5.3 鲁棒控制与H无穷
5.3 鲁棒控制与H无穷
本节摘要:鲁棒控制把模型误差显式建模为加权有界的不确定块,H 无穷综合寻找在最坏扰动下仍保证性能的控制器;小增益定理与奇异值是它的语言,加权函数是它的定价器。本节建立不确定性的两类模型、讲奇异值裕度的读法、走通一次混合灵敏度综合的完整算例。
承接 4.3 节 LQG 的软肋:名义最优对模型误差不设防。本节的框架把"误差可能有多大"写进设计约束,从根上回应这个问题。
一、不确定性建模:两种病理
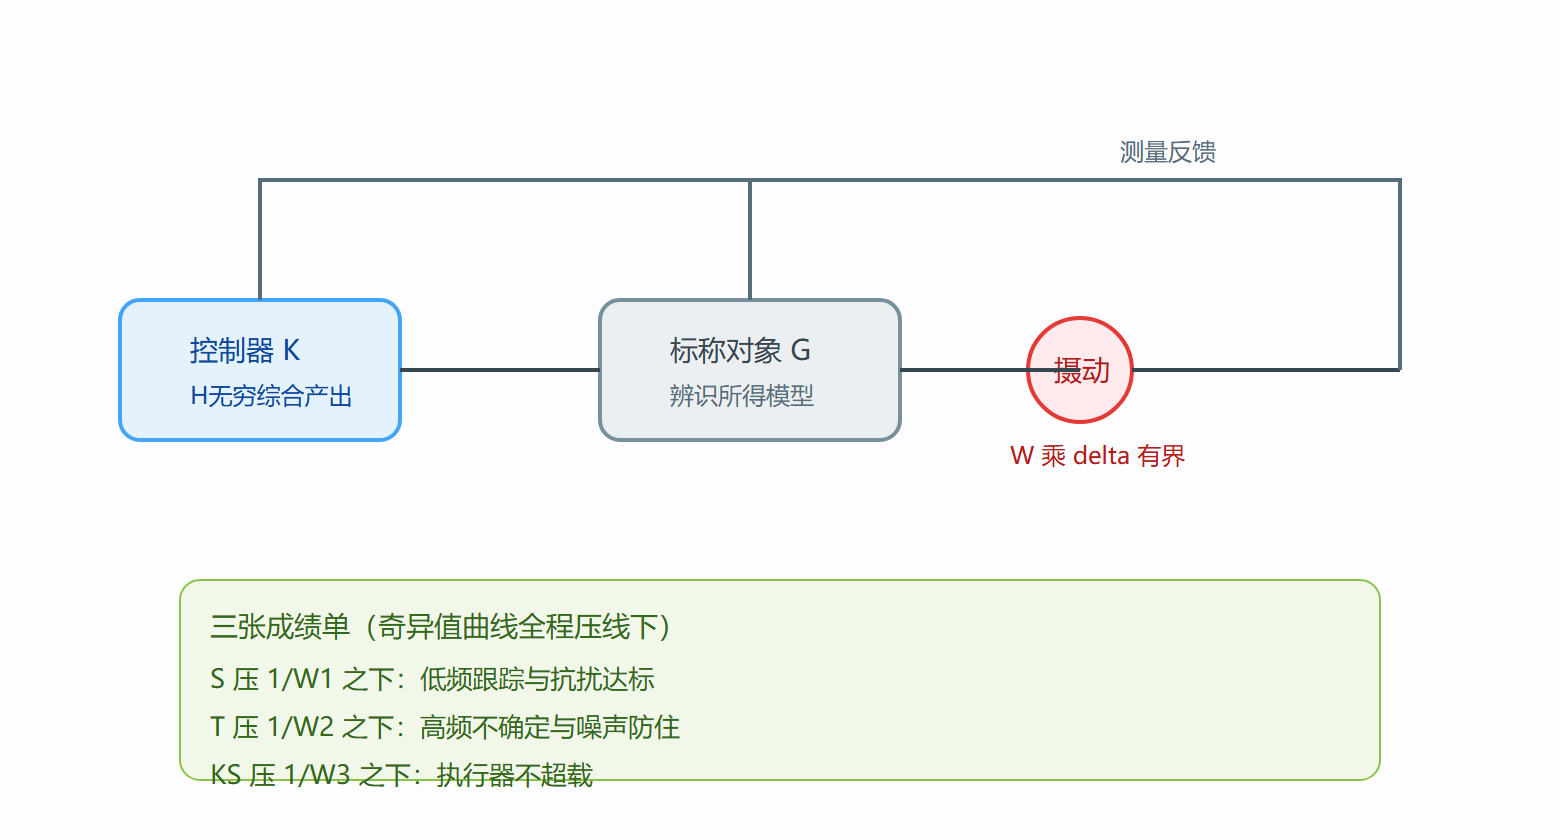
参数误差与未建模动态对应两类数学封装。结构性不确定:模型形式对、参数不准(增益漂移、时间常数测不准),可提出为对角比例块。非结构性不确定:高频未建模柔性、延迟、离散化误差,形状未知只有界,封装为加性或乘性摄动:真实对象等于标称对象乘(1 加加权 W 乘 delta),delta 是归一化有界块,W 是随频率变化的权重函数——低频敢信模型、高频必须防身,W 的形状通常单调上升。权重的量值来自辨识实验的残差谱或工程判断:实测几组对象,各频点最大偏差除以标称即得 W 的一个采样。
二、奇异值:多变量的"裕度"
单回路讲幅值裕度相位裕度,多变量回路必须用奇异值统一叙事:矩阵的最大奇异值是它对向量最大拉伸比,传递函数的奇异值曲线就是"各个方向上最坏的增益"。鲁棒稳定的判据(小增益定理):摄动回路稳定的一个充分条件是摄动加权与补灵敏度乘积的最大奇异值在全频段小于一。设计语言由此统一:把关键传递函数的奇异值压下去,就等于把对不确定性的敞口关小。三个标准传递函数构成设计靶子:灵敏度 S(1 除以 1 加 L,管跟踪与抗扰)、补灵敏度 T(L 除以 1 加 L,管噪声与鲁棒)、控制敏感度 KS(管执行器负担)。
三、混合灵敏度综合算例
柔性机械臂单关节:标称二阶加一个高频柔性模态。指标:低频跟踪误差小于百分之二(带宽 5 弧度每秒级),高频对未建模柔性有防备,控制量不过激。第一步写加权:灵敏度权重 W1 是低通(低频狠压),补灵敏度权重 W2 是高通(高频防身):
s = tf('s'); G = 4/(s^2 + 2*0.3*2*s + 4); % 标称刚体模态 wn=2 W1 = (s/2 + 0.5)/(s/2 + 0.005); % 低频压灵敏度:直流增益约100 W2 = 0.08*(s/20 + 1)^2/(1); % 高频压补灵敏度:防150弧度附近柔性 K = mixsyn(G, W1, W2, []); % 混合灵敏度综合(KS不加权) % 输出:得到稳定控制器 K,阶数等于对象与权重之和 [K,CL,GAM] = mixsyn(G, W1, W2, []); GAM % 输出:GAM 约 0.9,小于1即三项加权范数同时达标
第二步读三条曲线验收:
S = feedback(1, G*K); T = feedback(G*K, 1); sigma(S, 'b', T, 'r', inv(W1), 'b--', inv(W2), 'r--'); legend(...); % 输出图形态:S 曲线(蓝)全程压在 1/W1(蓝虚)之下: % 低频灵敏度约-40分贝,跟踪误差优于百分之一 % T 曲线(红)全程压在 1/W2(红虚)之下: % 高频滚降-40分贝每十倍频,对柔性模态与噪声关上门 margin(G*K) % 输出(近似):相位裕度约55度,幅值裕度约3倍,穿越约5弧度每秒 step(feedback(G*K,1)) % 输出:超调约10%,调节时间约1秒——鲁棒与性能兼得
验鲁棒不是看曲线而是做实验:给对象挂上摄动再仿真。乘性摄动模型在 20 到 200 弧度每秒频段给百分之五十的误差,验证闭环仍稳:
Gpert = G*(1 + 0.5*tf(1,[1/150 1])); % 中高频乘性摄动50% step(feedback(Gpert*K, 1)) % 输出:阶跃仍收敛,指标轻度退化但远未失稳—— % 若W2当初取得太小,这一步就会现形:摄动一挂,闭环发散
四、mu 综合:照见结构的力量
H 无穷把不确定当成全频段的黑块,结论保守。若知道摄动是对角结构(比如就是两个参数各自有界),结构奇异值 mu 能算出远不保守的稳定裕度,mu 综合则用 D 尺度迭代逼近最优控制器。代价是迭代不保证收敛、阶数膨胀,工程上常先做 H 无穷综合、再用 mu 分析验保守度,必要时才升级 mu 综合。一句话分工:H 无穷设计、mu 验收是高端现场的常规流水线。
图 鲁棒设计闭环结构
五、与 LQR 的对照
同为"优化"框架,分野在使用者声明什么:LQR 定代价的价格(Q、R),H 无穷定不确定的范围(W 权重)与性能的下限。LQR 的解对标称模型最优、对摄动无承诺;H 无穷的解对整个摄动族承诺"最坏情形仍达标"。模型准时 LQR 更精致,模型水时 H 无穷更扛造——高端装备常两者混编:内环 H 无穷保命,外环再叠自适应或预测层提效。
六、权重量化的工程来源
W 权重不是拍出来的。非结构乘性权重的实用估计法:对同一装置做多次辨识(不同批次、不同温度、不同负载),得到一组标称模型,各频点上计算最大相对偏差,连成曲线再上一个包络,即得 W 乘的量值与形状;没有条件多次辨识时,按"低频百分之十、高频百分之百起步"的保守初值设计,投运后按鲁棒裕度实测回调。性能权重 W1 则由指标直接翻译:允许稳态误差百分之几,直流增益就取其倒数;带宽要求决定转折位置。权重的每一分都对应一条实测证据或一项验收指标,这是 H 无穷设计评审时最常被追问的问题。
七、验收存档
鲁棒设计交付时随控制器归档三样东西:权重函数及其证据链(哪次辨识、哪个指标翻译而来)、三条奇异值曲线与权重的贴合图、挂三组典型摄动的阶跃对照。日后工况扩展或对象改造时,这份档案直接告诉你旧的裕度还剩多少,避免每次都从零重做——鲁棒设计要的可复用性,一半在算法,一半在档案。
本节要点回顾
- 不确定封装:结构不确定走对角块、非结构走加权乘性摄动,W 权重低信高防;
- 奇异值语言:多变量裕度用最大奇异值统一,小增益定理给鲁棒稳定充分条件;
- 三张成绩单:S、T、KS 分别管跟踪、防身、省力,全程压在权重倒数的线下;
- 验收纪律:曲线达标不算完,挂摄动做仿真实验才算验鲁棒;
- mu 的角色:结构奇异值去保守,常规流水线是 H 无穷设计、mu 验收。
至此连续域的兵器谱齐了。下一章把整个武器库搬上计算机:采样、z 变换与数字实现。