6.1 采样、保持与z变换
6.1 采样、保持与z变换
本节摘要:采样把连续信号变成脉冲串,奈奎斯特定理划定不失真的下限;零阶保持把脉冲变成阶梯,代价是半个采样周期的等效相位滞后。z 变换接管 s 域的角色,z 与 s 的指数映射把左半平面卷成单位圆。本节建立采样选型依据、z 域建模流程与连续设计离散化的方法对照。
承接第 2、3 章的连续域分析:本节是"翻译课",把已有的语言体系平移到离散世界,6.2 节在这套语言上重建设计。
一、采样会丢什么
每 T 秒看一眼,两眼之间的信息理论上没了。奈奎斯特定理:采样率高于信号最高频率两倍才可重建;低于两倍,高频分量折叠到低频——50 赫兹振动按 40 赫兹采样,出来的是 10 赫兹的假振动,看曲线像真的,实际是幻影。混叠是采样世界的头号骗局,防线只有一条:采样前加抗混叠模拟低通,把高于一半采样率的成分物理挡在门外,绝不能靠事后算法。
控制回路里的采样率经验:闭环带宽的二十倍起步,四十倍舒服;高速伺服上百倍也常见。太慢的直接症状是每个采样间隔里失控——机器人关节在两拍之间撞过限位。零阶保持(ZOH)把采到的值保持一整拍,输出是阶梯:阶梯相对连续信号平均滞后半拍,半个采样周期的相位损失在穿越频率处就是实打实的裕度扣减。数字量一下:
T = 0.01; % 采样周期0.01秒,即100赫兹 wc = 30; % 穿越频率30弧度每秒 phase_loss = wc * T/2 * 180/pi % 输出:约8.6度。采样率若降到50赫兹: T2 = 0.02; wc*T2/2*180/pi % 输出:约17.2度。相位裕度凭空少17度,很多回路的失稳根因就在这里
二、z 变换:新坐标系
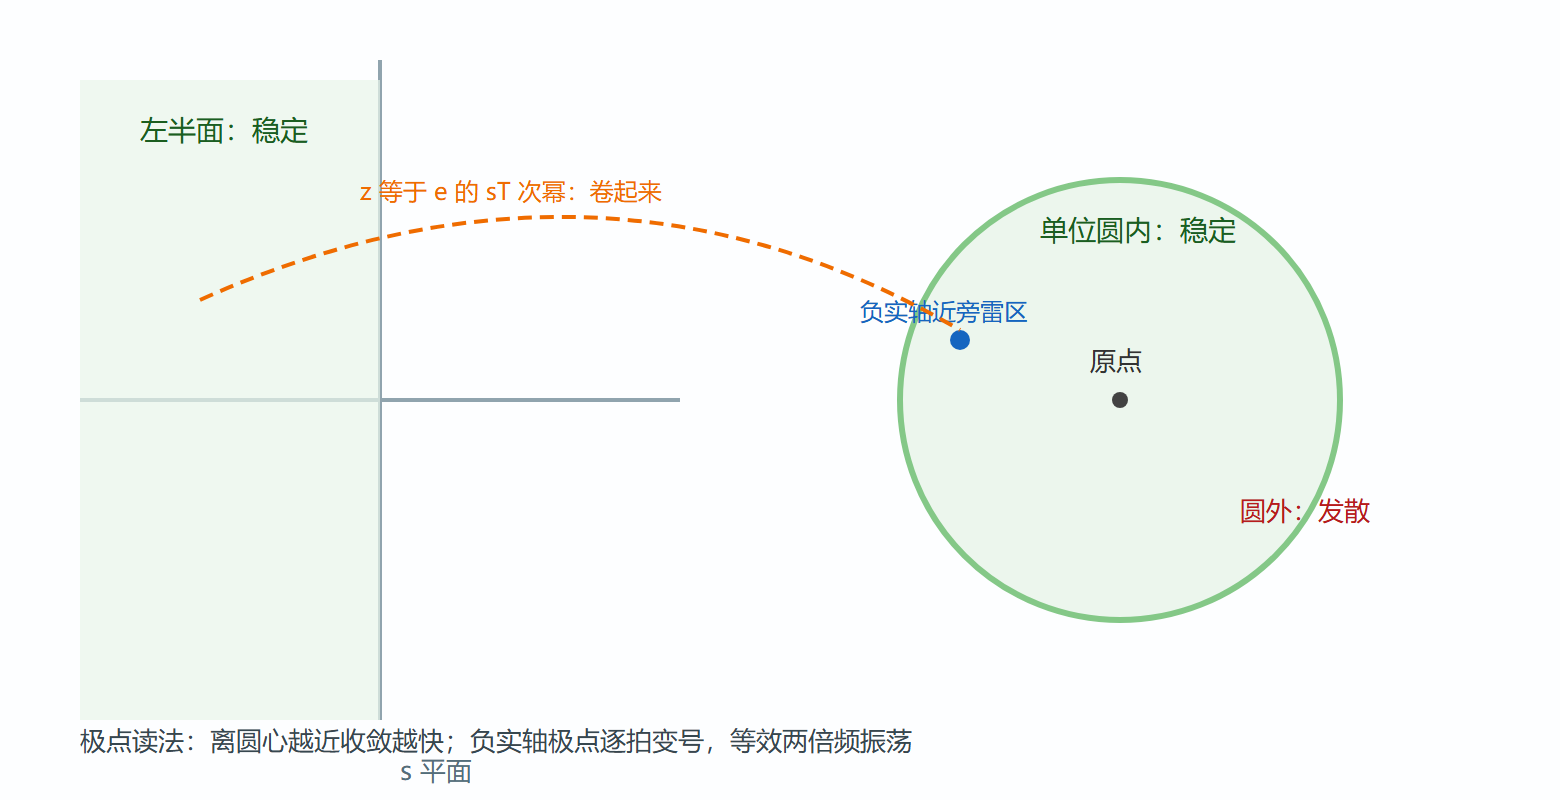
采样序列的 z 变换对 x 序列定义为 x 各时刻值乘 z 负 k 次幂求和。它的地位与拉氏变换完全对等:差分方程变代数方程,环节串联相乘、反馈用公式。最关键的几何是映射关系:z 等于 e 的 sT 次幂。s 平面的虚轴卷成 z 平面单位圆,左半面缩进圆内,右半面散到圆外。稳定性判据翻译成一句话:离散系统稳定当且仅当全部极点在单位圆内。极点离原点越近衰减越快;正实轴上的极点是单调项,负实轴极点因每拍变号而两倍频振荡——负实轴附近是离散系统特有的雷区。
离散建模的规范做法:对象加采样开关加零阶保持整体做 z 变换(MATLAB 的 c2d 命令的 zoh 法,即带 ZOH 的精确离散化):
G = tf(4, [1 0.4 4]); % 连续对象 Ts = 0.05; % 采样周期 Gz = c2d(G, Ts) % 输出(近似): % 0.004786 (z+0.9963) % ------------------------ % z^2 - 1.923 z + 0.9608 % 分子常数很小:直流增益藏在 z=1 处的比值里 dcgain(Gz) % 输出:1,与连续对象直流增益一致(ZOH离散化保持终值)
三、连续设计怎么搬:三种离散化对照
已有连续控制器或连续设计时,三条搬家路线。带 ZOH 的精确离散化(上面 c2d 默认):对象层面的金标准;双线性变换(Tustin):s 等于 2 除 T 乘 z 减 1 比 z 加 1,把左半面一一映进单位圆,稳定与频率特性保持得最均匀,还可用频率预曲折把关键频率点对准,控制器离散化首选;零极点匹配:连续极零点按指数映射搬过去,增益配直流,高频特性保持好,适合带微分环节的控制器。对照实验:
Gc = tf(10*[1 2],[1 20]); % 连续超前控制器 Ts = 0.02; methods = {'tustin','zoh','matched'}; for k = 1:3 Gd = c2d(Gc, Ts, methods{k}); fprintf('%8s: 极点 = %s\n', methods{k}, mat2str(round(pole(Gd)',3))); end % 输出(近似): % tustin: 极点 = [0.667] % zoh: 极点 = [0.670] % matched: 极点 = [0.670] % 采样够快时三者接近;关键看频率特性保持: bode(Gc); hold on; bode(Gd_tustin) % tustin 版在穿越频段贴合最好 % 慢采样(Ts=0.2)时差异放大:tustin 仍稳,其他方法相位失真可见
纪律:连续设计离散化只迁移,不改善。原设计相位裕度只有三十度,半拍延迟再扣十度,搬过来就危险。正确姿势是设计时就把半拍延迟算进连续模型,或直接在离散域重新设计(6.2 节)。
图 s 平面到 z 平面的映射
四、差分方程与脉冲传函互转
z 域的代数运算规则与 s 域同构,但回到时间域时"除以 z"是延迟一拍而非积分。脉冲传函分子分母同乘 z 负 n 次幂即可直接读出差分方程。以 6.1 节产出的离散对象为例:分母 z 平方减 1.923 z 加 0.9608、分子 0.00478 z 加 0.00477,两边除 z 平方,得"输出本拍等于 1.923 乘上拍输出减 0.9608 乘上上拍输出加 0.00478 乘本拍输入加 0.00477 乘上拍输入"——这就是将写进代码的一行递推。第二章的全部时域直觉(极点定性格)在这里原样有效,只是"时间常数"换算成"拍数":连续极点负 a 对应离散极点 e 的负 aT 次幂。
五、脉冲传函的使用边界
两处常被忽略的边界。其一,脉冲传函只描述采样时刻的值,两拍之间的真实输出(纹波)它看不见——连续对象加零阶保持的闭环可能采样点上完美、拍间振铃,这是最少拍设计的著名陷阱,验收时必须看连续输出而非仅看采样序列。其二,带纯延迟的对象离散化后延迟要取采样周期的整数倍(非整倍时用改进 z 变换或垫一阶近似),直接四舍五入延迟拍数会引入半拍级相位误差,慢回路无感、快回路致命。
本节要点回顾
- 混叠防线:一半采样率以上的成分必须用模拟低通物理滤除,算法补救不存在;
- 采样率经验:闭环带宽二十倍起步,慢采样的半拍延迟按 wcT 除二折算相位损失;
- 映射关系:z 等于 e 的 sT 次幂,左半面卷进单位圆,圆内即稳定,负实轴是雷区;
- 离散化三法:对象用 ZOH 精确法、控制器用 Tustin(可预曲折)、含微分环节考虑零极点匹配;
- 只迁移不改善:连续域没留裕度,离散化后必然恶化,设计时预扣半拍延迟。
语言到位,下一章在 z 域重建设计:判稳、根轨迹与数字 PID 的工程实现。