7.4 工程实现与案例:从算法到装置
7.4 工程实现与案例:从算法到装置
本节摘要:控制算法落成可靠装置要走完传感器与执行器选型、控制器硬件平台选择、软件分层架构、安全联锁设计与投运验收的完整链条。本节给出这条链条的决策要点,并复盘一个过程工业回路与一个运动控制系统的真实投运案例。
承接全册:前六章与本章前三节交付的是算法,本节把它们装进工程外壳——这一步做不好,再漂亮的算法也只是仿真的宠物。
一、感知与执行:回路的两只手
传感器选型五问:量程(被控量波动区间加余量)、精度与分辨率(按控制精度的十分之一取,呼应 6.2 节量化账)、动态响应(传感器时间常数小于对象十分之一,否则它就是环路里最慢的环节)、环境适应(温漂、振动、防护等级)、信号体制(模拟电流环抗干扰优于电压信号,现场总线进一步省线缆)。执行器选型同理,但多一条生死项:失效模式——调节阀失气开还是失气关,直接决定联锁逻辑设计。这两只手任何一只选错,控制器再聪明也没戏——现场七成的"控制问题"最后查出来是仪表问题。
硬件平台三选一:PLC,确定性强、梯形图生态、扫描周期毫秒级,逻辑联锁与中速回路的霸主;DCS,过程工业标配,回路控制功能块化、冗余成熟,适合上百回路的大装置;嵌入式与工控机,跑复杂算法(MPC、自适应、视觉伺服)的自由度最大,实时性靠实时操作系统或现场可编程门阵列保障。选型判据朴素:回路数量与扫描周期、算法复杂度、安全等级认证要求。
二、软件分层:一个能长期维护的骨架
可靠的控制软件几乎都长成分层骨架:接口层(模数转换、信号滤波、标定换算)、控制层(本册全部算法的宿主,任务按采样周期分级调度)、监控层(趋势记录、报警管理、人机界面)、协调层(配方、批次、优化设定)。任务调度的纪律是第六章节拍纪律的放大版:1 毫秒级任务只做快回路输出;100 毫秒级任务算慢回路与监控;秒级任务管记录与统计——慢任务里绝不干快活。用伪代码给出数字回路的骨架:
任务1ms: % 高优先级定时中断 读入 y_raw; y = 标定(y_raw); e = r - y; du = Kp*(e-e1) + Ki*Ts*e + Kd/Ts*(e-2*e1+e2); u = u_prev + du; u = 限幅(u, uMin, uMax); % 输出限幅 if 饱和且同号(e): 跳过积分累加 % 遇限回差抗饱和 输出(u); 保存 e2=e1; e1=e; 任务100ms: % 低优先级 趋势记录; 报警判定; 参数在线更新(双缓冲,避免读到一半)
细节里两条最值钱:参数在线修改用双缓冲(写完整组再原子切换,防读到半新半旧的参数组);所有浮点运算防呆(除零夹紧、NaN 检测进安全值),嵌入式浮点异常不会抛异常、只会给毒值。
三、安全联锁:最后的闸门
控制与安全必须物理分立:基本过程控制系统的职责是调节,安全仪表系统的职责是兜底,两套传感器、两套控制器、两套执行路径,安全侧按 SIL 等级认证、多数表决(二取一、三取二)运行。联锁逻辑设计的标准动作是做风险分析(事故树),对每个危险场景定义触发条件与安全动作。典型如加热炉:炉膛温度高二取一报警、高三取二切断燃料阀(失电关型)、同时吹扫。联锁动作后禁止自动复位——人工确认现场安全后手动复位,这条铁律挡住了无数二次事故。
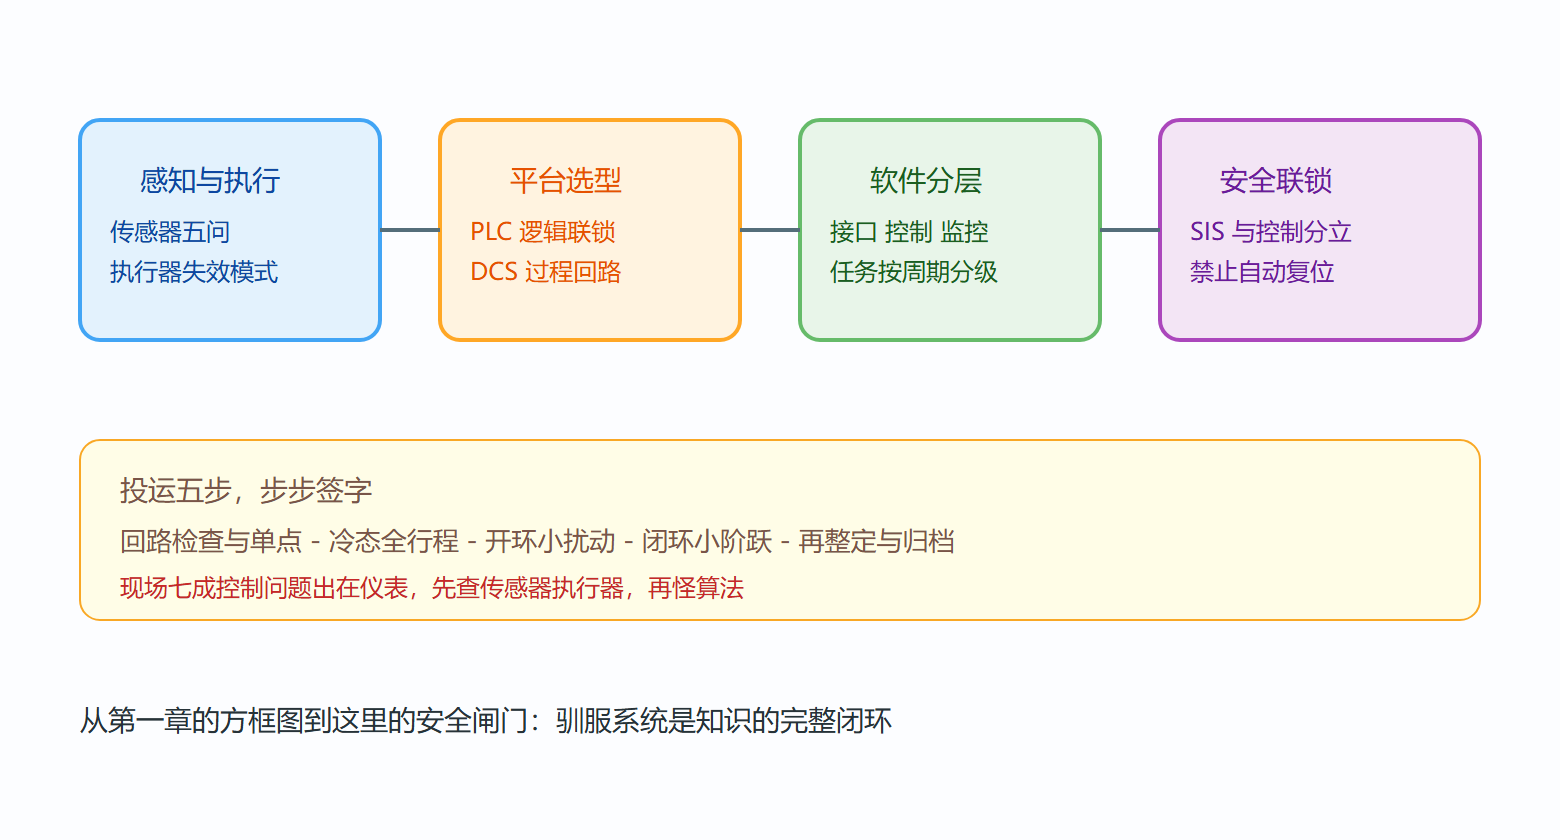
投运验收流程分五步:回路检查(接线与信号核对)加单点测试(传感器逐台加信号核对显示)、冷态调试(执行器手动全行程、限位与失灵模式确认)、开环测试(控制器输出手动模式小扰动,核对对象响应方向与增益量级)、闭环投运(小设定阶跃,对照设计指标)、再整定与文档归档(参数表、趋势样张、验收单)。每一步都有签字,出事后能追溯。
图 控制系统投运流水线
四、两个案例复盘
案例一:精馏塔塔釜温度。 背景是塔釜温度靠再沸器蒸汽阀调节,对象大滞后(时间常数二十分钟、纯延迟三分钟),原 PI 回路超调大、常在冬天负荷下振荡。操作:辨识得 FOPDT 模型(增益、延迟按阶跃数据拟合),因延迟占比较大改用 Smith 预估补偿加 PI 结构;蒸汽压力波动为主要扰动,加压力前馈。结果:超调从百分之十几降到百分之三,冬季工况不再振荡。解读:大延迟对象的正解是"补偿延迟或预测未来",硬调增益是在错误层面使劲。变式:若延迟再大、耦合再强(多塔串联),升级 MPC,约束写进优化——正是 7.1 节的主场。
案例二:贴片机横梁伺服。 背景是横梁质量大、要求定位时间一百五十毫秒内、无超调。操作:辨识得二阶模型加柔性谐振(八百赫兹处谐振峰);前馈加速度加速度双重补偿(理论无跟踪延迟),反馈用陷波滤波器压制谐振后再配高带宽 PD;光栅尺信号加自适应滤波抑振纹。结果:定位一百三十毫秒、无可见超调、长时间运行无累积偏移。解读:运动控制的配方是"前馈干粗活、反馈只兜底",带宽被谐振限死时就先治谐振再谈带宽。变式:负载变化大的场景(换型号刀具),前馈增益表按型号调度,思路与 7.3 节模糊调度同宗。
五、手记收官
七章走完,把全册的驯服心法收拢成四句话:建不了好模型就别谈设计(第一、二章);每个参数都要知道它在搬哪根极点(第三、四章);对模型之外的现实保持敬畏(第五、六章);算法只占成品的一半,另一半在工程链条里(本章)。调试台上的手感由此而来——愿你接手的下一个系统,早日收敛。
五、调试日志:现场排障的顺序表
投运后出问题,按固定顺序排查能少走弯路。第一查仪表回路:传感器读数对不对、接线有没有松动、标定有没有漂——七成现场问题的答案在这里。第二查执行器:手动给信号看行程、听声音、测电流,阀卡涩与电机缺相都属此类。第三查信号链:隔离器、模数模块、滤波参数,接地干扰常伪装成"随机振荡"。第四才轮到控制参数:此时再谈整定与算法升级。用一段伪代码固化这个顺序:
function 排障(alarm) if 传感器自检失败 or 读数超物理范围: 处理仪表; return; end if 手动模式执行器无响应: 处理执行器; return; end if 断开回路后干扰信号仍存在: 处理接地与屏蔽; return; end 采集趋势数据; 对照设计指标; 再整定或升级算法; 记录归档: 时间 现象 处置 复盘; end
排查顺序本身就是工程经验的沉淀——先怀疑便宜的、好查的,后怀疑昂贵的、难改的。
本节要点回顾
- 两只手优先:传感器分辨率取控制精度十分之一,执行器失效模式定联锁方向,先查仪表再怪算法;
- 平台三分:PLC 管逻辑、DCS 管回路、嵌入式管复杂算法,按周期与安全等级选;
- 软件骨架:四层结构加周期分级调度,双缓冲改参数、浮点防呆是两条最值钱的细节;
- 安全分立:SIS 与控制物理独立、多数表决、联锁禁止自动复位;
- 投运五步:回路检查、冷态、开环、闭环、归档,步步签字可追溯。