5.3 工件台与对准系统:步进扫描的机械之舞
5.3 工件台与对准系统:步进扫描的机械之舞
光学系统决定"印得细",工件台与对准系统决定"印得准、印得快"。本节讲清两件事:扫描曝光的工作原理(为什么它能同时要分辨率和产能),以及纳米级套刻背后的对准与定位链路。这一节是第 8 章套刻控制的一半答案——另一半在量测与反馈算法。
从步进到扫描:一次务实的妥协
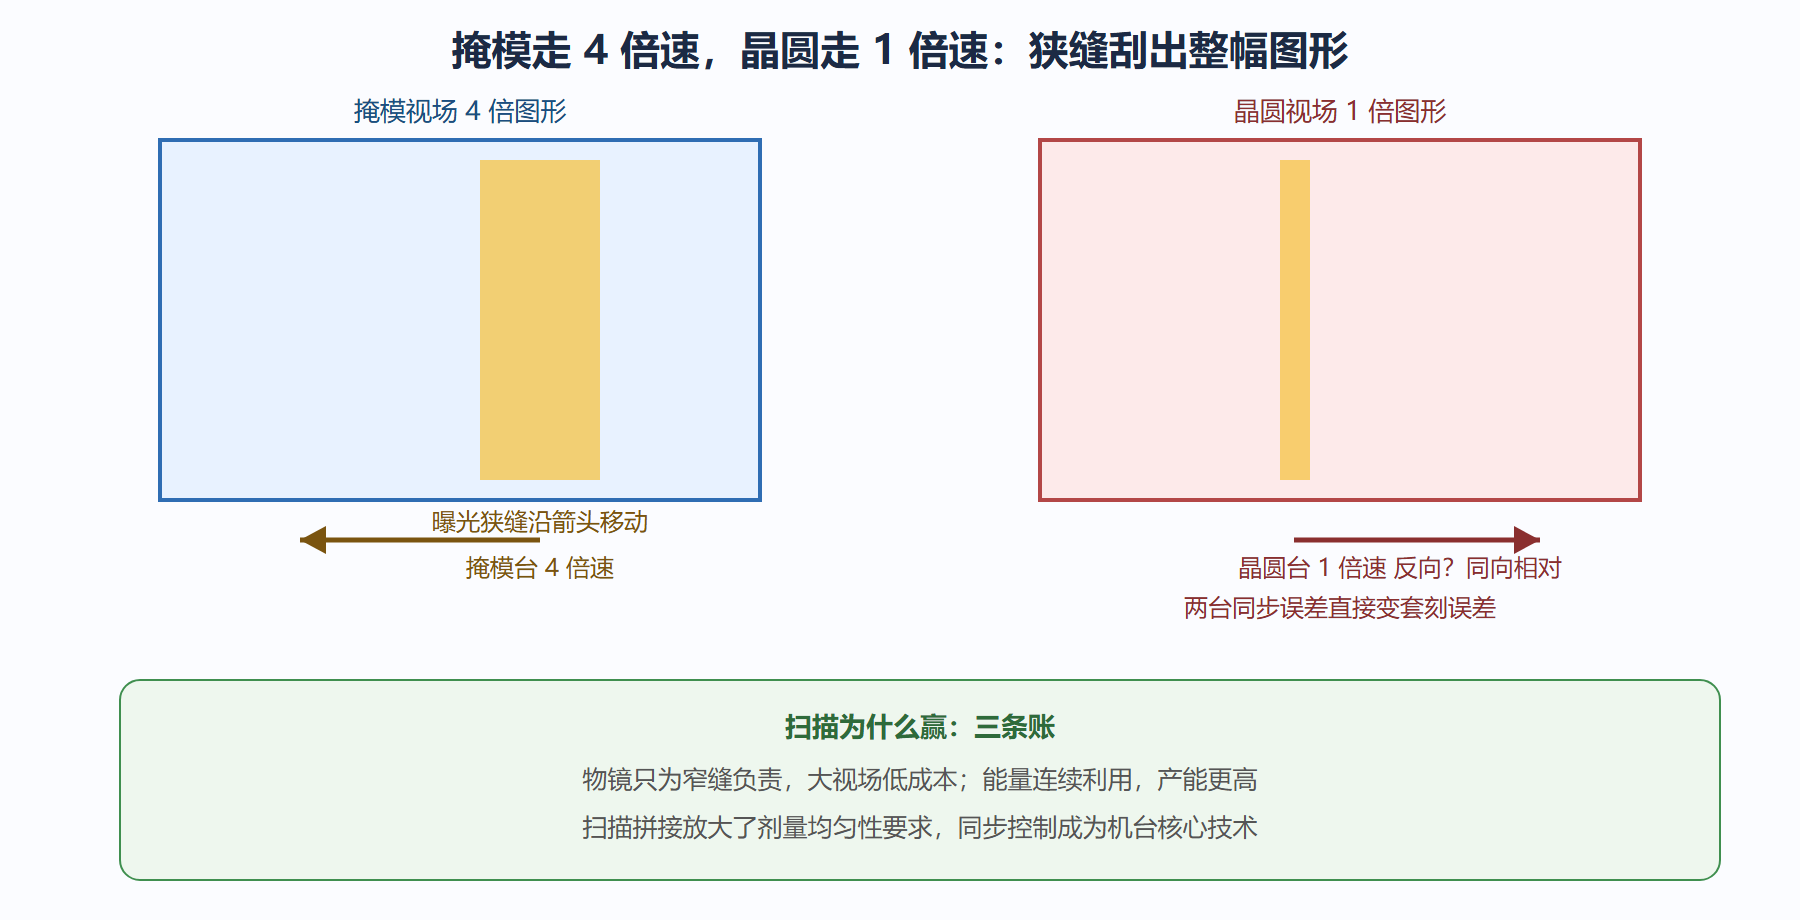
早期的步进重复机(stepper)每次让整个视场(26mm×33mm)静止曝光。它的问题是视场越大、物镜越贵越难造,而单发曝光的能量利用又受限于峰值功率。扫描式(step-and-scan)换了个思路:把曝光视场的"有效宽度"缩到窄长一条(约 26mm×8mm 量级的狭缝),曝光时掩模与晶圆同速反向扫描——掩模台走 4 倍速,晶圆台走 1 倍速,狭缝像一道光刀把整个视场"刮"出来。物镜只需在窄条范围内保证完美像差,视场其余部分靠扫描拼接;照明能量也因连续曝光而利用充分。代价是把静态曝光变成了动态曝光:扫描期间两台必须保持纳米级同步,速度波动直接变成图形错位。
图:步进扫描曝光原理
工件台:磁悬浮上的纳与秒
现代扫描机用双工件台(dual stage):一块晶圆在曝光位扫描时,另一块已在测量位完成对准与剂量校准,交替接力,机台利用率接近满格。台体由磁悬浮线性马达驱动,加速度可达数个 g——从静止加速到每秒数百毫米只需几十毫秒。定位靠激光干涉仪(或 newer 平面光栅编码器)实时读出位置,闭环带宽以千赫兹计;调平调焦系统在扫描过程中逐点测量晶圆表面高度,以每秒上万次的速率更新焦面补偿。几个数字立住体感:步进重复时代对准精度 100nm 量级,扫描机把套刻贡献压到 2nm 以下(8.2 节展开);扫描期间两台的同步误差要求在纳米级,而运动速度是每秒几百毫米——用时间换精度在这里行不通,只能用控制论硬碰。
对准链路:从基准到晶圆
套刻的物理前提是"知道上一层的图形在哪"。对准链路分四级。第一级是机内基准:工件台上的标准格点板,所有坐标的原点。第二级是掩模对准:掩模上台后由对准显微镜读其标记,建立掩模坐标系。第三级是晶圆对准:测量位上,对准传感器读晶圆边缘与曝光场内的对准标记(前层留下的光栅或方块),解出晶圆的平移、旋转与缩放。第四级是场内校正:先进工艺不仅整片对准,还按视场逐个修正(基于前层套刻量测 map,8.2 节详述)。四级坐标链的每一级都有误差,预算管理是套刻控制的第一课。
# 晶圆对准解算:由标记测量求仿射变换 import math # 测量:晶圆上标记的实测坐标 vs 掩模设计坐标(示例三对点,nm) designed = [(0,0), (50000,0), (0,50000)] measured = [(12.3,-8.1), (50008.9,-9.8), (11.1,49992.7)] # 解 x' = tx + sx*x - rot*y, y' = ty + rot*y ... 简化为最小二乘仿射 import numpy as np A = np.array([[x, y, 1] for x,y in designed]) bx = np.array([m[0] for m in measured]) by = np.array([m[1] for m in measured]) cx = np.linalg.lstsq(A, bx, rcond=None)[0] cy = np.linalg.lstsq(A, by, rcond=None)[0] tx, ty = cx[2], cy[2] scale_x, shear_x = cx[0], cx[1] scale_y, shear_y = cy[0], cy[1] rot = math.degrees((shear_x - shear_y) / 2 / 1e-9 / 1e6) # 演示量级 print(f"平移 tx={tx:.1f}nm ty={ty:.1f}nm") print(f"缩放 sx={scale_x:.7f} sy={scale_y:.7f}") print(f"旋转分量约 {abs((cx[1]-cy[1])/2)*1e-5:.4f} 微弧度量级") # 实际机台还叠加场内 map 校正与动态补偿,这里只示意坐标链最底层
扫描期间的"隐形工序"
扫描曝光的几百毫秒里,机台并非只做一件事:剂量实时按扫描位置微调(补偿照明不均),调平调焦逐点更新,狭缝两侧的边缘剂量被光阑整形压制。扫描结束后晶圆快移到下一视场,另一块在测量位蓄势待发。把这些隐形工序拼起来才理解光刻机的产能账:每小时两百片上下意味着单片全程不到 20 秒,其中有效曝光只占几秒——光刻机是"用 95% 的时间准备,用 5% 的时间曝光"的机器,而客户按每小时产出的合格图形付费。
对准标记:被践踏过的坐标原点
整套对准链路的精度上限由物理标记决定:前层留下的光栅标记必须被当前工艺"善待"——过厚的膜把它埋掉、CMP 把它磨平、刻蚀把它污染,都会让对准信号变弱甚至失真。产线的对策是分层选型:底层用高对比度光栅,上层视膜层情况换标记类型或加密数量;标记被判定"不可信"的区域,量测机会自动降权并改用周围标记内插。标记质量 因此成为设计规则的一部分(DFM 的又一体现),设计端把标记摆在哪、避开什么结构,都有专门章节约定。
问题:扫描速度能不能再快?
理论上可以,受三重限制:同步精度随速度下降(速度越高,两台的相对抖动越大)、水膜稳定性(浸没式高速下边界更难维持)、运动部件的加速度极限(机械疲劳与振动)。扫描速度的历代提升都是三条线同时进步的结果,任何一条拖后腿,速度就停在原地。
振动与环境的最后一公里
纳米级定位的最后敌人往往不是机器而是环境:地基传来的微振动、洁净室气流的扰动、甚至邻近机台的启停。光刻机的地基是独立浇筑的隔振块,机台内腔是独立微环境(温湿度与气流独立控制),工件台的控制系统还内置振动辨识与前馈补偿。即便如此,工厂布局时仍要给光刻区规划"安静区"——远离重载运输通道与冲压设备。这条环境链告诉我们:设备规格书上的纳米精度,是机器、地基、气流、布局四个层面共同兑现的,任何一层让步,规格就变成纸面数字。
本节要点回顾
- 扫描曝光用窄缝加双台同步,以动态曝光换大视场低成本的物镜与高产能。
- 双工件台接力让测量与曝光并行,是现代机台利用率的关键。
- 定位链:磁悬浮驱动、干涉仪/光栅闭环、逐点调平调焦,加速度数 g 而误差纳米级。
- 对准分四级:机内基准、掩模对准、晶圆对准、场内校正,逐级分解误差预算。
- 机台 95% 的时间在做准备与计量,同步与稳定才是产能与套刻的真瓶颈。
干式扫描机至此完整。第 6 章对它下三剂猛药:灌水、拆分曝光、连光学全换掉。