5.2 硬件驱动与 API
5.2 硬件驱动与 API
本节摘要:从 USB 线到 GNU Radio 流图,样本要经过四层:内核 USB 驱动、硬件专用库(librtlsdr)、抽象层(SoapySDR 或 gr-osmosdr)、流图源块。分层的意义在于"一套流图适配所有硬件"。本节逐层讲清职责与典型故障,给出"报错定位到层"的排错表。
为什么要分层
假如每个 GNU Radio 块都要直接跟 USB 端点对话,RTL-SDR 换成 HackRF 时所有流图重写一遍——分层就是为了终结这种浪费。演化出来的方案是两级抽象:底层各硬件有专用库(RTL-SDR 的 librtlsdr、HackRF 的 libhackrf),各自隐藏 USB 细节、暴露"设频率、设采样率、收样本"这类统一动作;上层再加一个适配层把这些库归一化成同一套 API,流图只认适配层。这就像水路运输的码头标准:货船各式各样(硬件),码头装卸标准统一(抽象层),货主(流图)不关心船型。
适配层历史上先后出现两代:gr-osmosdr 是第一代,与 GNU Radio 深度绑定,早期教程里到处可见的 Osmocom Sink 即出自它;SoapySDR 是第二代,把抽象做得更干净(设备发现、参数枚举都有统一模型),如今是新项目的默认选择。两者功能重叠,选 SoapySDR 即可,读旧教程时把 Osmocom 模块在脑内换成 SoapySDR Source 就行。
四层职责与典型故障
图:从 USB 到流图的驱动栈四层
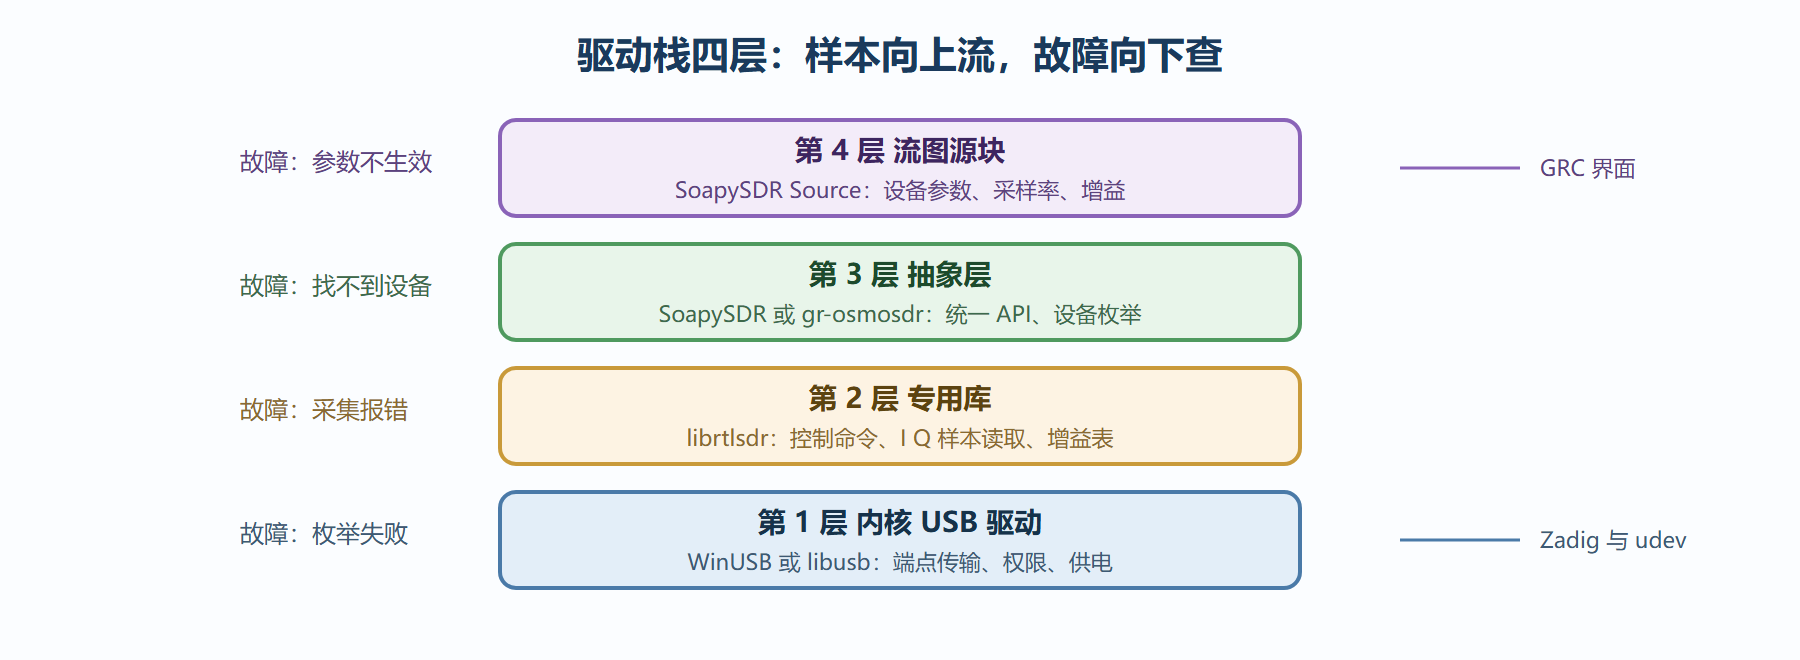
第 1 层,内核 USB 驱动。负责把设备暴露给用户态。Linux 上是 libusb 加 udev 权限规则,Windows 上是 Zadig 替换出的 WinUSB。典型故障:"No supported devices found" 但 rtl_test 正常(权限或驱动绑定问题);随机断连(供电不足,USB 口电流只有 500 mA,劣质线压降过大)。
第 2 层,专用库。librtlsdr 封装 RTL2832U 的控制协议:写寄存器设频率、查增益表、开批量端点读样本。典型故障:rtl_test 能发现设备但采样报错(另一进程占用设备——SDR# 开着,GRC 就打不开);增益设置不生效(老固件不支持某些档位)。
第 3 层,抽象层。SoapySDR 提供设备发现与参数统一模型。典型故障:SoapySDR Util --find 找不到设备但 rtl_test 能(抽象层没编进 RTL-SDR 支持,重装带插件的发行版);参数查询报不支持(改用枚举出的合法档位)。
第 4 层,流图源块。SoapySDR Source 暴露频率、采样率、增益、天线口。典型故障:流图跑起来却全零(采样率或带宽参数超出设备支持范围);实时性差(源块输出速率超过后续处理能力,缓冲堆积转 overflow)。
排错表:报错到层的一一对应
| 现象 | 首查层 | 动作 |
|---|---|---|
| 系统完全无设备 | 第 1 层 | 换口换线,Linux 查 udev,Windows 查 Zadig |
| rtl_test 可见、GRC 不可见 | 第 3 层 | 重装 SoapySDR 的 RTL 插件 |
| 设备可见、打开失败 | 第 2 层 | 关闭占用进程,独占访问 |
| 能开但样本异常 | 第 4 层 | 核对采样率档位与带宽参数 |
| 时断时续 overflow | 第 1、4 层 | 换 USB 口,降低采样率,减负载 |
这张表建议与第 2.4 节的失败清单合用:那一节管"从零到能用",本节管"从能用到稳定"。
API 的样子:一百字节看懂抽象层
抽象层的统一 API 用 Python 一窥便知(SoapySDR 的绑定):
import SoapySDR from SoapySDR import SOAPY_SDR_RX, SOAPY_SDR_CF32 sdr = SoapySDR.Device(dict(driver="rtlsdr")) # 发现并打开设备 sdr.setSampleRate(SOAPY_SDR_RX, 0, 2.048e6) # 采样率 sdr.setFrequency(SOAPY_SDR_RX, 0, 98.0e6) # 中心频率 sdr.setGain(SOAPY_SDR_RX, 0, 30.0) # 增益 dB rx_stream = sdr.setupStream(SOAPY_SDR_RX, SOAPY_SDR_CF32) sdr.activateStream(rx_stream) buf = bytearray(1024 * 1024) sr = sdr.readStream(rx_stream, [buf], len(buf) // 8) print("读到", sr.ret, "个样本") # 循环调用即连续采集
七个调用覆盖了接收的全部控制面——所有硬件在这套接口下同形。你在第 3、4 章用 pyrtlsdr 做的事,换成这里只是换一个库:算法代码原样保留。这就是分层的红利:算法与硬件解耦后,两者可以独立演化。
常见问题
问题:gr-osmosdr 会被淘汰吗?旧教程还能照着做吗?
Gr-osmosdr 仍在维护但不再是推荐路径,新项目用 SoapySDR。旧教程的 Osmocom Source/Sink 模块在功能上与 SoapySDR Source/Sink 一一对应:参数名略不同、设备字符串写法略不同,结构完全平移。读旧教程时脑内替换即可,不必纠结。
问题:一台电脑插两支 RTL-SDR 会冲突吗?
不冲突,但要会区分:每支设备有唯一的序列号,SoapySDR 源块里用 serial 参数指定用哪一支。多设备是相干应用(测向、无源雷达)的基础,代价是 USB 带宽翻倍——两支全速运行需要各自独立 USB 控制器,插同一个根集线器会互相挤。
问题:为什么设备插在 USB 3.0 口上反而噪声变大?
USB 3.0 的数据线对在 2.4 GHz 频段产生宽带干扰,而许多 SDR 目标频率就在这附近。解决方法:用屏蔽好的优质 USB 线并加磁环、把设备与电脑拉开距离(延长线加供电集线器)、或干脆改用 USB 2.0 口——对 2.4 MSPS 的 RTL-SDR,2.0 口带宽完全够用。
问题:源块的"样本流"和第 3 章读文件的样本是同一回事吗?
数据内容相同,组织方式不同:文件是一次性读入的数组,流图里是持续到达的批次,每批几百到几千样本。第 3、4 章的算法都不用改——只是把"读一个文件"换成"处理一个批次、循环往复"。理解了这一点,手写代码与流图就彻底打通了。
本节要点回顾
- 四层栈:内核 USB、专用库、抽象层、源块,报错按层对号入座。
- SoapySDR 是当前默认抽象层,旧教程的 Osmocom 模块可等价替换。
- 独占访问:同一设备同一时刻只能被一个程序打开,"打不开"先查占用。
- 统一 API 的价值:算法与硬件解耦,换硬件不换代码。
层次清楚了,下一节终于动手:在 GRC 里连出你的第一个流图,让框架接管第 4 章的手写管道。