1.3 与PyBullet、Isaac、ODE的选型对比
1.3 与 PyBullet、Isaac、ODE 的选型对比
本节摘要:选型纠结的根源是拿自己的场景去对别人的卖点。本节把 MuJoCo 与三个最常被放在一起比较的引擎——PyBullet、Isaac Sim、ODE——按求解范式、接触精度、并行能力、生态定位四个维度逐项对齐,给出一张可带进选型会的对比矩阵和一条决策路径。结论先行:接触密集的机器人控制与 RL 研究选 MuJoCo,视觉优先的数字孪生选 Isaac Sim 一类平台,预算为零的老式快速原型看 PyBullet,底层定制与教学实验另有 ODE 的位置。
学习目标
阅读完本节,你应当能够:
- 说出四款引擎各自的求解范式与最适配的任务类型;
- 用对比矩阵支撑一次团队选型讨论,而不是靠「听说谁快」;
- 识别「先选错引擎、后期换引擎」的典型成本陷阱。
一、为什么不直接用最流行的那个
选型会上最常听到一句话:大家都用某引擎,跟着用总没错。这话在工具选型里恰恰最危险——流行度反映的是历史路径依赖(比如某批经典论文用了什么),不反映你的场景需求。物理引擎之间的差异不是「功能多少」的差异,而是求解范式的差异:范式决定了接触算出来的力长什么样、数值稳不稳、能不能求导、并行起来有没有天花板。这些性质在 demo 里看不出来,要在项目中期才会咬你一口。
所以本节的比较顺序是:先讲清每家「怎么算物理」,再看「因此擅长什么」,最后给决策路径。跳过前两步直接看结论,等于把选型又交还给流行度。
二、四款引擎各自的出身与范式
MuJoCo:为控制研究而生,软接触凸优化求解,单线程 CPU 上把单个环境做到又快又稳,确定性可复现,开源后由 DeepMind 维护主线。范式关键词:精确、可微、可解释。
PyBullet:以 Bullet 物理引擎的 Python 绑定形态流行,硬碰撞检测加迭代求解,安装零门槛、示例丰富,是很多 RL 学习者的第一个环境。范式关键词:易得、够用、精度中庸。
Isaac Sim 及其家族:NVIDIA 的机器人仿真平台,物理内核可切换,卖点是光线追踪级渲染与 GPU 并行环境吞吐。它的定位是「平台」而非单一引擎:物理、渲染、传感器仿真、工作流集成打包在一起。范式关键词:平台化、视觉强、吞吐高。
ODE(Open Dynamics Engine):2000 年代的开源老将,冲量迭代求解范式的开创者之一,大量后续引擎的物理层都受过它影响。今天主要活在教学、嵌入设备和底层研究里。范式关键词:轻量、经典、年代感。
四家的关系可以这么记:ODE 是「祖师爷」级别的历史坐标,PyBullet 是「免门票体验版」,MuJoCo 是「精度 specialist」,Isaac 是「全家桶平台」。它们不是四个档次的同一件商品,而是四种不同的交换:拿什么换什么。
图 1-2 四引擎多维对比矩阵
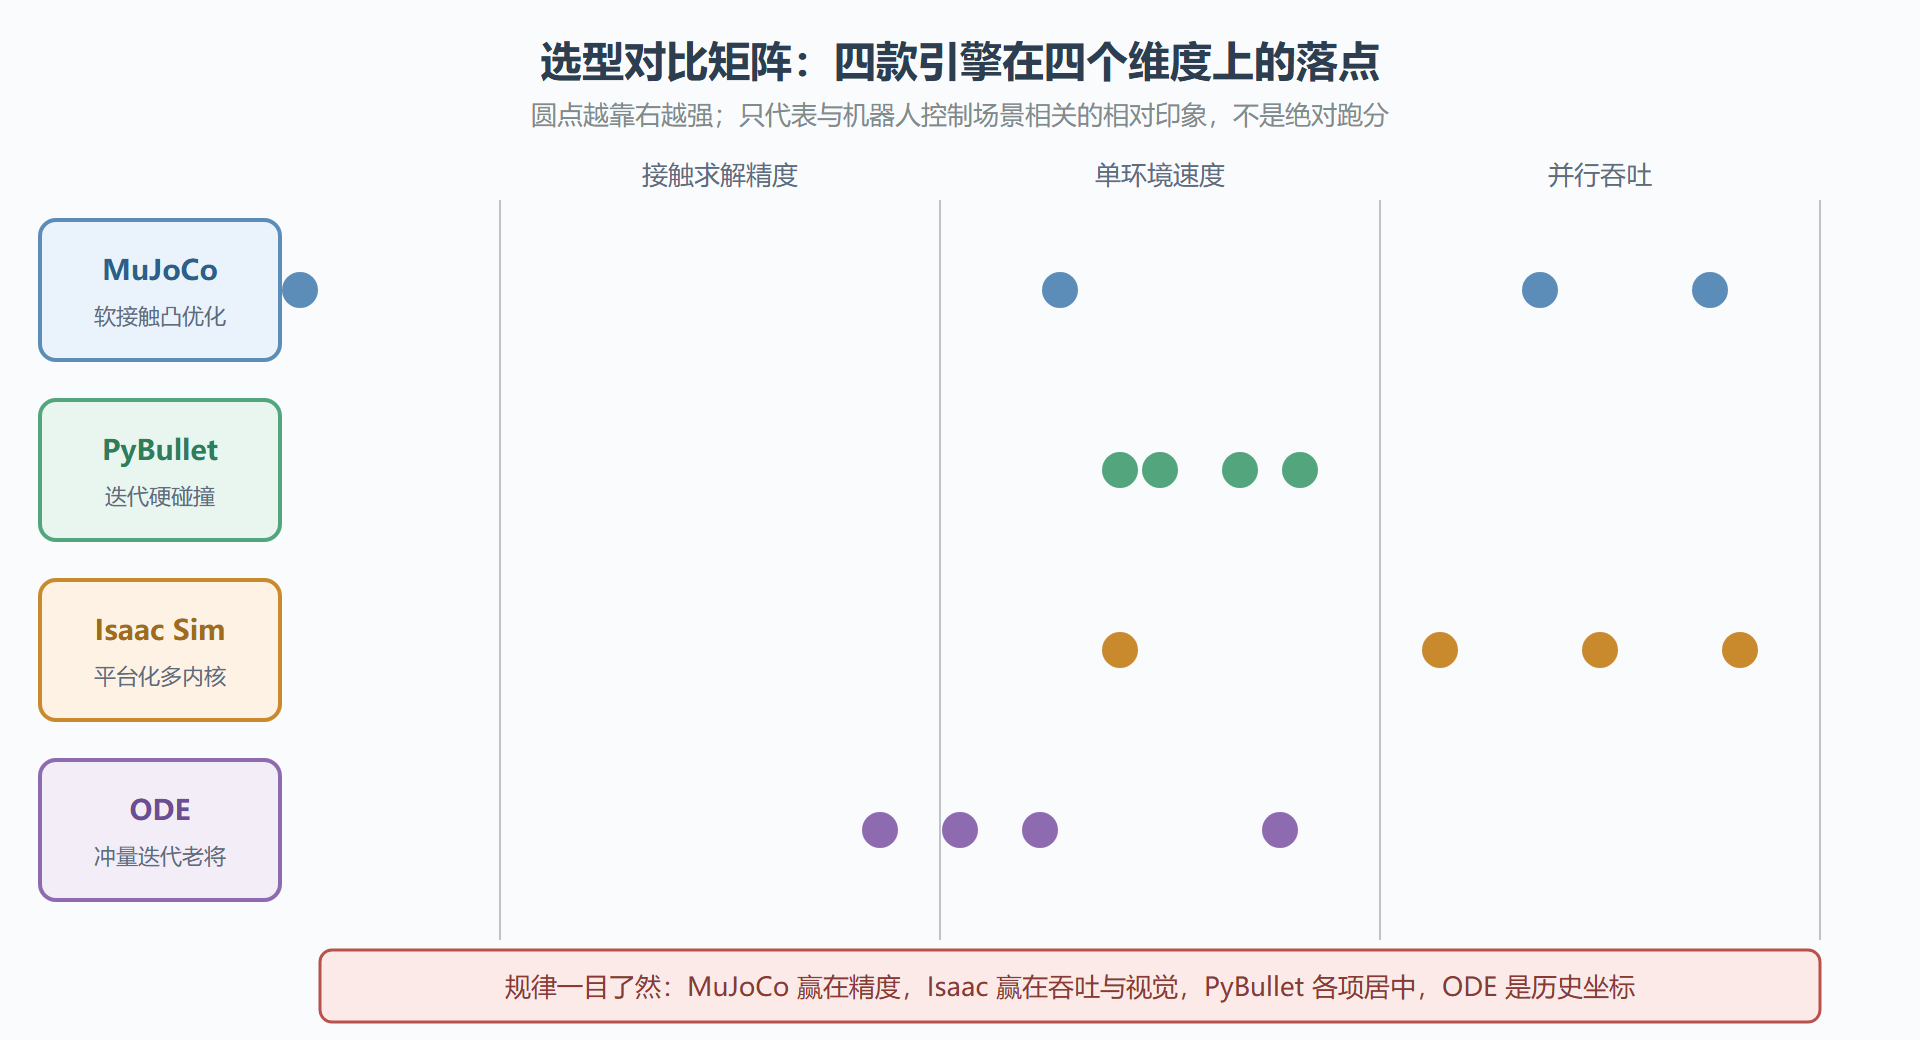
矩阵里最容易被误读的是「并行吞吐」一列:MuJoCo 落后是就其经典 CPU 内核而言,第七章会讲它的 GPU 答案 MJX 正在把这一列的短板快速补上——选型时要以你落地那天的版本为准,而不是刻板印象。
三、逐项对齐:四个真正要紧的维度
维度一:接触求解范式。 这是四家最本质的分野。MuJoCo 把接触写成带约束的优化问题,力是穿透与速度的平滑函数,天然可微、行为连续;PyBullet 与 ODE 走迭代冲量路线,速度快但接触行为对迭代次数敏感,高频抖动是老熟人;Isaac 家族的物理内核可配置,精度上限不低,但你要花时间理解和配置它。做需要力反馈的控制、做 Sim-to-Real、做策略梯度训练,这一维度的权重应当压倒一切。
维度二:单环境速度与确定性。 机器人控制任务的环境通常不复杂,MuJoCo 在单线程 CPU 上把单环境步进做到了极快的水平,并且确定性步进保证复现。做控制器验证这类「要跟别人对数字」的工作,确定性是隐性刚需。
维度三:并行吞吐。 大规模 RL 训练要成千上万个环境同时跑。Isaac 家族原生长在 GPU 上,吞吐是其立身之本;MuJoCo 的 MJX 路线用加速器重写引擎,让同一套模型在 GPU 上并行——精度哲学不变,吞吐追了上来,但生态与成熟度仍在追赶期。
维度四:生态定位。 PyBullet 赢在门槛:零成本、安装顺滑、教程遍地。Isaac 赢在平台:渲染、传感器、工作流一站式。MuJoCo 赢在研究生态的纵深:基准任务、模型库、控制工具链一脉相承。ODE 的生态重心已经转移,新项目选它多是为了教学展示或极端定制。
四、决策路径与三个陷阱
把上面的维度压成一条可执行的路径:
三个反复出现的陷阱,提前点名:
- 陷阱一:按渲染选物理。 被 Isaac 的画面吸引而入坑,最后发现自己只需要算接触力——平台的学习成本全部白付。反过来同理,需要视觉交付却选了 MuJoCo 单打独斗。
- 陷阱二:按论文年代选引擎。 五年前的论文用了某引擎,只说明当时的生态,不说明今天的最佳解。复现可以跟着论文走,新项目要重新选。
- 陷阱三:低估换引擎成本。 模型格式、参数语义、接触行为在全引擎间不可移植,中期换引擎约等于重建资产。宁可开局多花两天选型,不要中途换轨。
五、一个选型案例的完整复盘
把路径走一遍。某团队要为一款三指夹爪做抓取策略:训练用 RL,交付时策略要跑到真实夹爪上。核心产出是「能在真机上跑的策略」,接触密集度极高——抓取的成败全在指腹与物体的接触力学里。按路径走:核心产出是策略训练,进入 RL 分支;接触密集,落点 MuJoCo;训练预算上千环境并行,但团队只有普通工作站没有多卡集群,于是选择经典 CPU 内核起步、算法调通后再迁 MJX。事后复盘,这个决策里最有价值的不是「选了 MuJoCo」,而是「明确了精度权重压倒吞吐权重」——抓取任务里接触力失真会直接毒化策略,这时并行吞吐再高也是把错误算得更快而已。
变式:如果同一团队的任务换成「给客户演示数字孪生仓库,物理只要看起来合理」,路径会在第一步就分岔去 Isaac 分支——同一批人、同一周,引擎结论完全不同。选型没有通吃答案,只有场景与范式的对齐。
还有一种常见格局值得单独说:混合栈。物理用 MuJoCo、渲染交给专业引擎、两者通过共享状态同步——这在视觉交付要求高的机器人项目里越来越常见。混合栈的代价是同步链路的工程量:状态插值、时钟对齐、碰撞事件一致化,每一项都不难但都费工。判断要不要混合的标准是交付物:若交付物是「策略」而不是「画面」,纯 MuJoCo 的朴素渲染够用;若画面本身就是产品,才值得为它引入第二条技术栈。
最后补一组选型会高频问答,方便直接引用。
问题:MuJoCo 单线程,会不会是性能瓶颈?
经典 CPU 内核确实是单环境单线程,但「单环境快」与「确定性」正是它的设计重心。需要大规模并行时走 MJX 路线(第七章详述),瓶颈判断要看你的环境数量与硬件条件,不能只看「单线程」三个字下结论。
问题:团队已经在用另一款引擎,值得迁到 MuJoCo 吗?
迁移的正当理由只有一个:当前引擎的接触行为已经实质阻碍了你的目标——比如策略在仿真里学到的抓取到真机就失效,排查下来是接触力失真。仅仅「MuJoCo 更流行」不构成迁移理由,重建模型与参数的成本实打实。
问题:教学场景怎么选?
讲物理引擎原理与概念筑基,ODE 的简洁反而护眼;讲机器人算法与 RL 工程实践,MuJoCo 的生态纵深更省力。两门课可以各用各的,不必强行统一。
本节要点回顾
- 范式先于流行:四引擎是四种交换而非四个档次,接触求解范式是机器人控制场景的第一权重;
- 矩阵怎么用:MuJoCo 赢精度与确定性,Isaac 赢吞吐与视觉,PyBullet 赢门槛,ODE 是历史坐标;
- MJX 在改写旧印象:MuJoCo 的并行短板正在被官方路线补齐,选型前查最新进展;
- 换引擎即重建:模型与参数不可移植,选型值得在开局花足时间。
至此第一章三问全部作答。下一章进入动手环节:用 MJCF 把你的第一台样机造出来。