- 文集信息
- 目录大纲
- 最新文档
- 知识宇宙
文集详情
文集导读
MuJoCo · 教程导读:把样机开进数字试车场
导读:机器人圈有几句行话,外人听着像黑话:「接触抖动」「步进发散」「仿真里会走,真机上就摔」「solref 调一下就好了」。这些话背后是同一件事——物理仿真不只是在电脑里搭个「看起来像」的场景,而是要让一台虚拟样机在数字世界里跑出与真实世界足够接近的行为,稳到可以拿去训练策略、验证控制器。MuJoCo 就是目前把这件事做得最扎实的物理引擎之一,而这本教程的任务,是带你把一台属于自己的样机开进这座试车场,从建模、调参、排错,一路跑到通过验收。
为什么值得为它花时间
如果你做过机器人或者强化学习,多半经历过这样的时刻:策略在训练环境里 reward 曲线漂亮地爬升,部署到真机上,机械臂却在第一动作就撞上桌面;或者仿真里稳稳站立的双足机器人,换一个摩擦系数就原地打转。问题往往不在你的算法,而在仿真本身——接触算得不准、参数设得随意、引擎的行为像个黑箱。
MuJoCo 的价值恰恰在于它拒绝做黑箱。它的每一步计算都建立在多刚体动力学的严格推导上,接触被处理成带约束的优化问题而不是碰撞音效,摩擦遵循库仑模型而不是拍脑袋的阻尼系数。代价是门槛:你得理解运动学树、广义坐标、约束求解这些概念,才能把参数调对。这本教程会把这些概念放进实操里讲,而不是让你先啃完一学期理论课。
说句实在的选择建议:如果你的需求是游戏级的视觉效果,MuJoCo 不是答案;但只要你需要「行为可信」——控制器验证、强化学习训练、机器人算法原型——它几乎总该出现在你的候选名单第一行。
这座试车场怎么逛
全册七章,按一台样机进场到验收的真实顺序排布。第一章是进场前的全景认知:MuJoCo 的设计哲学、生态版图,以及与 PyBullet、Isaac Sim、ODE 的选型对比——先想清楚什么场景该用它。第二章是建模实操,MJCF 建模语言从语法到机械臂完整建模复盘,这是把样机造出来的部分。第三章掀开机盖,讲引擎内幕:多刚体动力学、接触求解、数值积分,还有 mjModel 与 mjData 两本账——懂原理的人调参才有方向感。第四章讲高级特性:流体颗粒、插件系统、渲染可视化。第五章进入正题的应用层:强化学习训练环境、模型预测控制与 Sim-to-Real。第六章是试车场的失速区:性能优化、接触摩擦参数排错实录和调试方法论——样机在这里摔过,才能在别处跑稳。第七章看向围栏外:GPU 大规模并行、可微分仿真与人形机器人浪潮。
图 0-1 全册知识地图:七章的依赖关系与通关顺序
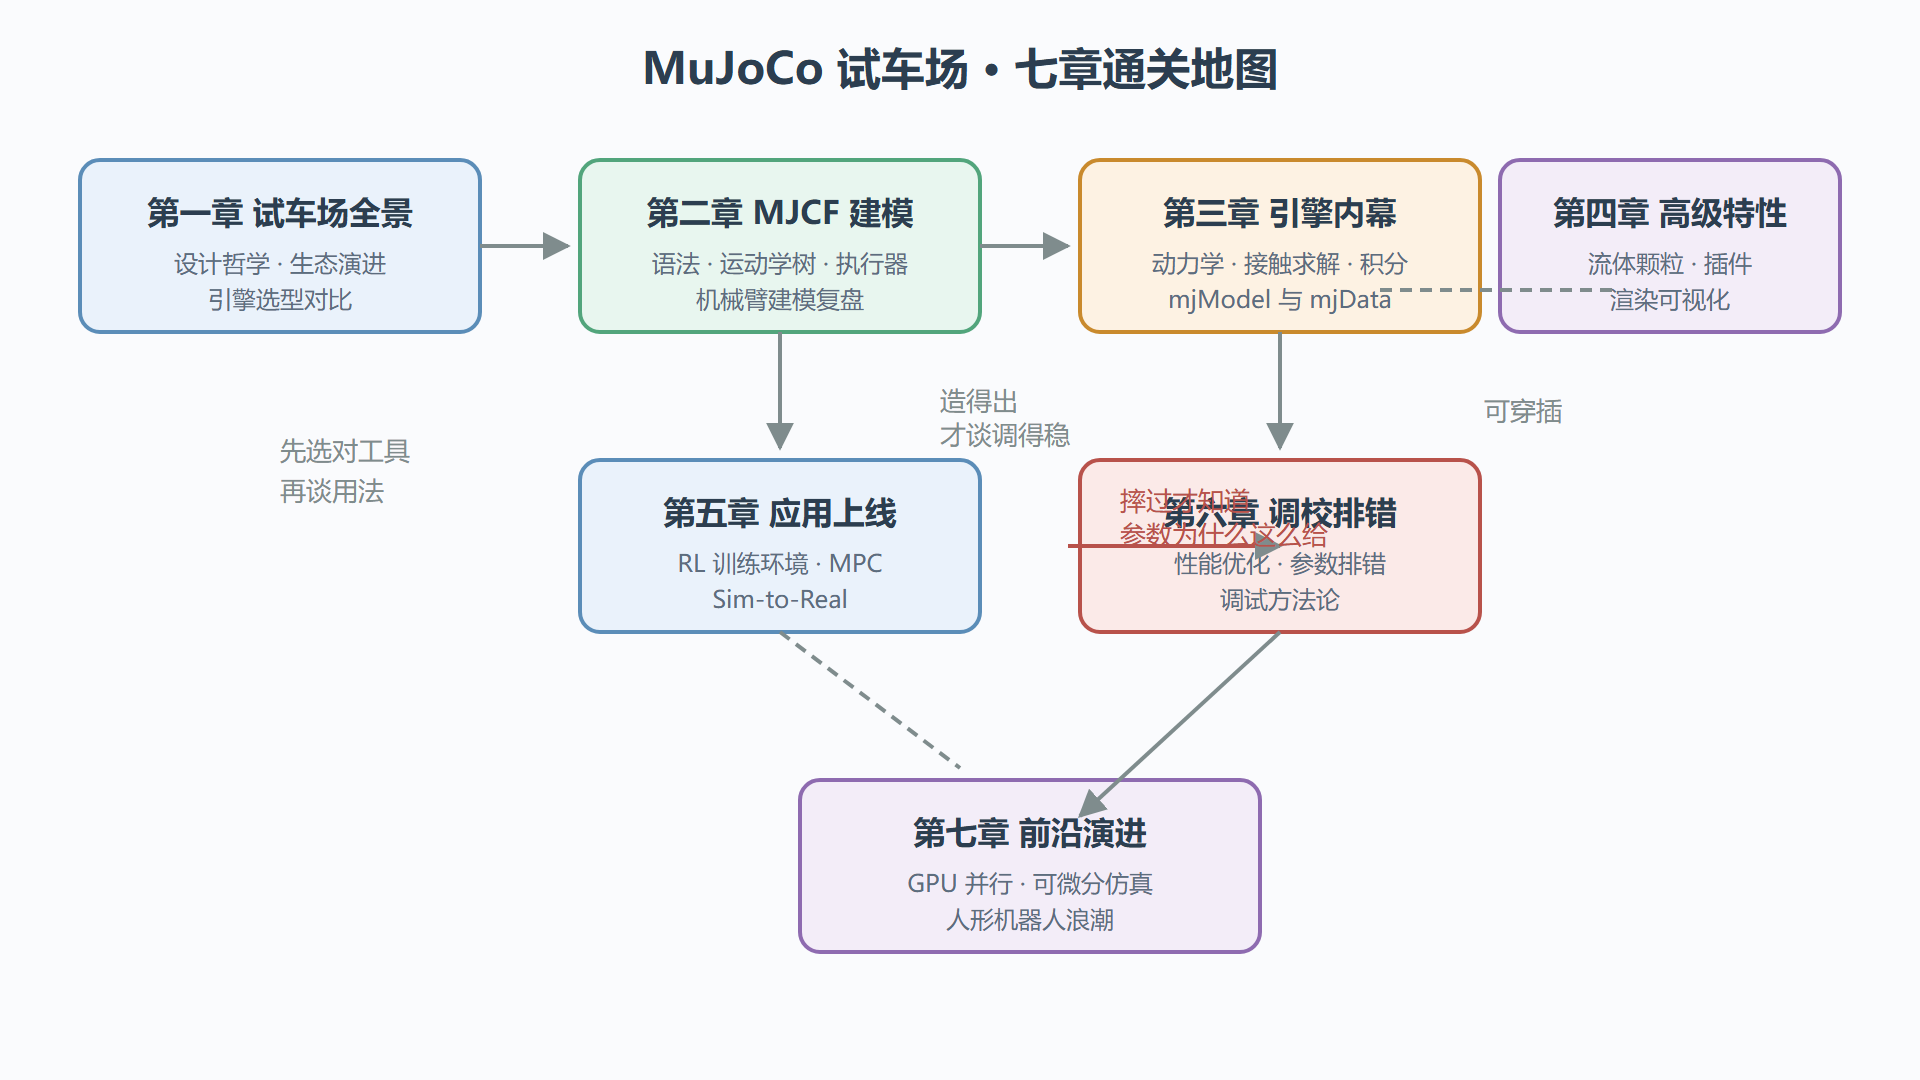
三支主干顺着箭头读:选型(第一章)先行,建模(第二章)与原理(第三章)互为表里,应用(第五章)与调校(第六章)是同一枚硬币的两面;高级特性(第四章)和前沿(第七章)可按需穿插。如果你时间紧张,第二章加第六章是性价比最高的组合——能把模型建出来、把接触调稳,八成的日常需求就覆盖了。
读这本册子需要什么底子
会 Python,能看懂类和函数调用;对牛顿力学有中学水平的直觉(力、质量、摩擦是什么);最好写过一点点机器人或 RL 代码,但不需要系统学过多体动力学——第三章会把需要的数学讲到「能用来调参」的深度,而不是推导考试的深度。安装环节跟着第二章开头走,十分钟内可以跑起第一个模型。
一个提醒:MuJoCo 的官方文档质量很高,本册不替代它,而是给你一条「从零到验收」的实战线——文档告诉你每个参数是什么,这本册子告诉你参数错了会发生什么、以及怎么从现象倒推回参数。这句区别,就是试车场和说明书的区别。
目录大纲
最新文档
知识宇宙
正在加载知识图谱...