4.2 报错排错实录:代数环、刚性与步长陷阱
4.2 报错排错实录:代数环、刚性与步长陷阱
本节摘要:本节复盘 4.1 节模型演化路上的三场故障:代数环报错、变步长求解器陷入泥潭、粗步长定步长的静默失真。每场按"现象、诊断、根因、修复、验证"五段展开,诊断工具全部来自第 3 章。目标不是让你背下三个案例,而是把这套诊断次序内化成面对任何报错时的第一反应。
故障一:代数环报错
现象。 给模型加电流内环时(把电枢电流反馈接回控制器的限流逻辑),运行报错,大意是:模型包含代数环,无法在有限步内求解。报错信息里列出了环上的模块名单。
诊断。 代数环的定义一分钟讲完:一组模块的输出不经任何积分器或延迟环节、直接(或经增益求和)反馈回自身输入,求解器被迫在每个时间步解一个代数方程。看报错名单,环路是"限流比较器到 PI 到电压输出到电模型电流、电流直接返回比较器"。电模型的电流为什么是"直接"返回?检查发现第一版原型里,电模型为了省模块,把电流写成了电压的代数分式——没有积分器,电流成了电压的瞬时函数。
根因。 真实物理里,电流是电感这个储能元件的状态,它是连续量、有历史;第一版把它简化成了静态关系。环路不是控制结构画错了,而是对象模型在关键位置丢了状态。
修复与验证。 给电模型补回电流积分器(本来就该有,4.1 节为省模块省过头了),环路被积分器斩断,报错消失;复跑并核对电流限幅行为,功能符合预期。另一种常见场景里环路未必是建模错误——比如两个互测转速的传感器互相校正,物理上就是瞬时耦合——那时的修复手段是插入单位延迟或用代数环求解配置显式声明,代价与选择见下表。
| 修复手段 | 原理 | 代价 |
|---|---|---|
| 补回真实状态 | 环路缺的是物理惯性 | 最正确,需建模知识 |
| 插入单位延迟 | 强制加一拍延迟 | 引入延迟,可能影响稳定性 |
| 代数环求解配置 | 每步迭代解代数方程 | 仿真变慢,收敛可能失败 |
复盘要义。 代数环报错的翻译是:"你要求我在零时间内解这个方程。"它几乎总是在提示:环上有一处被你静态化了的动态关系。先问物理上少没少状态,再考虑工程手段。
故障二:变步长求解器陷入泥潭
现象。 按演化计划给模型换上开关驱动的半桥模型(两个受控开关按 PWM 切换 24 伏母线),仿真从两秒暴涨到几分钟,进度条长期卡在中段;求解器诊断显示最小步长掉到微秒级以下。
诊断。 按 3.2 节的识别信号逐项检查:时间常数悬殊?电毫秒级、机械百毫秒级,本就存在,但 4.1 节原型一直跑得飞快;步长坍缩点在哪?把求解器诊断的时间-步长曲线拉出来,坍缩起点与 PWM 开关沿完全重合。结论:不是纯刚性问题,是开关沿的过零事件风暴叠加刚性——每个开关沿触发一轮过零定位(3.3 节),开关沿之间电瞬态又强迫步长收缩。
根因。 开关模型引入了纳秒级的最快动态,与百毫秒级机械动态跨了五个数量级;变步长求解器忠实地试图解析所有尺度,算力被撕碎。
修复与验证。 分三步走,每步复跑计时。第一步,确认过零容差与算法配置合理(自适应算法),收效有限,耗时降三成。第二步,结构手术:电流内环仿真时把 PWM 输入用受控电压源的平均模型替代(占空比乘母线电压),开关级只在需要验证纹波时启用——这正是 3.2 节"两段式"的落地。第三步,保留开关级的版本切换到变步长隐式求解器,耗时降到可接受范围,纹波波形与预期一致。最终方案:控制开发用平均模型,纹波验证用隐式求解器加开关级。
复盘要义。 仿真变慢不是求解器的错,是模型里同时存在太多时间尺度的必然结果。治理次序永远是:先分清该解析的尺度与可平均的尺度,再挑求解器,最后才调容差。
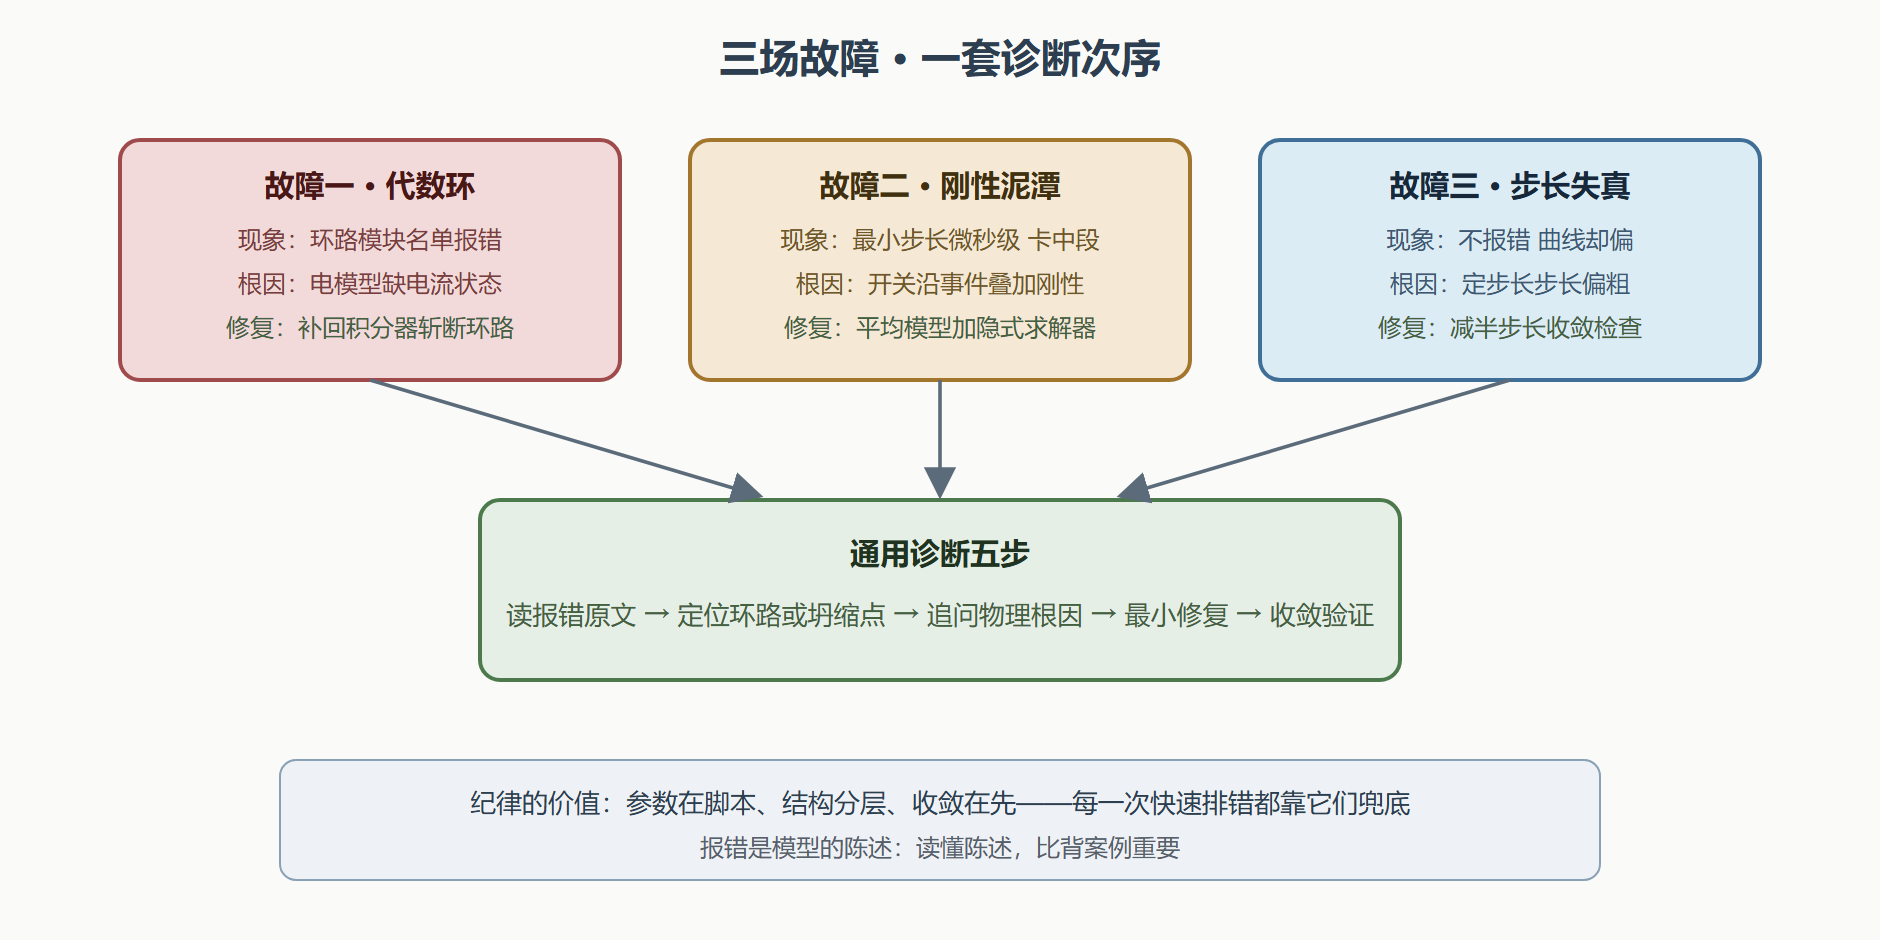
图:三场故障的诊断路径总览
故障三:粗步长的静默失真
现象。 模型要交给代码组了,按目标处理器的 2 毫秒任务节拍把求解器切到定步长 2 毫秒。运行顺利、不报任何错,转速曲线乍看与变步长版本重合。但按惯例做收敛检查——步长减半到 1 毫秒复跑——起动段电流峰值差了百分之六。
诊断。 这次没有报错可读,问题藏在数值里。2 毫秒步长对机械动态绰绰有余,对毫秒级的电瞬态则是每步跨过半个时间常数,四阶龙格库塔在这种跨度上的截断误差直接可见。百分之六的电流峰值误差意味着什么?如果这个模型用来评估功率器件的电流应力,器件选型会被系统性低估。
根因与修复。 根因是把"处理器任务节拍"与"求解器步长"混为一谈:代码生成要求模型按 2 毫秒离散执行,但验证这个离散化是否引入不可接受误差的方法是减半步长对比。修复分两支:评估电流应力的场合,电模型单独按更细步长跑,或换平均模型消除开关沿依赖;转速环行为验证则确认 2 毫秒版本与基准差异小于千分之五后放行——不同用途用不同保真度,契约写明。
复盘要义。 静默失真是三类故障里最危险的,因为它不报错。防线只有一道:任何步长、容差、求解器的改动,都要用收敛检查重新背书一次。4.1 节的达标、本节的放行,用的都是同一道防线。
把诊断次序练成条件反射
三场故障看下来,五步次序的前两步最值得刻意练习,因为它们决定了后续所有动作的方向。第一步读报错原文听起来像废话,实际最常被跳过——尤其报错是英文或术语密集时,人的本能是直接去搜索报错文本。跳过的代价是丢失了报错里最值钱的部分:环路模块名单、坍缩时刻、重复计数,这些信息把搜索空间砍掉九成。练习方法很朴素:每次遇到报错,强迫自己在动手前用一句话复述"报错在说什么问题",说不出来就再读一遍。
第二步定位点练习的是工具熟练度:代数环看环路名单、刚性看步长曲线与坍缩起点、失真看收敛差值的空间分布——三场故障对应三种"定位视线"。建议读者在 4.1 节复现的模型上主动制造这三类故障各一次(加瞬时反馈环、上开关驱动、放大步长),把三条视线各用一遍。故障诊断的熟练度没有捷径,只有"看过足够多的现场"这一条路——本章提供的就是三个浓缩的现场。
本节要点回顾
- 代数环:报错在提示"零时间内解方程",先查物理上缺没缺状态,再考虑延迟或迭代求解;
- 刚性泥潭:变步长变慢先看步长坍缩点与事件的相关性,治理次序是分尺度、换求解器、调容差;
- 两段式落地:控制开发用平均模型,纹波验证用开关级加隐式求解器;
- 静默失真:不报错的误差最危险,减半步长收敛检查是唯一防线;
- 任务节拍不等于求解器步长:离散化验证与执行节拍是两件事,契约分别写明;
- 五步诊断次序:读报错、定位点、问物理、最小修复、收敛验证,面对任何故障通用。
三场故障收场,模型收敛且可信。第 5 章开始给它装新能力:状态机、物理网络与离散事件流。