1.3 Simulink、Modelica与PSIM:建模工具对比
1.3 Simulink、Modelica与PSIM:建模工具对比
本节摘要:Simulink 不是建模仿真世界的唯一玩家:Modelica 以方程式物理建模见长,PSIM 在电力电子电路仿真里以快和准立足。本节从建模范式、因果性、求解策略、代码生成与生态五个维度拆解三者的差异,并给出一条实用的选型决策路径——工具没有全能冠军,只有与你问题结构的匹配度。本节的对比框架比任何具体结论都更持久。
为什么需要一张对比地图
工具选型争论在工程师社区里经久不衰,多数争论的根源是混淆了"范式差异"与"功能差异"。功能可以补,范式很难改:一个以信号流为核心的工具,很难优雅地表达"两个元件互相决定对方电压电流"的物理网络;一个以方程为核心的工具,处理离散事件逻辑时也得绕道。选型之前先看清范式,比罗列功能清单有用得多。
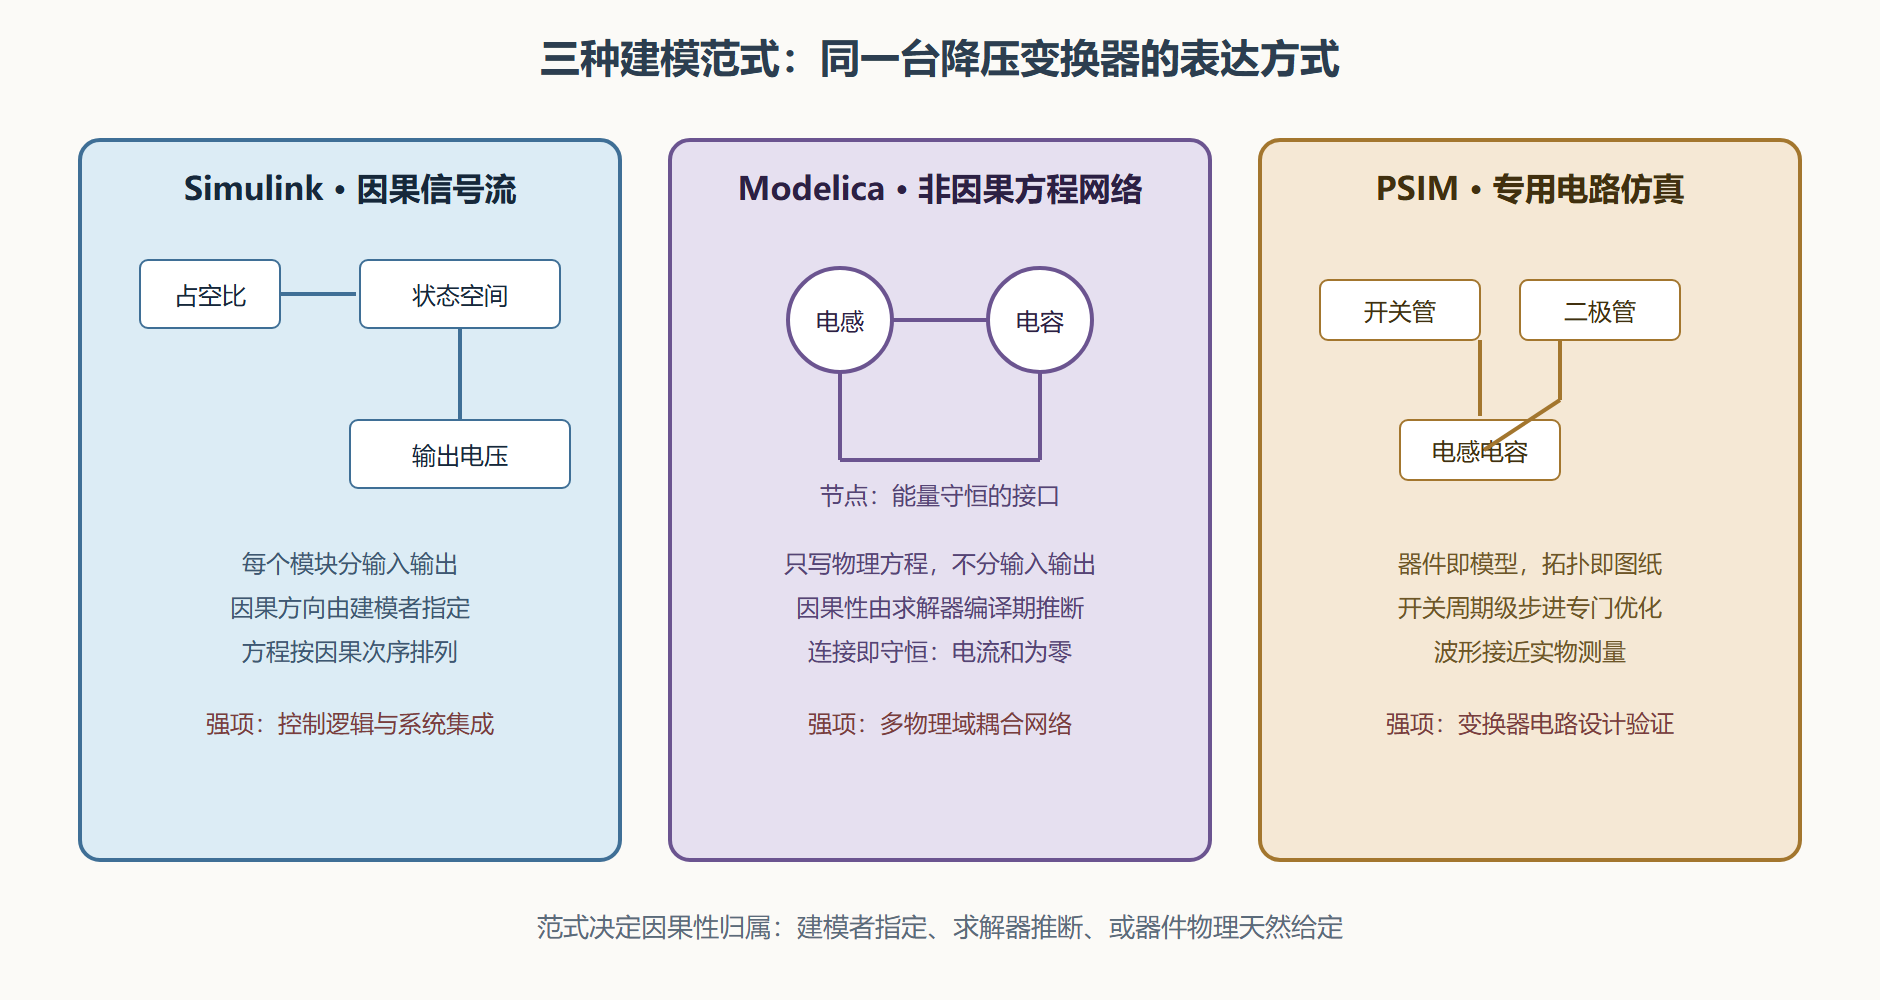
三个工具恰好代表三种范式。Simulink 代表因果信号流:每个模块有明确的输入与输出,信号沿连线单向流动,整张框图本质上是一组按因果次序排好的方程。Modelica(以 OpenModelica、Dymola 等工具实现)代表非因果方程网络:你只写组件之间的物理守恒关系,哪个量是输入哪个量是输出由求解器在编译期推断。PSIM 代表专用电路仿真:以电力电子拓扑为第一公民,开关器件、磁性元件、控制块都是预置好的电路级模型,仿真步进针对开关周期做了专门优化。
图:三种建模范式的结构对比
五个维度的系统对比
维度一:建模范式与因果性。 信号流的因果性由建模者显式指定,好处是计算次序透明、调试直观;代价是遇到"双向"物理关系时要人为打破对称,比如两个旋转体刚性耦合,谁驱动谁?信号流范式里你得引入代数环或者人为指定主导方,方程网络范式里这根本不是问题。反过来,控制算法天然是因果的——控制器读测量、发指令——硬用方程网络描述控制律反而啰嗦。
维度二:求解策略。 Simulink 提供成体系的求解器家族(第 3 章专门展开),连续、离散、刚性、非刚性各有对应算法,用户显式选择并承担选型责任。Modelica 工具通常在编译期把整个系统化简为一个 DAE 再选算法,用户干预较少,但遇到病态系统时调试手段也少。PSIM 把步进策略绑死在开关仿真场景上,牺牲通用性换取速度与鲁棒——开关波形它几乎从不失手,但拿去算机械系统就不对路了。
维度三:代码生成与落地。 这是 Simulink 的护城河:从模型到嵌入式 C 代码的链路成熟(第 8 章),定点化、代码规范检查、与处理器在环验证一应俱全。Modelica 模型的落地路径通常是导出 FMI 功能样机接口,由目标平台集成,直接生成产品级代码的生态较弱。PSIM 也有代码生成能力,主要面向自家数字控制硬件。
维度四:生态与资产。 Simulink 背靠 MATLAB 全家桶:工具箱之间互操作顺畅,行业参考模型与合规规范积累深厚。Modelica 的标准库覆盖建筑、车辆、热管理等域,开源社区活跃。PSIM 的器件模型库在功率变换领域相当完整,厂家还提供大量应用级设计实例。
维度五:协作与版本管理。 三者都以文本或可差异化的文件格式存储模型,但 Simulink 的工程级管理工具(工程管理、数据字典、差异对比)最完善,大型团队协作的纪律约束在第 6、10 章会专门讨论。
| 维度 | Simulink | Modelica | PSIM |
|---|---|---|---|
| 建模范式 | 因果信号流框图 | 非因果方程网络 | 专用电路拓扑 |
| 因果性 | 建模者指定 | 求解器推断 | 器件物理决定 |
| 求解器 | 显式选择、类型齐全 | 编译期化简与选择 | 面向开关场景固定 |
| 代码生成 | 成熟嵌入式链路 | 多经 FMI 中转 | 配套自家硬件 |
| 最佳场景 | 控制系统与系统集成 | 多物理域耦合网络 | 功率变换电路 |
一条实用的选型路径
别从"哪个工具好"问起,从你的问题结构问起。三连问足够定位。第一问:系统的核心是控制还是物理网络? 控制律、状态机、调度逻辑为主,Simulink 的信号流最顺手;核心难题是多个物理域互相耦合(机电热液),Modelica 范式省掉大量人为因果化负担;纯粹设计一台变换器的功率级,PSIM 又快又准。第二问:模型要不要变成嵌入式代码? 要,且追求从模型到代码的可追溯,Simulink 的链路无可替代。第三问:已有团队资产在哪? 选型有很强的路径依赖,团队十年的模型库与经验本身就是在册资产,轻易别推翻。
工程实践里最常见的答案是组合:PSIM 或专业电路工具负责功率级设计与器件级验证,导出降阶模型或平均模型;Modelica(或 Simulink 的物理建模产品线)负责多域对象建模;最终系统级控制与验证、代码生成落在 Simulink。各工具在各自范式内做深,跨范式通过模型接口交换——这比在单一工具里硬凿所有问题高效得多。
💡 关键直觉:范式错配的信号是"你花在迁就工具上的时间超过了建模本身"。当发现自己在信号流里反复绕代数环,或在方程网络里硬造因果接口,先停下来想想是不是范式选错了,而不是继续加补丁。
常见问题
问:Simulink 的 Simscape 物理建模不是也能做方程网络式建模吗?那还需要 Modelica 吗?
需要与否取决于域覆盖与开放性。Simscape 提供电气、机械、液压、热等基础域以及自建域的机制,与 Simulink 信号流无缝混排,代码生成链路也一致,对 Simulink 用户是最顺的物理建模路径。Modelica 的优势在开源标准与社区库的广度,某些专业域(如建筑能耗、复杂热管网)的现成库更深。两者可以共存:物理网络部分用合适的工具建,导出 FMI 后进入 Simulink 做系统集成。
问:小团队没有预算买全套工具,怎么折中?
开源的 OpenModelica 加 Python 生态可以覆盖相当一部分建模与后处理需求,代价是代码生成与合规工具链要自己搭。如果最终产品要落地嵌入式代码,建议至少把预算留给代码生成链路——手写代码与模型脱节带来的验证成本,通常远超工具授权费。
本节要点回顾
- 三种范式:因果信号流、非因果方程网络、专用电路仿真,范式差异比功能差异更根本;
- 因果性归属是理解一切差异的钥匙:建模者指定、求解器推断、器件物理天然给定;
- 求解策略各有立场:显式选型、编译期化简、场景固定,自由与责任互换;
- 代码生成是 Simulink 护城河,Modelica 多走 FMI 中转,PSIM 服务自家硬件;
- 选型三连问:核心是控制还是物理网络?要不要生成代码?团队资产在哪?
- 组合是常态:各工具在各自范式内做深,通过模型接口交换,别在错配的工具里硬凿。