2.6 力位混合控制:接触任务怎么解
2.6 力位混合控制:接触任务怎么解
本节摘要:位置控制在"碰到东西"的瞬间会失守——位置目标的另一面是无穷大力。本节讲清刚度与阻抗的含义,给出阻抗控制的最小实现,并说明装配、打磨、协作拖动三类任务分别怎么配。
一个装销钉的失败实验
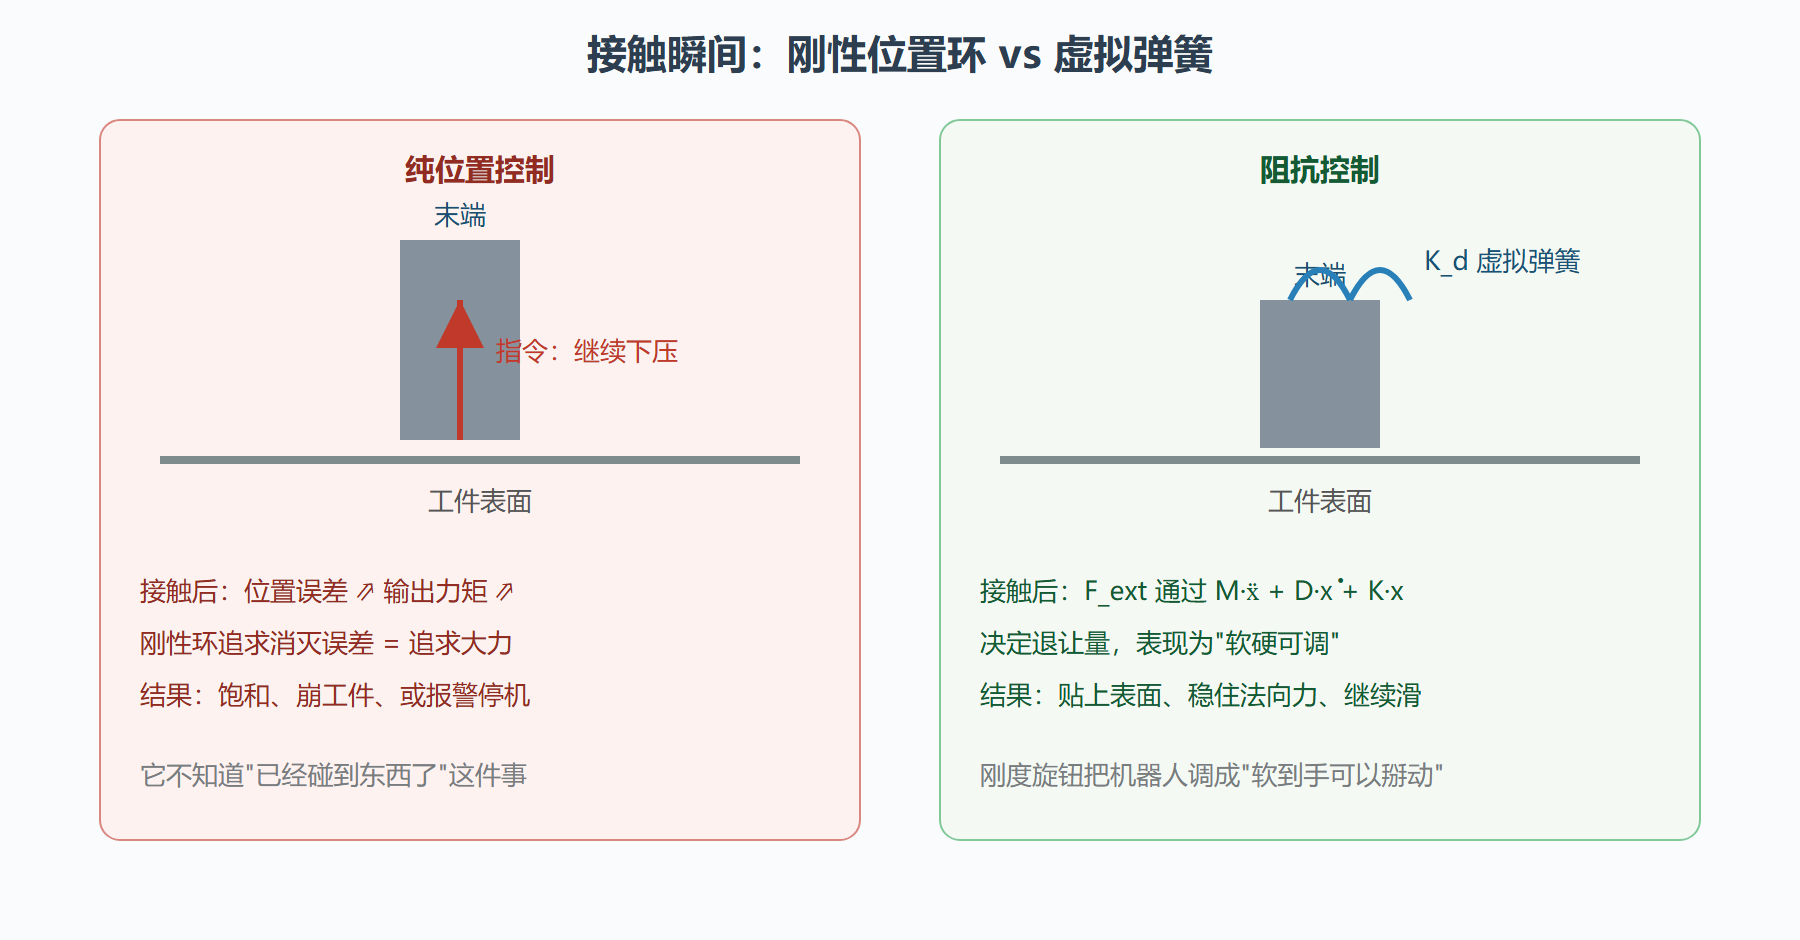
把位置控制调到极致的机械臂去插销钉:销对准孔位下压,孔口有一点点偏斜,位置环的答复是"指令说往下 2 毫米,就必须往下 2 毫米"——输出力矩随误差增大直到电机饱和或工件崩坏。这不是参数没调好,而是逻辑死结:位置控制接触物体后,任何位置误差都对应一个力,而刚性位置环追求的恰恰是消灭位置误差,也就是追求无穷大力。
接触任务的本质是控制交互力,而不是控制位置。沿接触面方向保位置、法向控力,这就是力位混合控制;更常用的简化形态是阻抗控制——不去精确跟踪力,而是把末端调校成一个带刚度、阻尼、质量的"虚拟弹簧质量块",让它跟环境接触时自然表现出柔性。
刚度、阻尼与虚拟质量
阻抗控制的目标动力学写成:
M_d·ẍ + D_d·ẋ + K_d·x = F_ext
x 是末端相对参考轨迹的偏差,M_d、D_d、K_d 是虚拟质量、阻尼、刚度三个设计参数。环境把它推开多少(F_ext),它就柔顺地退让多少。三个旋钮的工程含义:
| 参数 | 大值表现 | 小值表现 | 典型取值(垂直接触方向) |
|---|---|---|---|
| 刚度 K_d | 像硬弹簧,位置准、力大 | 像软弹簧,力准、位置松 | 100–2000 N/m |
| 阻尼 D_d | 动作迟滞、稳定 | 动作活泼、易振 | 临界阻尼的 0.7–1.0 倍 |
| 质量 M_d | 惯性大、响应慢 | 响应快、噪声敏感 | 折算质量的 0.1–1 倍 |
装配插销的常用配置:法向刚度 200 N/m 上下(软,容忍对准误差),切向刚度 2000 N/m(硬,保证沿孔口滑动搜索);打磨任务法向恒力 5–15 N,用"力误差负反馈到法向速度"的实现更直接。
图:位置控制与阻抗控制接触行为对比
最小实现:从力矩层下手
实现阻抗控制有一条幸运的捷径:它完全不需要力传感器。期望轨迹与实际轨迹的偏差本身就是"虚拟弹簧被拉伸的量",乘以刚度就是需要输出的虚拟力矩:
def impedance_step(q, v, q_des, v_des, K, D, M_diag, dt): """关节空间阻抗控制一步:K、D 为关节刚度/阻尼对角阵""" e = q_des - q # 位置偏差 = 虚拟弹簧伸长量 de = v_des - v # 速度偏差 tau = M_diag * ( (K * e + D * de) / M_diag ) # 简化:直接输出 tau = K * e + D * de # 等效于调校过的"伺服弹簧" return tau # 交给电流环执行
细看会发现它长得像 PD 控制——确实如此:阻抗控制的本质是重新解释 PD 的参数。Kp 不再是"控制增益"而是"物理刚度",Kd 不再是"阻尼系数"而是"物理阻尼"。视角一换,参数的手感就完全不同了:你在设定机器人的"软硬",而不是在消灭误差。这也是协作机器人"拖动示教"的原理——把刚度调到接近零、阻尼适度,人手一掰,机器人顺从地跟着走。
当然,有力传感器(六维腕力传感器)时可以做纯力控制:实测力与期望力之差反馈到速度或力矩,精度更高,但传感器成本、标定与滤波是新的负担。选择路径通常是:无传感器阻抗够用就不上力传感器;恒力要求高(打磨、抛光)再上。
三类任务的配置单
- 精密装配(插销、装轴承):低刚度法向 + 高刚度切向;配合螺旋搜索策略——先垂直软接触,再切向画小圆寻找孔口,力突变即下插。
- 打磨抛光:法向恒力控制(力环),切向位置控制(路径环),两个方向用第 2.4 节同样的思想分别整定。
- 协作拖动示教:零刚度(或极低刚度)+ 关节电流前馈补偿重力与摩擦,人手感是"无阻力",拖到哪、记录到哪。
⚠️ 常见坑:阻抗参数与环境刚度不匹配。机器人很软(K_d 小)而环境很硬时,接触稳定;机器人很硬而环境也很硬(比如钢对钢),等效刚度极高,极易振荡——阻尼要按接触后的等效系统重整,不能沿用自由空间的参数。
本节要点
- 位置控制的逻辑死结:接触后消灭位置误差等于追求无穷大力,接触任务必须换目标。
- 阻抗控制把末端调成虚拟弹簧-阻尼-质量块,K_d、D_d、M_d 是"软硬手感"的三个旋钮。
- 阻抗控制可无传感器实现——它就是换了物理解释的 PD;纯力控制需力传感器,用于恒力任务。
- 装配、打磨、拖动示教是三种典型配置:软法向硬切向、法向恒力、零刚度。
阻抗与导纳:一对镜像的实现
同一个"柔顺"目标,实现路径有两条且互为镜像。阻抗控制读位置偏差、输出力矩——机器人主动表现得像弹簧(前述方案);它要求底层力矩接口透明(减速器背隙小、力矩估计准)。导纳控制读力传感器测到的外力、修改位置目标——外力大就后退一点,机器人"被推着走";它对底层的要求是位置环高品质,力传感器成为必配。选择凭硬件底子:力矩控制底子好(准直驱、输出端编码器)用阻抗;位置控制底子好、已有力传感器用导纳。两条路调好的手感可以非常接近,工程上按"哪边硬件更可信"来选。
接触检测:软着陆前的最后一问
阻抗控制让接触变得安全,但机器人还得先知道"碰没碰到"。无力传感器的接触检测思路朴素而有效:监视位置环的残差——指令在走而编码器不动(或速度骤降而指令未减),即是接触或卡滞的指纹。给残差设阈值,超限即切换到低刚度模式或停机。这套"软件限位器"的响应速度取决于控制周期与检测窗口的长度,典型配置下几十毫秒内可完成判定,足以把撞击力压到无害量级。它与第 5.4 节的功率力限是同一思想在不同层的实现。
问题:装配任务里"找孔"为什么这么难
插销入孔是力控的试金石。难点不在压入(那段只要低刚度),而在寻找孔口:位置误差大于间隙时,销会顶在孔缘上。成熟的策略是把搜索做成显式状态机:软接触下压、检测到顶住、切向画小螺旋搜索、力突变(滑入)即切换为低刚度下压。每个状态的刚度与力阈值都要调:下压刚度过大销会弹跳,搜索速度过快会"跳过"孔口。这类任务的调试本质是把人类装配手感里"边压边晃"的直觉显式参数化——参数表就是手感的数字版。