7.4 多模多角矩阵:模式数乘以角数的账单
7.4 多模多角矩阵:模式数乘以角数的账单
本节摘要:模式与角相乘构成签核矩阵,场景数从个位数膨胀到几十个。本节用一台四模式设计的完整算例演示矩阵怎么搭、场景怎么裁剪、每个格子管哪本账,以及修复工作在矩阵尺度上的验收标准——改一刀,全矩阵复核。
一、两个维度相乘
模式(mode)维描述芯片"在干什么":功能模式按设计意图跑目标频率;扫描移位模式(scan shift)用测试时钟沿扫描链移数据,时钟结构完全不同;扫描捕获模式(scan capture)做-at-speed 捕获测试,按功能频率检查;低功耗模式含睡眠与唤醒序列。角(corner)维描述"在什么条件下":第五章的 PVT 与 RC 组合。一个场景(scenario,工具术语亦称 view 或 configuration)=一个模式叠加一套角配置,每个场景独立持有时钟定义、例外集、derate 与检查类型——7.1 判据文档的场景清单就是这张表。
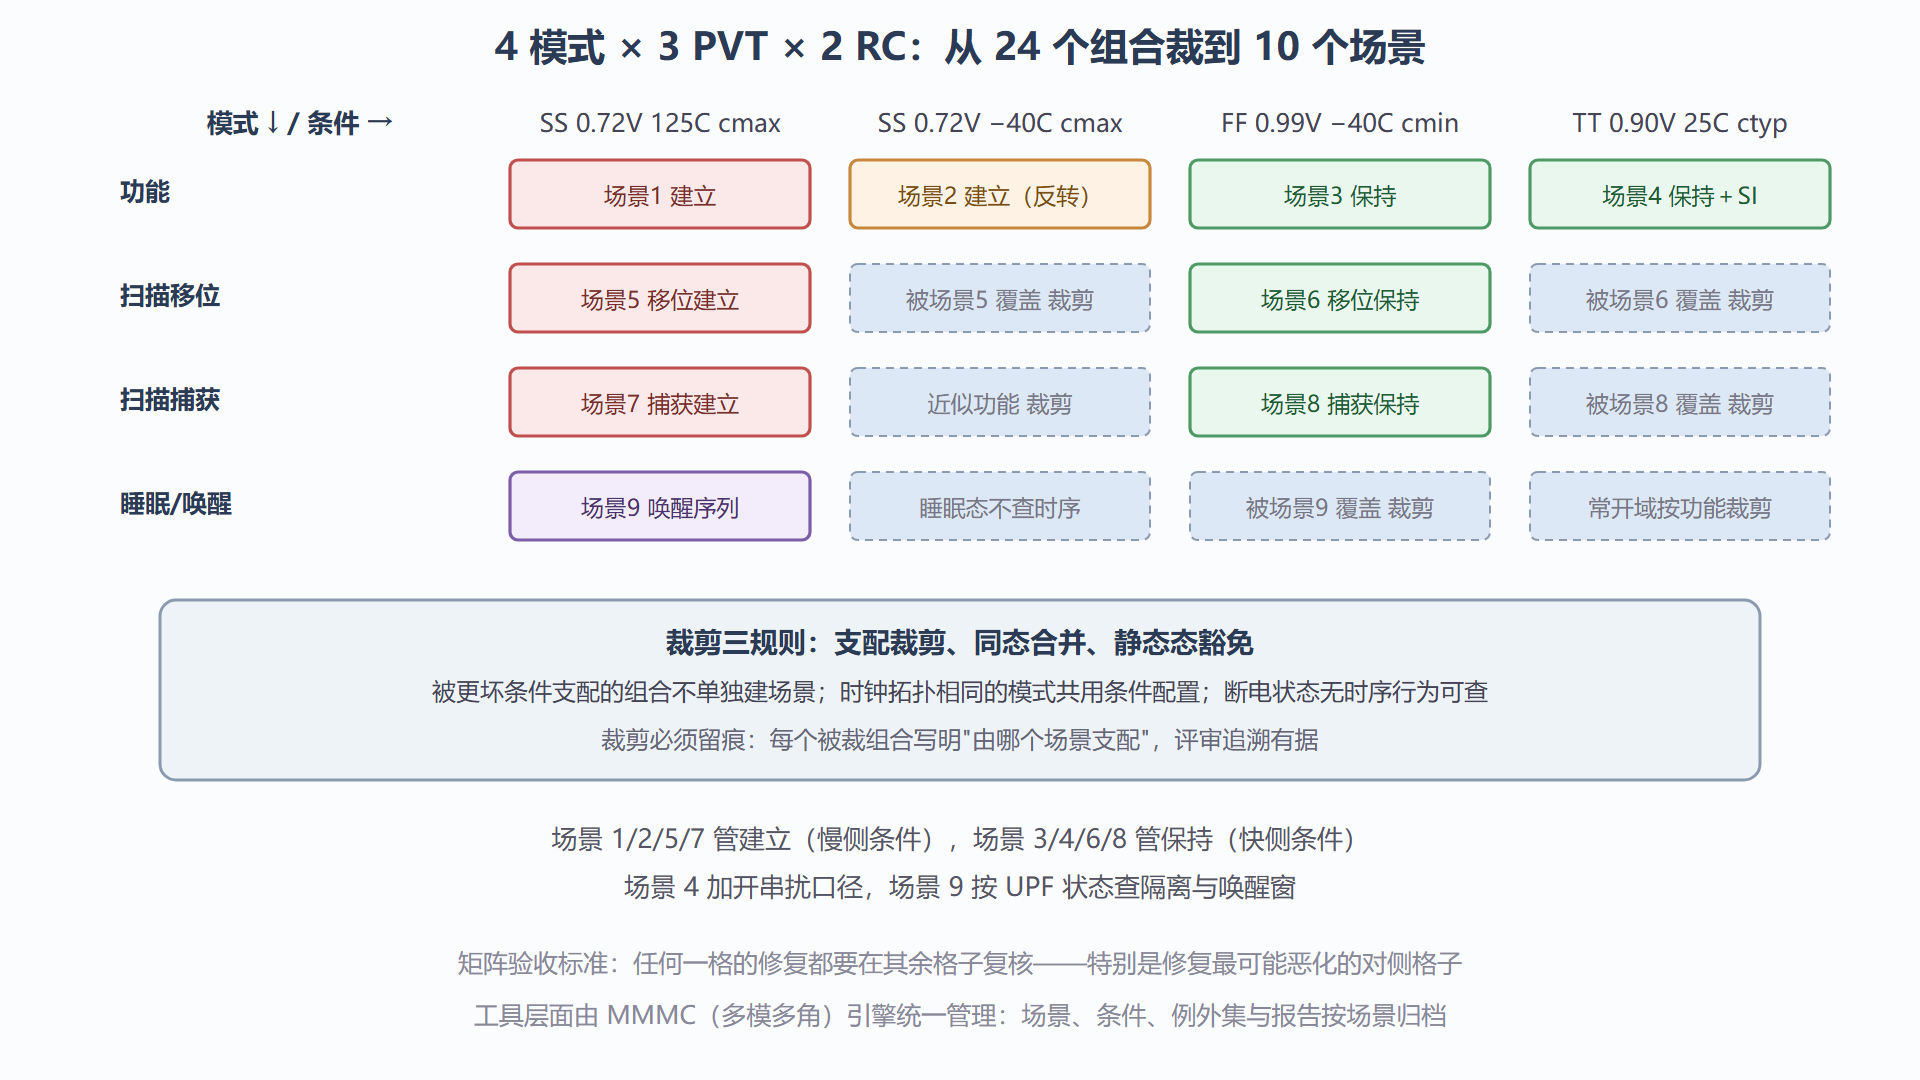
数一数账单。一个四模式、三 PVT、双 RC 的设计,理论组合 4 × 3 × 2 = 24 个场景;若再叠加电源状态(7.3 的域开关),轻松破五十。每个场景跑全量 STA 的时间以小时计,修复还要在场景间反复交叉复核——矩阵管理的价值正在于此:不是把 24 个都跑,而是把 24 个都"管辖"起来,跑该跑的、裁该裁的。
图:多模多角签核矩阵(裁剪前后的账单对比)
二、裁剪的依据:支配与合并
裁剪不是偷懒,是用支配关系压缩账单。支配裁剪:若场景 A 的条件在每个维度都不优于场景 B,且 A 的路径集合包含于 B,则 A 被 B 支配——B 干净则 A 必然干净,A 无需单独跑。例子里"SS 0.72V 高温"通常支配同工艺的低温建立检查——但 5.1 的温度反转打破了这条通则,所以矩阵里保留了"反转场景"那一格。同态合并:扫描移位与扫描捕获若时钟拓扑只在局部不同,可共享大部分配置。静态态豁免:睡眠状态下断电域没有时序行为,只需检查常开域与跨界结构(隔离、保持),不必建完整场景。
每一条裁剪决定都要在判据文档留痕:被裁的组合、支配它的场景编号、支配理由。理由最常翻车的地方是"看起来被支配"——串扰对齐、老化折算、压降地图这些叠加维度可能让"次坏"场景在某些路径上成为真正最坏。成熟团队的做法是把矩阵跑全一轮作为首次签核的验证手段,用数据确认裁剪假设,之后才进入裁剪后的常态节奏。
场景管理的工程细节
矩阵跑起来之后,工程细节决定成败。命名规范:场景名要编码模式与条件(如 func_ss072_125_cmax),让任何报告片段能自证出处——"这份报告是哪个场景跑的"是签核会上最高频的问题。结果归档:每个场景的 WNS/TNS/端点数存成结构化记录,修复迭代前后自动出对比表——手动抄录十个场景的数字迟早出错。增量复核:ECO 后的矩阵复核允许只重跑受影响场景,但"受影响"的判定要用起终点时钟域与电源域的交集算,凭感觉挑场景等于给自己埋雷。还有一个隐性收益值得点名:结构化的场景记录让"哪个格子常年最紧"一目了然——那正是下一代设计预算分配的起点,8.4 的闭环从这里接入。
三、矩阵尺度的修复验收
第六章的修复纪律在矩阵尺度上升级为一句话:改一刀,全矩阵复核。原因在两本账的交叉性质:为场景 1(慢角建立)做的优化,最可能恶化的恰是场景 3(快角保持);为移位模式插的时钟缓冲,可能打乱功能模式的偏斜预算。手动在十个场景间来回切换报告极易漏格,MMMC 引擎的价值就是把"全部场景重算并归档对比"变成一次操作——修复前后的场景级 WNS/TNS 对比表是 ECO 验收的标准附件。
跨场景冲突是矩阵签核的最后一块拼图:同一条路径在场景 1 里建立吃紧、在场景 3 里保持吃紧,两个修复方向相反(6.4 的交叉复核在矩阵上的投影)。解法按优先级:改路径结构让它脱离冲突(加一级缓冲重新分配延迟);调整该路径的例外声明(若多周期或伪路径依据确凿);最后才是政策层的裁决——放松某个非关键场景的某类检查并留档。裁决的顺序不可颠倒:能用结构解决的不动约束,能动约束的不动政策。
从矩阵回到修复预算
矩阵还改写了修复预算的计算方式。单场景思维下,一条路径的可花预算就是当前 slack;矩阵思维下,可花预算是"全部覆盖该路径的场景 slack 的最小值",再减去其他修复动作的连带消耗。实战中的风险点是"隐形支配":某个不起眼的场景(比如低温反转的移位模式)恰好是某条路径的最坏场景,修复者盯着功能慢角猛修,把违例挤进了那个没人看的格子。防它的机制已经在手:全矩阵复核(本节第三节)负责发现,场景排序表(按每条路径的最坏场景统计)负责预警——把"哪些路径的最坏场景不是功能慢角"列成清单,修复时就能绕开隐形支配。
一道自测题
用本节方法算一台真实机器的账:两模式(功能、扫描移位)、慢角快角加温度反转三套 PVT、单 RC、一个含电源门控的低功耗域(睡眠与唤醒各算半个场景)。理论组合与裁剪后场景各是多少?答案:理论 2 × 3 = 6 个时序场景,低功耗加 1 个唤醒场景;裁剪后功能慢角、功能慢角低温反转、功能快角、移位慢角、移位快角、唤醒序列共 6 个——组合不多时裁剪空间也小,这正是小设计的福气。这道题的真正考点是:你能说清每个场景里建立与保持分别由哪几个格子管吗?
顺带把上一章的接口补上:6.4 的修复预算在矩阵尺度上的真实值,就是本节"隐形支配"分析输出的最小 slack——两个工具配合使用,修复决策才既有深度(决策树)又有广度(矩阵)。
本节要点回顾
- 场景 = 模式 × 条件配置:每个场景独立持有库、RC、例外与检查类型,判据文档的场景清单就是矩阵的展开。
- 账单会膨胀:四模式三 PVT 双 RC 理论 24 个场景,MMMC 管辖与裁剪把它压到两位数以内。
- 裁剪三规则留痕执行:支配裁剪、同态合并、静态态豁免;首次签核用全矩阵跑验证裁剪假设。
- 全矩阵复核是修复验收标准:修复最可能恶化的就是对侧格子(慢角建立对快角保持)。
- 冲突解法有优先级:先改结构、再动例外、最后政策裁决,顺序颠倒会留下难审计的口径。
至此问题链只剩最后一站:矩阵转绿之后,这一轮收敛的经验如何变成下一轮的起点?第八章把工具、方法与流程收束成闭环。