8.4 NOAA 气象卫星与 ADS-B 遥测案例
8.4 NOAA 气象卫星与 ADS-B 遥测案例
本节摘要:两个标志性案例的完整实操:接收过顶的 NOAA 气象卫星 APT 信号并解码出云图,以及接收 1090 MHz 的 ADS-B 报文并在地图上实时显示飞机。前者练多普勒与窗口规划,后者练数字报文解码,合起来覆盖"移动宽带模拟信号"与"突发数字信号"两类典型目标。
案例一:NOAA 气象卫星 APT
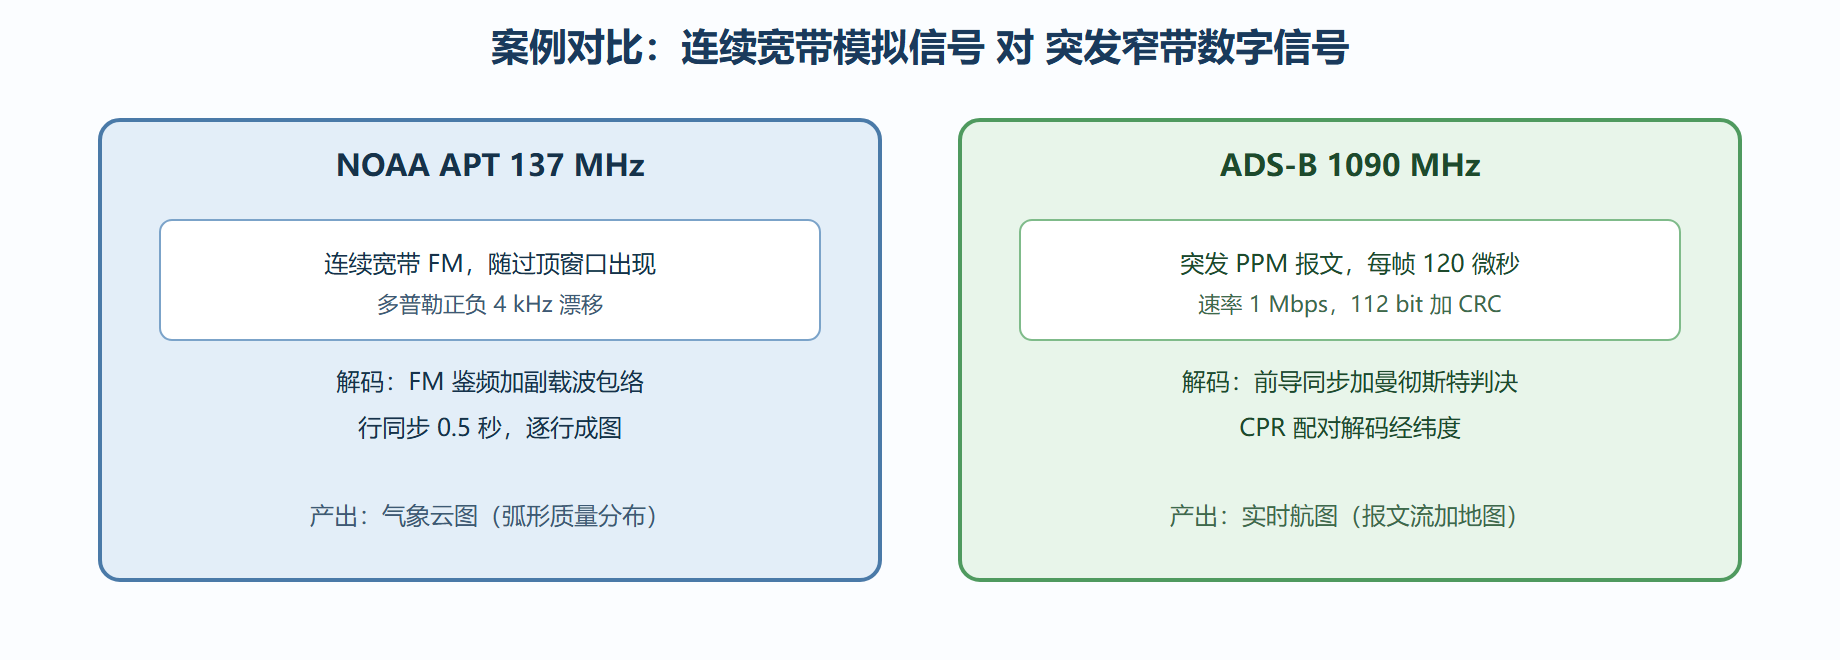
背景与目标。NOAA 系列极轨卫星(NOAA 15/18/19)在约 870 km 高度过顶时,持续用 137 MHz 附近的 APT(Automatic Picture Transmission)信号发送气象云图:调制为宽带 FM(载波恒定、带宽约 34 kHz 视觉信道加 2.4 kHz 遥测副载波),视频信息编码为图像扫描线,一张图随过顶窗口(通常 8 到 15 分钟)逐行画出。APT 每行 0.5 秒、每帧两幅图像并排,接收质量随仰角呈"中间好两头差"的弧形。
准备。三件事:用过境预报工具(如基于 CelesTrak 轨道根数的本地工具或 gpredict)查出未来 24 小时的 NOAA 18 过境时刻与最大仰角,优先选最大仰角高于 40 度的窗口;天线准备——137 MHz 波长约 2.2 米,正规方案是交叉偶极加反射网,预算方案是两根约 53 厘米的偶极振子拼成 V 形朝天,实测够用;设备校准——第 2.2 节的频偏校准必做,APT 信道宽(约 40 kHz),正负 100 ppm 的频偏在 137 MHz 上是 13.7 kHz,足以吃掉小半个信道。
操作。过境前 2 分钟就位(程序预热加增益预设),采样率 60 kSPS 即可覆盖信道并留多普勒余量,采集全程文件。核心解调沿用第 4.2 节的 FM 流程,特殊步骤有两条:一是多普勒补偿——过顶过程中信号频率从正漂到负漂,总量约 4 kHz,手工办法是每分钟看一眼频谱峰位微调中心频率,自动办法是加 FLL(锁频环)块;二是 APT 行同步——解调输出中每 0.5 秒有一个同步脉冲(7 个交变脉冲加一个黑色脉冲),用它对齐行边界。
# APT 图像重建的核心循环(已解调并 2080 Hz 采样率的 AM 副载波数据) # APT 每行 2080 像素,由两个 909 像素图像信道加同步与遥测段组成 rows, cols = 500, 2080 img = np.zeros((rows, cols)) for r in range(rows): line = demod[r*2080:(r+1)*2080] # 一行解调数据 img[r] = np.abs(hilbert(line)) # 副载波包络即像素亮度 plt.imshow(img[:, 46:955], cmap="gray") # 信道 A:可见光或红外云图 plt.show()
结果与解读。成功的接收呈现为一幅弧形亮带的云图:中央(高仰角时段)清晰锐利,两端(低仰角)拉花噪化——这正对应链路预算中仰角对距离的调制(1500 km 俯视对 3000 km 斜视,自由空间损耗差 6 dB)。能把云图与当日天气对照验证,接收链路就算闭环。常见失败与诊断:整场无信号——查天线朝向(V 形开口必须朝天顶)与增益(137 MHz 弱信号增益要给足);有信号但图像斜纹——行同步未锁定,检查采样率是否精确 2080 的整数倍;图像整体偏暗或偏亮——解调输出的直流偏置未去除。
案例二:ADS-B 飞机遥测
背景与目标。民航客机通过 ADS-B(广播式自动相关监视)在 1090 MHz 持续播发位置报文:每秒数帧、每帧 120 微秒、调制为脉冲位置调制(PPM)、速率 1 Mbps、报文 112 bit 含 CRC。内容含航班号、经纬度、高度、速度——这是一份"用无线电广播的公开遥测",全球爱好者网络(如 FlightRadar24 的接收节点)都建立在这份信号上。
操作要点。RTL-SDR 以 2.4 MSPS 采集 1090 MHz(1090 在 R820T2 范围内),样本速率对 1 Mbps 的 PPM 是 2.4 倍——够解码但余量小,改用 2.4 MSPS 直采模式时注意每比特约 2.4 样本的判决精度。解码流程:幅度检测(PPM 的信息在脉冲位置,对样本流取模后找前导脉冲模式)、前导同步(固定 8 微秒的脉冲图案)、曼彻斯特判决(每比特前半高后半低为 0,反之为 1)、CRC 校验(24 位校验,错误帧直接丢弃)。
现成工具链比手写更实际:dump1090 类程序把 RTL-SDR 的原始流直接解码为报文流与 JSON,配合网页地图即得实时航图。但建议先用第 4.3 节的方法手工解一帧报文——对着 112 bit 逐字段翻译出航班号与坐标的那十分钟,是把"解码"从名词变成动词的关键十分钟。
结果与解读。运行解码后,地图上陆续点亮本地上空的飞机;报文速率与航班密度对应,早晚高峰可见秒级多帧。数据质量的两处细节:经纬度需要奇偶帧配对(CPR 编码的全局解码,单帧只有相对位置)——这就是为什么某些飞机要在收到两帧后才能定位;低仰角远机的报文丢失率高,是 8bit 动态范围与地面多径的联合作用,属正常现象。
图:两条接收链路的信号形态与解码要点对比
两个案例的共同方法论
把两条链路并排看,方法论显形:信号画像先行(频谱定带宽、瀑布定节奏、星座或包络定体制);链路预算定预期(AP T 的仰角弧、ADS-B 的仰角丢失率都能预算出来);解码从同步开始(APT 的行同步、ADS-B 的前导,都是先找到"帧边界"再谈内容);失败按链路定位(天线、增益、频率、同步、解码逐层排查,回到第 1.3 节的七级图)。这套方法论适用于任何新信号——它比任何一个具体案例都更值得带走。
常见问题
问题:没有 gpredict 这类预报工具怎么办?
知道卫星轨道根数(两行轨道根数,TLE)就能自己算:用 Python 的 sgp4 库加载 TLE,给定你的经纬度,算出未来过境的仰角方位角时间序列。核心逻辑几十行代码,还能顺便理解"过顶窗口"的几何含义——仰角越高,过顶时间越长、距离越近、链路预算越好。
问题:APT 图像上为什么有规律的黑白色条?
那是遥测与校准段:APT 每行除了两个图像信道,还有 8 个刻度条与遥测插码,用于接收端校准灰度与监测星上状态。裁剪图像时保留列 46 到 955(信道 A)与 1009 到 1918(信道 B)即可去掉这些工程段落,只留云图。
问题:ADS-B 报文里的 CRC 校验失败率很高正常吗?
正常。地面多径、8bit 量化噪声、采样率仅 2.4 倍于码率,都会造成误码,CRC 的作用就是把坏帧拦下来——丢帧率百分之几十在普通天线条件下并不罕见。提高接收质量的顺序:天线高度与视野、增益微调、然后才是换设备。
本节要点回顾
- APT 接收链:窗口规划、V 形天线、频偏校准、FM 鉴频加副载波包络、行同步成图。
- 多普勒补偿:过顶漂移约 4 kHz,手动微调或锁频环皆可。
- ADS-B 解码链:幅度检测、前导同步、曼彻斯特判决、CRC、CPR 配对定位。
- 共同方法论:画像、预算、同步、按链路排错,四步走天下。
实操至此收官。最后一章退后一步,看横在所有 SDR 系统面前的工程挑战、安全边界与 AI 时代的演化方向。