2.1 点的运动与刚体基本运动
2.1 点的运动与刚体基本运动
运动学研究物体运动的几何性质(轨迹、速度、加速度)而不问原因。本节建立两套描述体系:点的运动(直角坐标与自然坐标)与刚体的两种基本运动(平动、定轴转动),并给出角量与线量的换算关系,这是后续一切机构分析的语言基础。
本章支柱页说过,运动学是"只描述、不解释"的分支。这一节先把词汇表建全;下一节用这些词汇去拆平面运动与复合运动。往更远处看,第 3 章的动力学方程、第 6 章的振动微分方程,左端全是本节定义的加速度。
一、位移、速度、加速度:导数三连
点的位置用位矢 r(t) 描述,速度是它对时间的一阶导数,加速度是二阶导数。三条纪律:速度方向沿轨迹切线;加速度一般不沿切线(它包含改变快慢和改变方向两份贡献);速率是速度的模,不等于"加速度的模乘时间"这类想当然的量。
工程上两种坐标系并存:
- 直角坐标:适合轨迹未知或计算仿真,x、y 分量各自求导,互不干扰;
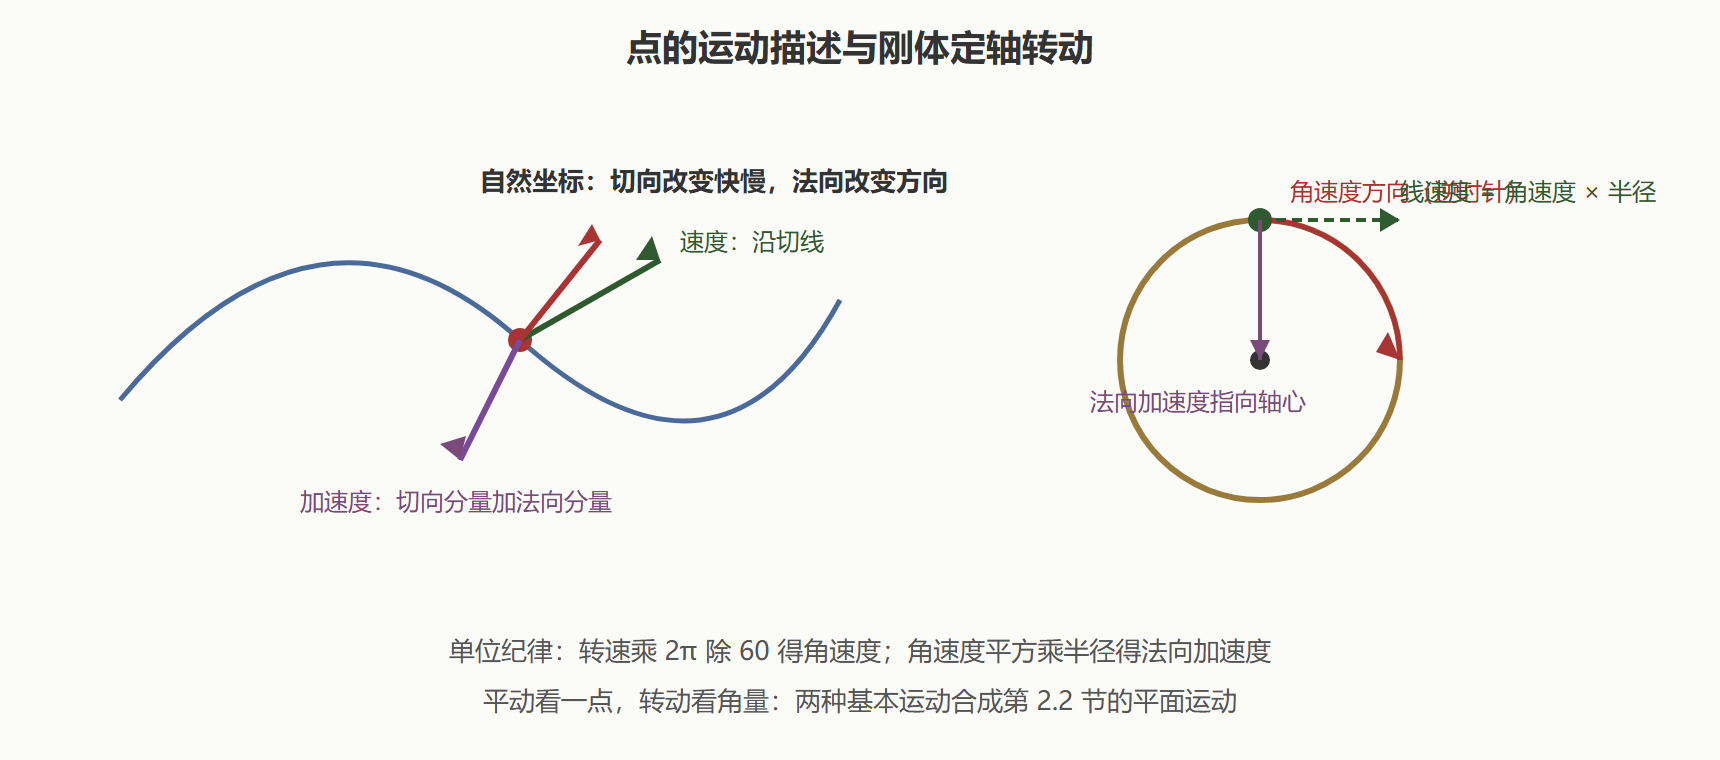
- 自然坐标(弧坐标):沿轨迹建立切向 τ 与法向 n,加速度分解为切向(改变速率)与法向(改变方向),法向加速度大小等于速率平方除以曲率半径。
匀速圆周运动最能说明这个分解的价值:切向加速度为零,但法向加速度不为零——方向在变,就是加速。高速铁路弯道要设外轨超高、公路弯道限速,都是在控制法向加速度不超过舒适阈值。
完整算例:抛体运动数值解,顺带对比解析解验证精度。
import numpy as np # 抛体:初速 40 m/s,仰角 55 度,g=9.81,忽略空气阻力 v0, deg, g = 40.0, 55.0, 9.81 th = np.radians(deg) # 解析解 T = 2 * v0 * np.sin(th) / g # 飞行时间 H = (v0 * np.sin(th))**2 / (2 * g) # 最高点 R = v0**2 * np.sin(2 * th) / g # 射程 print(f"解析解:飞行 {T:.2f} s,最高 {H:.2f} m,射程 {R:.2f} m") # 数值解:有限差分,时间步 0.001 s dt = 0.001 t = np.arange(0, 2 * T + dt, dt) x = np.zeros_like(t); y = np.zeros_like(t) vx = v0 * np.cos(th) * np.ones_like(t) vy = v0 * np.sin(th) - g * t x = v0 * np.cos(th) * t y = v0 * np.sin(th) * t - 0.5 * g * t**2 land = np.where(y < 0)[0][0] print(f"数值解:落点 x = {x[land-1]:.2f} m,与解析射程误差 {abs(x[land-1]-R):.4f} m") # 落点处的合速度 v_land = np.hypot(vx[land-1], vy[land-1]) print(f"落地合速度 {v_land:.2f} m/s(与初速大小相同,能量守恒的预演)")
数值与解析落点误差在毫米级,且落地速率等于初速——第 3 章能量原理在这里已经悄悄显形。改小 dt 或加入空气阻力项重跑,就能体会数值方法的伸缩性,这是解析解给不了的。
二、刚体平动与定轴转动
刚体平动时各点轨迹相同,任意时刻各点速度、加速度一致,可以用一个点代表整个刚体——这正是"质点模型"的合法性来源。定轴转动则用角量描述:转角 φ(t)、角速度 ω(弧度每秒)、角加速度 α,全刚体共享同一组角量,各点线量按半径换算:
线速度 v = ω·r,切向加速度 a = α·r,法向加速度 = ω²·r。
电机选型是最直接的应用:额定转速 1450 r/min 的电机通过减速器带动滚筒,需要把"转每分"换算成"弧度每秒",再算滚筒表面线速度。
import numpy as np # 电机 1450 r/min,二级减速 i=25,滚筒半径 0.4 m n_motor, i, r = 1450.0, 25.0, 0.4 omega_motor = n_motor * 2 * np.pi / 60 # rad/s omega_drum = omega_motor / i v_surface = omega_drum * r a_n = omega_drum**2 * r # 法向加速度(表面点) print(f"电机角速度 {omega_motor:.2f} rad/s") print(f"滚筒角速度 {omega_drum:.3f} rad/s,约 {omega_drum*60/2/np.pi:.1f} r/min") print(f"表面线速度 {v_surface:.3f} m/s,向心加速度 {a_n:.3f} m/s²") # 启动过程:从静止匀加速 2 秒到稳定转速,求角加速度与表面切向加速度 t_start = 2.0 alpha = omega_drum / t_start print(f"启动角加速度 {alpha:.3f} rad/s²,表面切向加速度 {alpha*r:.3f} m/s²")
注意换算链里最常出错的单位:转速乘 2π 除 60。工程事故报告里"角速度忘了除 60、强度校核差六十倍"这类低级错误并不罕见。
三、法向加速度的工程分量
匀速转动里藏着工程里极其重要的一类载荷:离心载荷。法向加速度与角速度平方成正比,转速翻倍、离心加速度翻四倍——这是第 6 章共振与转子动力学问题的伏笔。
图 点的运动的两种坐标系与刚体转动线量
本节要点回顾
- 速度沿切线,加速度未必:改变快慢的切向分量与改变方向的法向分量是两件事,匀速圆周运动的加速度全部来自后者。
- 自然坐标的卖点:曲率显式出现,法向加速度等于速率平方除以曲率半径。
- 平动退化成点:各点运动相同,一个点代表整个刚体。
- 定轴转动看角量:全刚体共享角速度与角加速度,线量按半径放大。
- 单位换算是高频事故点:转每分到弧度每秒必须乘 2π 除 60。
- 转速平方效应:角速度翻倍法向加速度翻四倍,旋转机械对转速极其敏感。
下一节把平动与转动叠加,处理工程机构里最常见的平面运动。
四、运动描述的量纲自查
运动学计算里单位错误的比例高得惊人,值得专门立一条自查流程:角度用弧度(三角函数与微分公式都只在弧度制下成立)、转速换角速度乘 2π 除 60、线速度等于角速度乘半径(半径以米计)。算完后做一次量纲快查——速度单位是米每秒、加速度是米每秒平方、角加速度是弧度每秒平方,任何一项对不上,先查单位再查公式。
import numpy as np # 自查演示:常见错误组合的后果 r, n = 0.3, 1500.0 wrong = n * 2 * np.pi # 忘除 60 right = n * 2 * np.pi / 60 print(f"正确角速度 {right:.1f} rad/s,忘除 60 得 {wrong:.1f} rad/s") print(f"由此算出的表面速度将虚高 60 倍:{wrong*r:.0f} m/s vs 实际 {right*r:.1f} m/s")
六十倍的误差在审图时未必一眼可见(数量级"看起来还合理"),但代入功率与强度计算后必然荒腔走板。把单位换算写进代码注释并保留中间量,是数值化运动学分析的又一道保险。