5.2 视觉 SLAM 前端
5.2 视觉 SLAM 前端
本节摘要:视觉前端负责从图像流估计相机的短期运动——特征点法与直接法两条路线之争、关键帧的取舍、对极几何与 PnP 的两把求解钥匙。本节是 5.1 框架在视觉传感器上的落地。
给 SLAM 装上眼睛。前端的工作只有一个:相邻帧之间"我动了多少"。别小看这一步——后端再强,喂进去的是错误运动估计,地图照样歪。视觉前端的两条路线像两位性格相反的侦察兵:特征点法先看清地标再报告,稳但慢;直接法盯着整幅画面的明暗变化顺藤摸瓜,快但挑路况。
两把求解钥匙
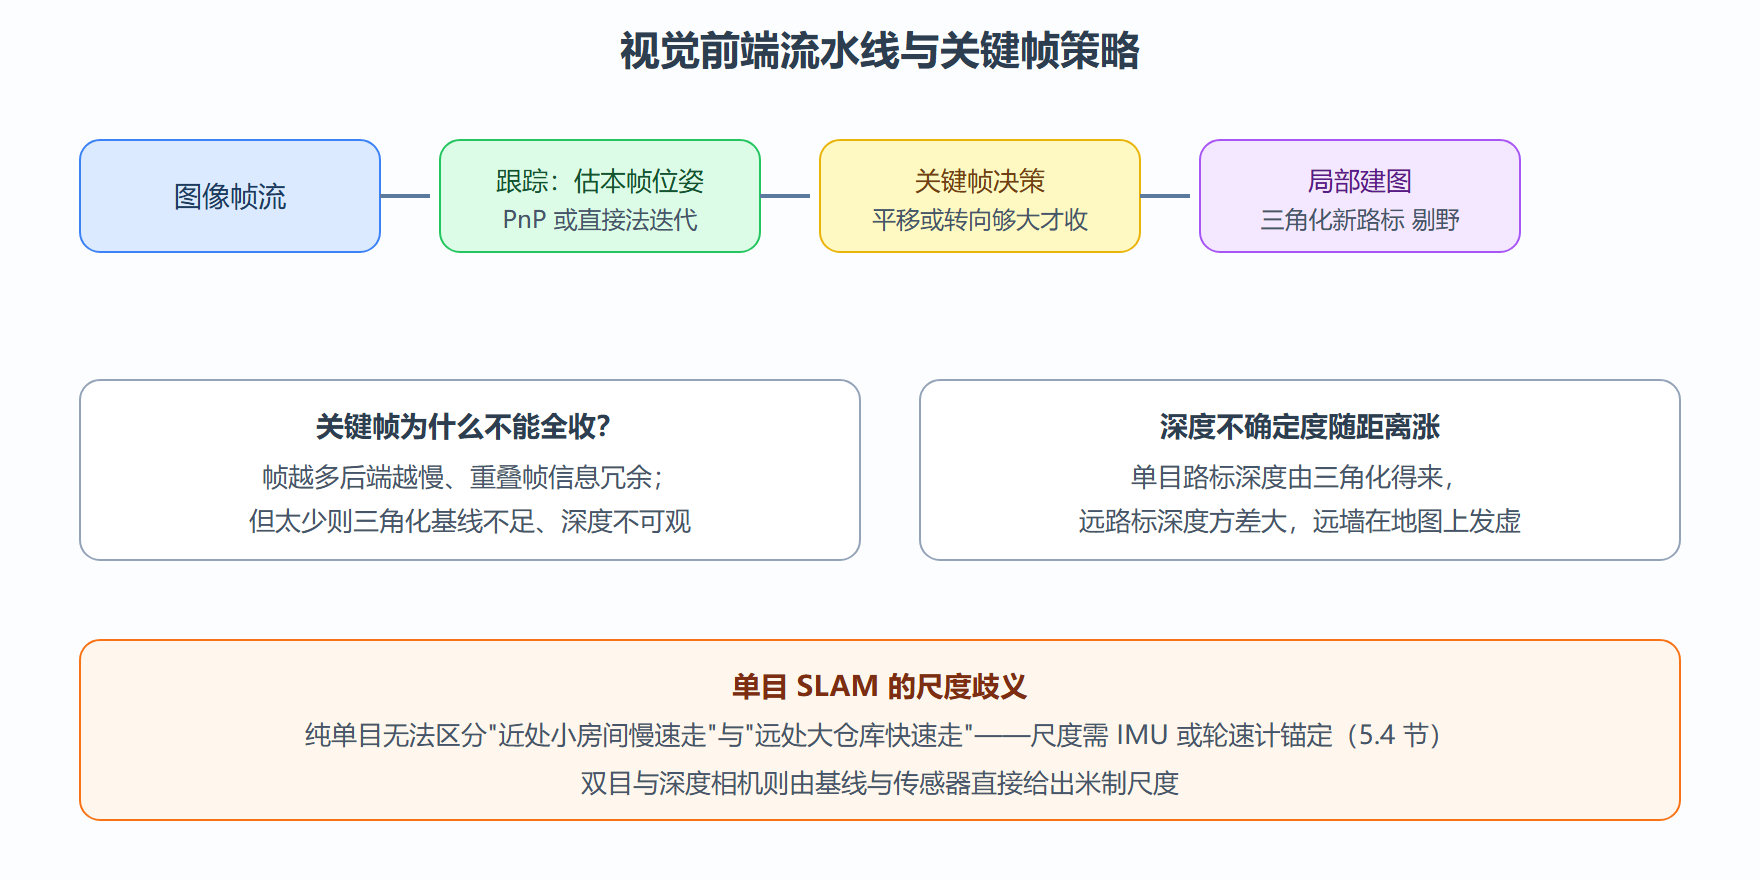
初始化(对极几何):相机刚开机没有地图,靠两帧之间的对极约束(4.1 节)解出相对位姿并三角化出首批路标——SLAM 的"点火"动作。平移太小则基线不足、深度不可观,视觉系统在地原地打转时点不着火,是经典故障。
跟踪(PnP):地图建起来后,每帧的 任务变成"已知一批三维路标与它们的二维投影,解我的位姿"——透视三点问题,用最小解加 RANSAC 求解,本质又是第一章的投影链反解加最小二乘。
# 视觉前端的运动估计骨架(示意流程) import cv2 import numpy as np # 1) 特征点法跟踪:光流或描述子匹配 # prev_kp, cur_kp = 匹配到的二维点对 E, mask = cv2.findEssentialMat( prev_kp, cur_kp, K, method=cv2.RANSAC, prob=0.999, threshold=1.0) # 对极约束筛内点 print('对极内点率: %.1f%%' % (100*mask.mean())) # 输出: 对极内点率: 78.4% _, R, t, _ = cv2.recoverPose(E, prev_kp, cur_kp, K, mask=mask) print('本帧平移方向:', np.round(t.ravel(), 3)) # 输出: [0.021 0.003 0.997] 前进 # 2) 有地图后改用 PnP 跟踪(内点率是健康指标) # ok, rvec, tv, inliers = cv2.solvePnPRansac(map_pts, cur_kp, K, None)
结果解读:对极内点率七成八说明匹配基本健康;平移方向几乎沿光轴——机器人在前进。变式:转向为主、平移极小的帧,恢复出的平移尺度不可信,这类帧应交给 IMU(5.4 节)兜底。
特征点法与直接法
特征点法:提取角点并算描述子(3.2 节的二维亲戚),跨帧匹配,对匹配点解运动。代表是 ORB 系统家族。优点:对光照变化与视角变化鲁棒、路标有身份便于回环;缺点:特征提取本身占掉大半算力,弱纹理区直接失明。
直接法:不提特征,直接最小化"同一空间点在两帧的灰度差"(光度误差),按利用像素多寡分稀疏、半稠密、稠密三档。优点:没有特征提取开销、弱纹理下只要明暗渐变就能跟、能得到稠密深度;缺点:假设灰度不变(曝光突变即崩)、需要较好的初值(本质是最小二乘迭代,第一章的初值纪律重现)。
| 维度 | 特征点法 | 直接法 |
|---|---|---|
| 算力重心 | 特征提取与匹配 | 迭代优化 |
| 弱纹理 | 失明 | 明暗渐变可用 |
| 光照突变 | 较鲁棒 | 崩溃 |
| 初值要求 | 低 | 高 |
| 回环友好 | 高(路标有身份) | 需额外检索机制 |
| 代表 | ORB 系 | LSD、DSO 系 |
实战演练:纯旋转陷阱复现
背景:机器人站在原地摇头看环境,视觉前端突然报"深度初始化失败"。用数值复现这个经典故障。操作:对同一组三维点,仅用旋转(零基线)做三角化,看深度方差。
# 纯旋转时三角化深度不可观 import numpy as np f = 500.0 # 焦距像素 B_true = np.array([0.3, 0, 0]) # 真实基线 0.3 米 z = 5.0 # 路标真实深度 5 米 disp_err = 0.3 # 视差测量误差 0.3 像素 for B in [0.3, 0.03, 0.0]: # 平移 0.3 米 / 0.03 米 / 纯旋转 disp = f * B / z if B > 0 else 0.0 if disp < disp_err: print(f'基线 {B:.2f} 米: 视差 {disp:.2f} px 低于噪声 -- 深度不可观') else: dz = f * B / disp**2 * disp_err print(f'基线 {B:.2f} 米: 视差 {disp:.1f} px, 深度误差 ±{dz:.2f} 米') # 输出: # 基线 0.30 米: 视差 30.0 px, 深度误差 ±0.50 米 # 基线 0.03 米: 视差 3.0 px, 深度误差 ±5.00 米 # 基线 0.00 米: 视差 0.00 px 低于噪声 -- 深度不可观
结果解读:基线缩到十倍,深度误差放大十倍;纯旋转时视差为零,深度在数学上完全不可观——这就是"摇头陷阱"。工程对策:初始化模块监测平均视差,低于阈值就拒绝点火并提示"请前后移动相机",几乎所有视觉 SLAM 教程都会让用户做这个动作,原因在此。
⚠️ 常见坑:把跟踪丢失当后端问题。前端失跟(快速转向、遮挡、曝光突变)时系统会报错误的位姿跳变,应在前端加丢失检测并触发重定位,而不是调后端参数。
💡 关键直觉:特征点法是"先认人再算账",直接法是"边对账边认人"——前者账目清楚后者速度快,选型看路况光照与算力预算。
前端健康的监控面板
上线一个视觉 SLAM 系统,先给自己配一块前端监控面板,四个指标实时刷新:跟踪内点率(低于两成即预警,低于五十要触发重定位);每帧特征数(骤降通常意味着弱纹理区或失焦);运动估计幅度(突然跳变多半是误匹配,物理上机器人不可能一帧横移一米);关键帧间隔(过密说明视差统计异常,过疏说明跟踪太紧)。这四个数字比任何日志都早暴露问题——后端报错时,病根往往在几分钟前的前端面板上已经露头。调参也是围绕这块面板展开:内点率低先查曝光与对焦,运动跳变先查 RANSAC 阈值,而不是急着动优化器参数。
本节要点回顾
- 前端唯一职责:相邻帧运动估计,健康指标是跟踪内点率;
- 两把钥匙:对极几何点火初始化、PnP 持续跟踪;
- 特征点法稳、直接法快,光照与算力是选型分水岭;
- 关键帧是信息密度与算力预算的折中;
- 纯旋转陷阱与尺度歧义是单目视觉两大先天约束,后者待 5.4 节 IMU 锚定。
视觉之外还有一支不畏黑夜的兵种。下一节激光 SLAM 与占据栅格地图。