5.3 激光 SLAM 与占据栅格
5.3 激光 SLAM 与占据栅格
本节摘要:激光前端的核心是扫描匹配——把当前激光帧与已有地图或上一帧对齐,本质是 3.4 配准的二维化身。相关性扫描匹配与分枝定界是主流求解器;占据栅格用对数几率更新维护地图。本节含可复算的占据更新实现。
换激光兵种上场。视觉怕黑、怕晃、怕没纹理,激光雷达全不怕——主动发光、直接量距,仓库夜间作业、隧道巡检都是它的主场。二维激光 SLAM 是最好的入门标本:问题降到平面,每个技术环节都能摊开看清楚,而它的思想原封不动地活在三维激光 SLAM 与占据网格导航里。
扫描匹配:3.4 的平面化身
二维激光 SLAM 的前端干的事,与 3.4 节点云配准一模一样:找刚体变换(平面三参数:平移二加旋转一)使当前扫描与地图对齐。主流求解器两条路:相关性扫描匹配把候选位姿离散成网格,对每个候选打分(扫描点落到地图占据格的置信度之和),粗到细逐层细化——暴力但 GPU 友好、对初值几乎无要求;基于优化的匹配从某个初值出发,把每个扫描点对到地图最近表面再迭代(点到线、点到面 ICP 的二维版),快但吃初值。工程标配是两者接力:相关性匹配给出粗位姿,优化匹配精修。
占据打分函数是关键设计:地图不是二值的,而是每格一个概率——落入占据概率高的格子得分高。这让匹配对地图噪声天然免疫。
占据栅格:对数几率更新
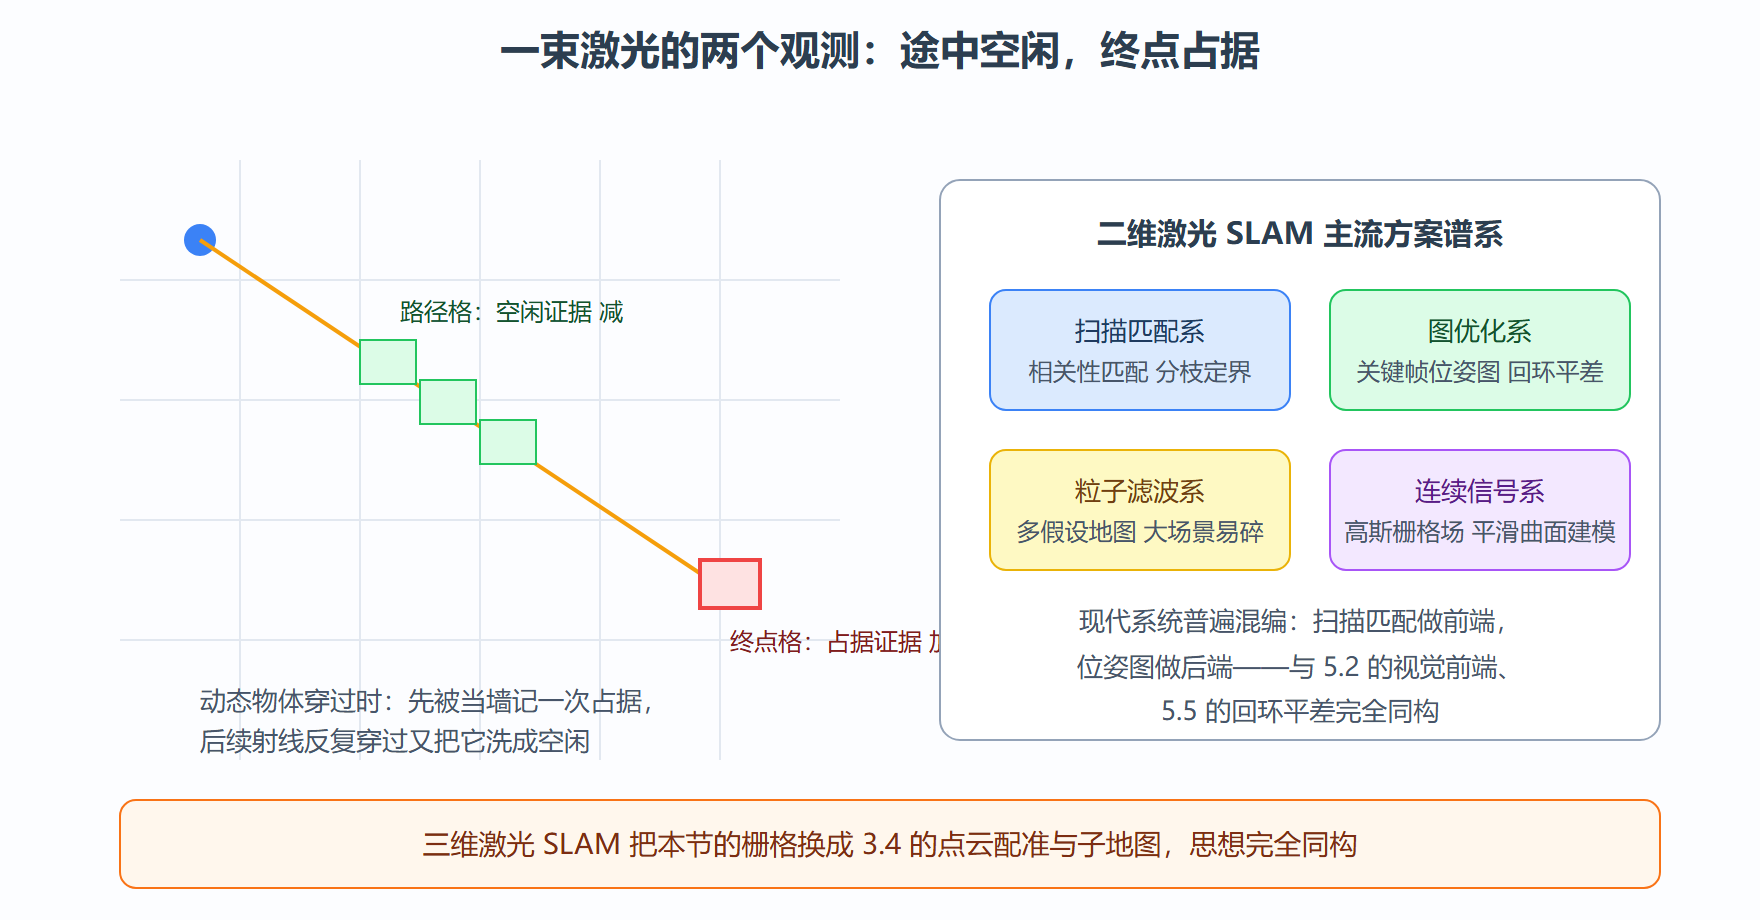
激光地图的载体是占据栅格:每格维护"被占据的概率"。更新用对数几率(log odds)而不是直接乘概率——加法运算、避免数值下溢、且先验可显式表达。每束激光沿射线更新两个假设:终点处"占据"的证据,路径上各格"空闲"的证据——一束光既看见了障碍,也看见了它途中的空旷。
# 占据栅格的对数几率更新(可复算) import numpy as np log_occ, log_free = 0.9, -0.4 # 命中加 0.9,穿过减 0.4(占据证据更强) grid = np.zeros((200, 200)) # 对数几率为 0:先验 50% lo, hi = -4.0, 4.0 # 饱和上下限 def update(grid, free_cells, hit_cell): for c in free_cells: grid[c] = np.clip(grid[c] + log_free, lo, hi) grid[hit_cell] = np.clip(grid[hit_cell] + log_occ, lo, hi) return grid # 同一格子被同一束激光穿过三次、命中一次的演化 g = 0.0 for _ in range(3): g = np.clip(g + log_free, lo, hi) print('穿过三次后的概率: %.3f' % (1 - 1/(1+np.exp(g)))) # 输出: 穿过三次后的概率: 0.293 g = np.clip(g + log_occ, lo, hi) print('随后命中一次的概率: %.3f' % (1 - 1/(1+np.exp(g)))) # 输出: 随后命中一次的概率: 0.598
结果解读:三次"穿过"把概率压到零点二九,但一次"命中"就拉回零点六——占据证据的权重设计得比空闲证据强,因为动态物体(行人走过)不应轻易洗掉静态墙。变式:动态环境常再加一个"反证据"通道与遗忘因子,让搬走的箱子能从地图上淡出。
实战演练:手算一个分支搜索
背景:理解分枝定界为什么快。机器人上一时刻在格坐标(一百,一百),本帧扫描需要匹配,候选窗口二十一乘二十一乘二十四朝向共一万余假设。操作:分析两级搜索的裁剪量。
# 分枝定界 vs 暴力枚举的候选数对比 w = 21 # 平移搜索窗口 21x21 rot = 24 # 朝向离散 24 份 brute = w * w * rot print('暴力枚举候选数: %d' % brute) # 输出: 暴力枚举候选数: 10584 # 分枝定界:粗层 5x5x6 = 150 个节点,仅最优分支下探 coarse = 5 * 5 * 6 refined = coarse + 4 * 4 * 4 # 每个粗节点只下探最优的 4x4x4 print('分枝定界评估数: 约 %d' % refined) # 输出: 分枝定界评估数: 约 394 print('裁剪率: %.1f%%' % (100*(1 - refined/brute))) # 输出: 裁剪率: 96.3%
结果解读:分支定界用"粗层上界分数"保证不漏掉最优解的前提下砍掉九成六的计算,这正是主流激光 SLAM 能在笔记本处理器上实时跑的算力来源。变式:上界估计不紧(粗层分数偏乐观)时裁剪失效退化为暴力,工程上靠限制树深兜底。
⚠️ 常见坑:长走廊或空旷大厅里激光"看不出走了多远"——两侧平行墙对平移方向的约束极弱,扫描匹配在走廊方向滑动,地图拉出重影。对策:接入轮速计或 IMU 提供走廊方向的约束(5.4 节),或依赖回环拉回。
💡 关键直觉:占据栅格更新是"每束光都是一次双重证词"——它证明途中空旷、同时证明终点有物;一次观测写两处账,这是激光建图信息效率高的原因。
从二维到三维:升级时变什么
把本节的二维方案升级成三维激光 SLAM,有三处实质变化。其一,扫描匹配从三参数变成六参数,搜索空间爆炸,相关性匹配的暴力枚举不再可行,实际系统改用"点对线、点对面"的迭代匹配加由粗到精的金字塔;其二,地图载体从平面栅格换成子地图序列——每扫一段攒一个局部点云地图,全局靠位姿图串联,直接维护一张全局稠密三维栅格的内存代价不可承受;其三,退化检测从走廊问题扩展成特征值分析——把匹配的法方程矩阵做特征值分解,最小特征向量方向就是最不可观的方向,系统据此自动报告"某方向退化"并请求其他传感器补刀。这三条变化的每一条,都能在主流开源三维激光系统的设计文档里找到对应实现。
本节要点回顾
- 扫描匹配是二维化的 3.4 配准,相关性匹配抗初值差、优化匹配精修;
- 分枝定界用粗层上界裁剪九成以上候选,实时性的算力来源;
- 占据栅格用对数几率更新,一束光同时写空闲与占据两处账;
- 几何退化(长走廊)是激光前端的软肋,需外部约束补刀;
- 三维激光 SLAM 与本节同构:点云配准加子地图加位姿图。
视觉与激光各有软肋,把两支兵种合编是下一节的主题。