5.4 多传感器融合 SLAM
5.4 多传感器融合 SLAM
本节摘要:单一传感器各有先天缺陷——单目缺尺度、视觉怕黑暗、IMU 漂移、激光怕走廊。融合按耦合深度分松紧两档,紧耦合的视觉惯性系统靠 IMU 预积分解决"高频信号如何进低频优化"的难题。本节讲清两种耦合的结构差异与预积分的直觉。
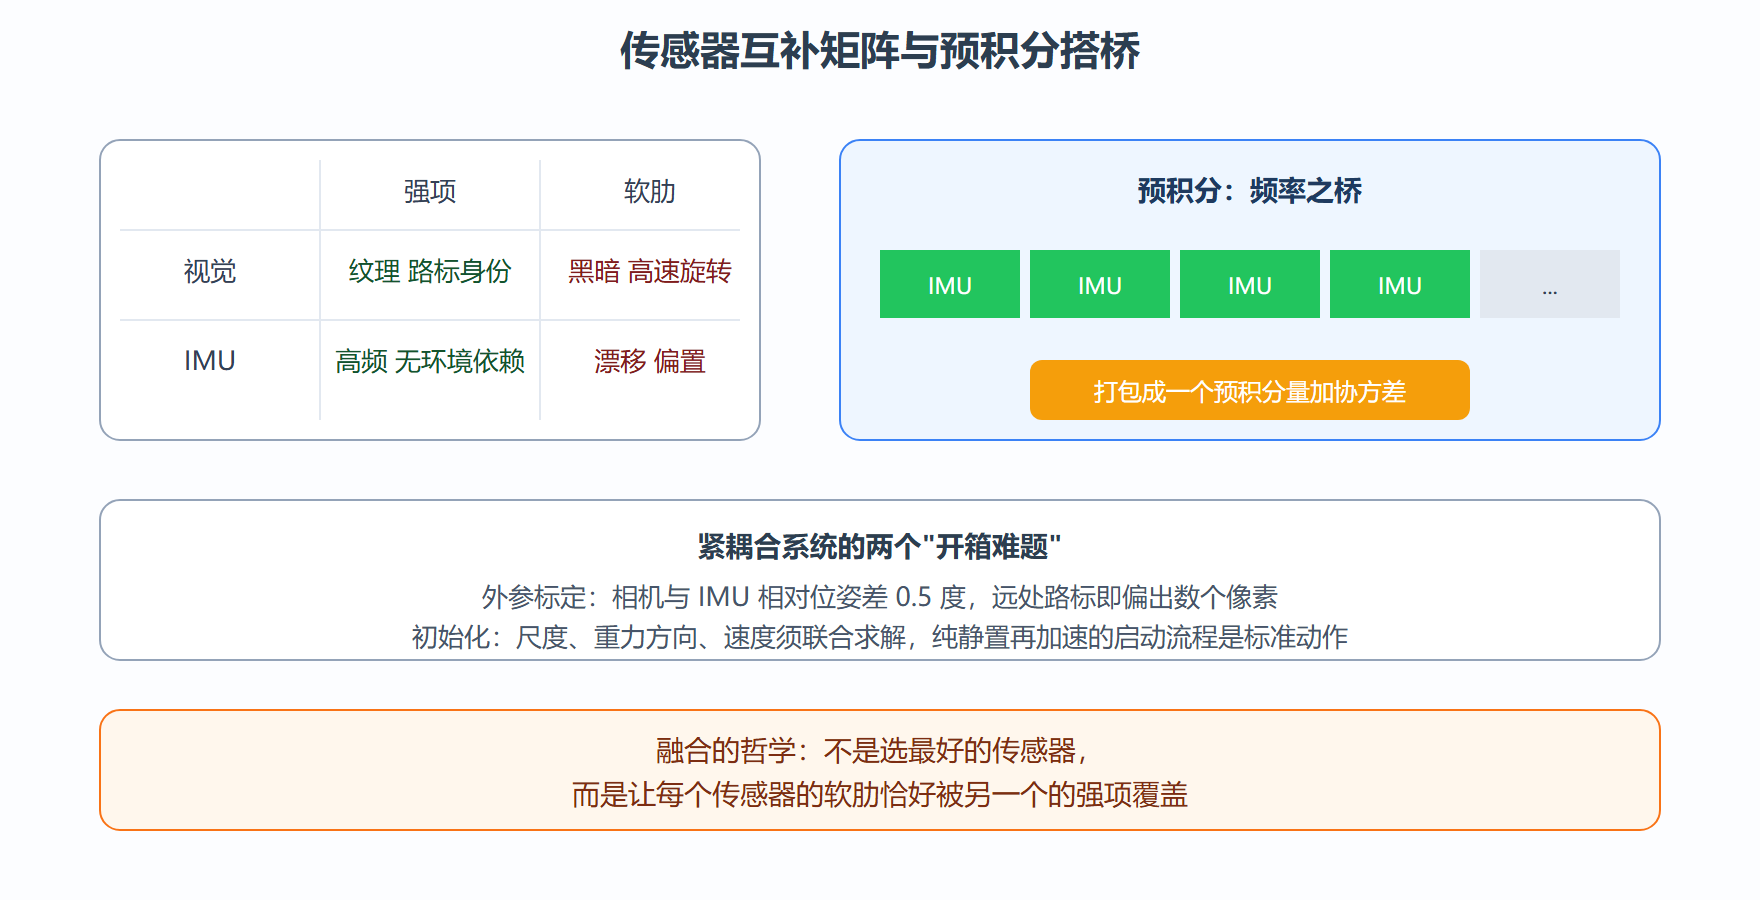
前两节的兵种各有软肋:视觉在黑暗、高速旋转下失跟;激光在长走廊里方向失明;而 IMU(惯性测量单元)高频、不依赖环境,却在数十秒内漂出几十米。没有全能传感器,只有互补的传感器组——融合不是可选项,是工程上的必然。
松耦合与紧耦合
松耦合:视觉模块与惯性模块各自独立输出位姿,再用一个滤波器(通常是扩展卡尔曼)融合两个结果。结构简单、模块可替换,但信息在"各自先压缩再交换"中损失——视觉丢掉的每一帧,惯性都无从知晓。
紧耦合:把 IMU 预积分量与视觉重投影误差放进同一个优化目标,联合估计状态。信息无损、精度上限高,是现代主流(视觉惯性系统的标配)。代价是系统复杂度、以及两个新工程问题:外参标定(相机与 IMU 的相对位姿)与初始化(尺度、重力方向、速度的联合求解)。
| 维度 | 松耦合 | 紧耦合 |
|---|---|---|
| 信息利用 | 各自输出再融合 | 原始量进同一目标函数 |
| 精度上限 | 中 | 高 |
| 实现难度 | 低 | 高(标定与初始化) |
| 模块化 | 好 | 差 |
| 模块失效影响 | 互相独立 | 观测缺失可被惯性桥接 |
紧耦合"抗模块失效"是亮点:视觉短暂失跟的零点几秒里,IMU 预积分独自撑住状态估计,恢复后无缝接管——松耦合架构里这段就是纯漂移。
IMU 预积分:为"不同频率"搭桥
视觉前端每帧几十毫秒算一次,IMU 每秒几百次采样。若把两帧之间的全部 IMU 积分拆成上百个状态变量进优化,规模爆炸。预积分的洞见:把这段积分相对"上一时刻姿态"完成,得到一个与初始状态无关的观测量——优化器迭代改了初值,预积分不必重算,只需一阶修正。它把上百个高频样本压成一个携带协方差的复合观测,塞进低频的图优化里。
直觉版本:预积分像把两帧之间的 IMU 读数"打包成一段带保差的位移票据",后端随时可以兑换,不必逐笔重算原始账。
实战演练:IMU 漂移有多快
背景:为什么 IMU 必须被融合而不能单干?用典型消费级 MEMS 规格算一笔漂移账。数值可复算。
# 消费级 MEMS IMU 的漂移账(规格书典型值) import numpy as np gyro_bias = 0.5 / 180 * np.pi / 3600 # 陀螺零偏 0.5 度/小时 -> rad/s accel_bias = 0.02 # 加计零偏 约 2 毫g 量级 for t in [1, 10, 60, 600]: angle_err = np.degrees(gyro_bias * t) # 角度漂移 # 位置误差 = 0.5 * a * t^2 pos_err = 0.5 * accel_bias * t**2 print(f'{t:4d} 秒: 姿态漂 {angle_err:.4f} 度, 位置漂 {pos_err:6.1f} 米') # 输出: # 1 秒: 姿态漂 0.0001 度, 位置漂 0.0 米 # 10 秒: 姿态漂 0.0014 度, 位置漂 1.0 米 # 60 秒: 姿态漂 0.0083 度, 位置漂 36.0 米 # 600 秒: 姿态漂 0.0833 度, 位置漂 3600.0 米
结果解读:一分钟纯惯性推算位置漂出三十六米,十分钟漂三点六公里——位置误差随时间平方增长,这就是"IMU 高频但短命"的含义。反过来,视觉每帧毫米级但只有几十赫兹:融合让 IMU 拿视觉当"零偏校准器",视觉拿 IMU 当"高速补帧器",各取所长。
工程实践要点
标定先行:相机与 IMU 的外参(旋转加平移)必须在系统运行前标好,在线自标定只做微调。外参旋转差零点五度,远处路标的重投影误差立即多出数个像素,紧耦合优化会"努力地解释"这个系统偏差,结果污染所有状态。重力对齐:初始化阶段通常先静置估计重力方向(加计在静置时读到的就是重力反方向),再做起始运动估计尺度——视觉惯性系统的启动流程(静置数秒、缓慢加速、避免纯旋转)不是玄学,是可观测性的要求。
⚠️ 常见坑:时间戳不同步。相机与 IMU 的时间戳差哪怕十毫秒,高速运动时等于把观测"挪"了几厘米的位置,紧耦合系统会持续性背锅。硬件同步触发或软件时间对齐,是融合系统的第一块地基。
💡 关键直觉:松耦合像"两个侦察兵各画各的图再拼",紧耦合像"两人共用一张图边看边对"——后者吵了架(联合优化)反而画得更准。
传感器组合的常见配方
落地的融合系统很少超过三种传感器,常见配方有三张。视觉加 IMU:消费级设备的主流,成本最低,双目加惯性可在无 GPS 环境做到厘米级,弱纹理与高速旋转仍是短板。激光加 IMU 加轮速:工业机器人标配,激光供几何约束、IMU 供高频姿态、轮速计供走廊与隧道方向的尺度锚定,三者的软肋恰好互锁。视觉加激光加 IMU 加卫星定位:车载量产方案,卫星给绝对位置、几何传感器给局部精度,卫星隧道失效时靠惯性短撑。给自己项目选配方时,先列各传感器的失效清单,再看组合后是否仍存在"同时失效"的场景——有,就补最后一块拼图;没有,配方就定了。融合系统调参顺序也有讲究:先时间同步,再外参标定,最后才动各模块的噪声参数,顺序颠倒会让你在错误的参数空间里打转数周。最后记住 IMU 的选购常识:消费级 MEMS 与战术级的价差是两个数量级,但入门实验消费级完全够用——差异体现在零偏稳定性(每小时漂多少度)与出厂标定的温度补偿上;廉价模组开机预热三十秒再采数据、避开电机与电源的电磁干扰,效果立竿见影,这两个零成本动作常被新手忽略。
本节要点回顾
- 融合是必然:每个传感器的软肋恰好被另一个的强项覆盖;
- 紧耦合信息无损、能桥接模块短暂失效,是现代主流;
- 预积分把高频 IMU 打包成低频复合观测,是频率之桥;
- 标定与时间同步是融合系统两大地基,先于一切算法调参;
- IMU 位置误差随时间平方漂移,独木难支。
轨迹仍在累积漂移,远征即将回到出发点——下一节的回环校核是收官的账房先生。