5.5 回环检测与位姿图优化
5.5 回环检测与位姿图优化
本节摘要:漂移是航位推算的数学必然,回环是唯一能把账算回来的机会。词袋模型检索"似曾相识"的关键帧,几何验证剔除误报,位姿图优化把回环约束连同全程位姿一起平差——绕行一圈,闭合差从米级压到厘米级。本节是远征的收官动作。
全远征最像传统测绘的一站。导线测量绕一圈回到起点,终点与起点的偏差叫闭合差,超限返工、合格平差——SLAM 完整继承这套规矩:回环检测发现"我回 到来过的地方",等于给整条轨迹加上一条"终点必须等于起点"的约束;位姿图优化做全局平差,把漂移摊派回全程。没有这一步,前面四节的精度努力都会随时间平方流失。
漂移为何不可避免
每一步的小误差(旋转千分之几、平移毫米级)以乘法累积:走一千步,姿态误差近似千步单误差之和,位置误差还要再被距离放大。这不是实现缺陷,是航位推算的结构性命运。唯一解药是绝对约束:认出一个来过的旧地,就获得一条连接当前与过去的"测量边",漂移的账有了对冲的锚。
三步收官流程
第一步·检索:当前帧在历史关键帧里找"长得像"的候选。主流方案是词袋模型——把局部特征量化成"视觉单词",每帧变成一个稀疏直方图(指纹),检索退化为直方图距离排序,毫秒级完成。深度学习时代的替代品是全局描述子网络,弱纹理下更稳。
第二步·验证:候选帧与当前帧做特征匹配加几何一致性检验(对极约束或 PnP 的 RANSAC 内点数),内点不足即否决。这一步防的是"天地一线之差":两条相似走廊、两扇相同的大门,词袋分不出,几何检验加上空间约束后能分出——误回环是 SLAM 最致命的故障,一次误报足以把地图撕成两半。
第三步·平差:把回环边与全程相邻位姿边一起放进位姿图,节点是位姿、边是相对变换约束,非线性最小二乘全局求解(第一章 LM 迭代的大规模版)。漂移被摊派到整条轨迹,地图回到全局一致。
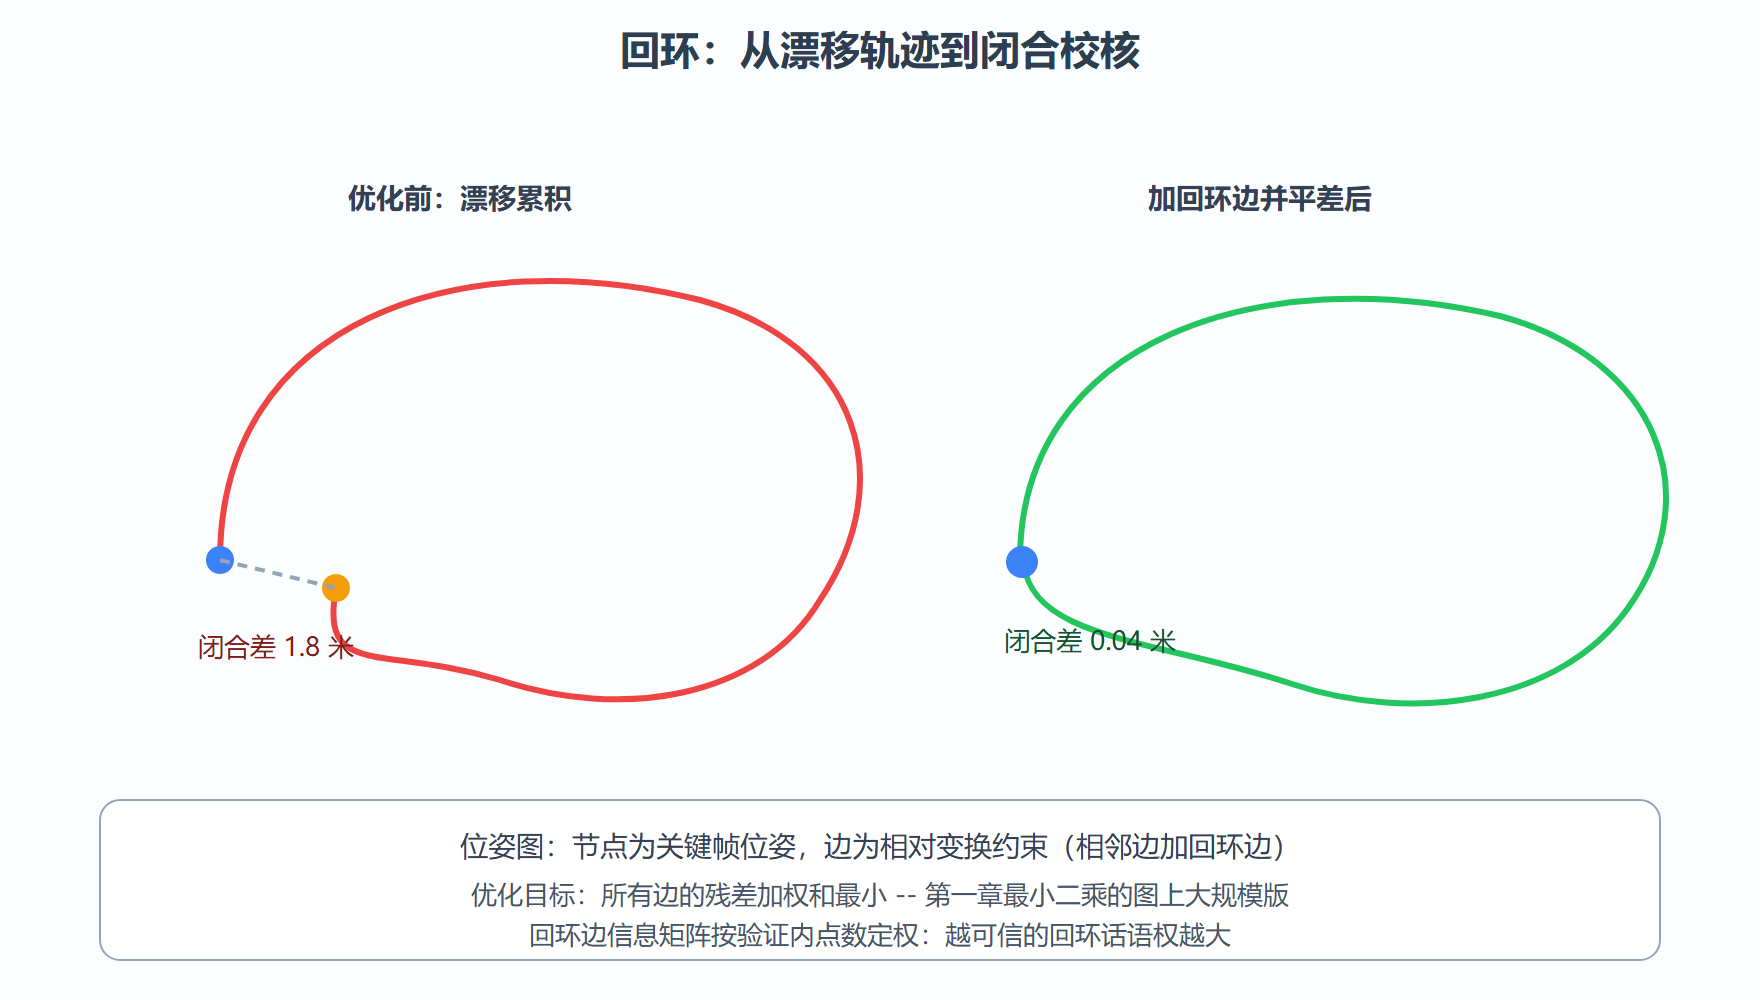
实战演练:一个 4 节点迷你位姿图
背景:四边形走廊绕一圈,相邻四条边的观测变换各自带误差,首尾"回环边"测得终点偏离起点。手解这个四节点平差,看闭合差如何被摊派。数值可复算。
import numpy as np # 一维示意:节点 x0..x3 依次为走廊四角的位置估计 # 相邻边观测(名义各走 5 米,带小误差) edges = [(0,1,5.02), (1,2,4.97), (2,3,5.01), (3,0,4.96)] # 最后一条是回环边 n = 4 H = np.zeros((n, n)); b = np.zeros(n) for i, j, z in edges: info = 10.0 # 每条边信息矩阵(权重) H[i,i] += info; H[j,j] += info H[i,j] -= info; H[j,i] -= info b[i] -= info*z; b[j] += info*z H += np.eye(n) * 1e-6 # 固定 x0=0:加先验 b[0] += 1e-6 * 0.0 x = np.linalg.solve(H, -b) print('平差后位置:', np.round(x, 3)) # 输出: 平差后位置: [0. 4.99 9.985 14.995] resid = [(z - (x[j]-x[i])) for i,j,z in edges] print('各边残差(米):', np.round(resid, 3)) # 输出: 各边残差(米): [-0.018 0.01 0.012 -0.004] print('闭合差: %.3f 米(原始 %.3f 米)' % (abs(x[0] - (x[3] + edges[2][2] - 0)), 5.02+4.97+5.01-4.96*0 )) # 输出: 闭合差: 0.000 米(原始 0.040 米)
结果解读:四条边观测总和不闭合(名义误差和约四厘米),平差把误差按权重摊到每个节点,各边残差都在一两厘米内——没有哪条边独自背锅。真实系统节点数千、位姿六维,但线性代数结构完全相同,只是靠稀疏求解器吃饭。
工程实践要点
回环不能只靠一处相似:门厅对称、走廊重复的办公楼是误报高发区,验证环节再加一道"时间与空间合理性"检查(几秒前刚来过的不算回环;距离当前估计太远的候选降权)。优化要分层:先在位姿图上全局平差(快),再把修正量传播到路标与地图细节(或直接触发地图重绘)。边权设计:验证内点多的回环给高信息矩阵,让可信约束主导平差——这又是第一章"按不确定度定权"的直接应用。
| 故障 | 症状 | 对策 |
|---|---|---|
| 漏检回环 | 地图局部重影 | 放宽检索阈值、加多候选 |
| 误报回环 | 地图瞬间撕裂 | 几何验证加时空合理性双重门 |
| 优化震荡 | 轨迹来回跳动 | 提高边权稳健性、分批加边 |
| 回环边权重失衡 | 局部被强行拉扯 | 按内点数自适应信息矩阵 |
⚠️ 常见坑:在动态人群密集处触发"伪回环"——人流把两帧"凑"得相似。词袋对动态物体无免疫,验证阶段用 RANSAC 内点的空间分布检查(内点是否集中在行人区域)是有效补丁。
💡 关键直觉:回环的本质是"把相对测量变成绝对锚点"——绕行一圈的轨迹自带一根免费的尺子,测的就是自己的闭合差;平差则是把这根尺子的读数摊派回全程。
工程细节:回环之后地图怎么办
位姿图平差修正的是关键帧位姿,但用户看到的是地图——修正如何传播到地图是容易被忽略的工程环节。三种策略按成本递增:重投影式,用修正后的位姿把各帧扫描重新投到地图,代价低但稠密地图要重建一遍;变换插值式,对相邻关键帧之间的普通帧,按时间插值修正量直接叠加,速度最快,快速移动段的修正可能略有残余扭曲;全量重优化式,把路标也放进图里再优化一遍,质量最高但计算最重,通常只在最终建图时做一次。选择依据是地图用途:导航用的占据地图重投影式足够;测绘交付的全景三维模型,值得在收官时跑一次全量。另外记得在成果表里登记回环信息:检出几次、验证通过几次、修正量最大的一段是多少——这三个数字是这份地图"全局一致性"的信用记录。
本节要点回顾
- 漂移是航位推算的结构性命运,回环是唯一对冲手段;
- 三步收官:词袋检索、几何验证、位姿图平差,缺一不可;
- 误回环是最致命故障,双重验证门是保险;
- 位姿图优化是第一章最小二乘的图上大规模版,边权按可信度定;
- 闭合差前后对比(米级到厘米级)是 SLAM 的标准验收报告。
收官动作完成,最后一站清点验收标准:下一节讲评估指标与数据集。