第五章:计算机视觉编队
第五章 · 计算机视觉编队
本章要回答的核心问题:图像在模型眼里是什么形状的数据?经典卷积架构靠什么一步接一步变强?检测与分割的指标到底怎么算才不被自己骗?像素阵地开战前,先把作战计划摆上桌面。
为什么会有这一章
视觉理论题的核心矛盾是"连续像素对离散判断"。一张图是数以十万计的连续数值,模型却要从中得出"有没有行人"这类离散结论,中间的压缩管线(卷积、池化、架构设计)决定了信息怎么被浓缩。更麻烦的是,视觉考点的数值密度全册最高:张量形状、特征图尺寸、参数量、IoU、mAP,全是能精确验算的硬数字——背结论没有生存空间,考官随手改个卷积核尺寸答案就全变。本编队的每道关卡都配了可复算的验算代码,把"算得出"作为通关标准。
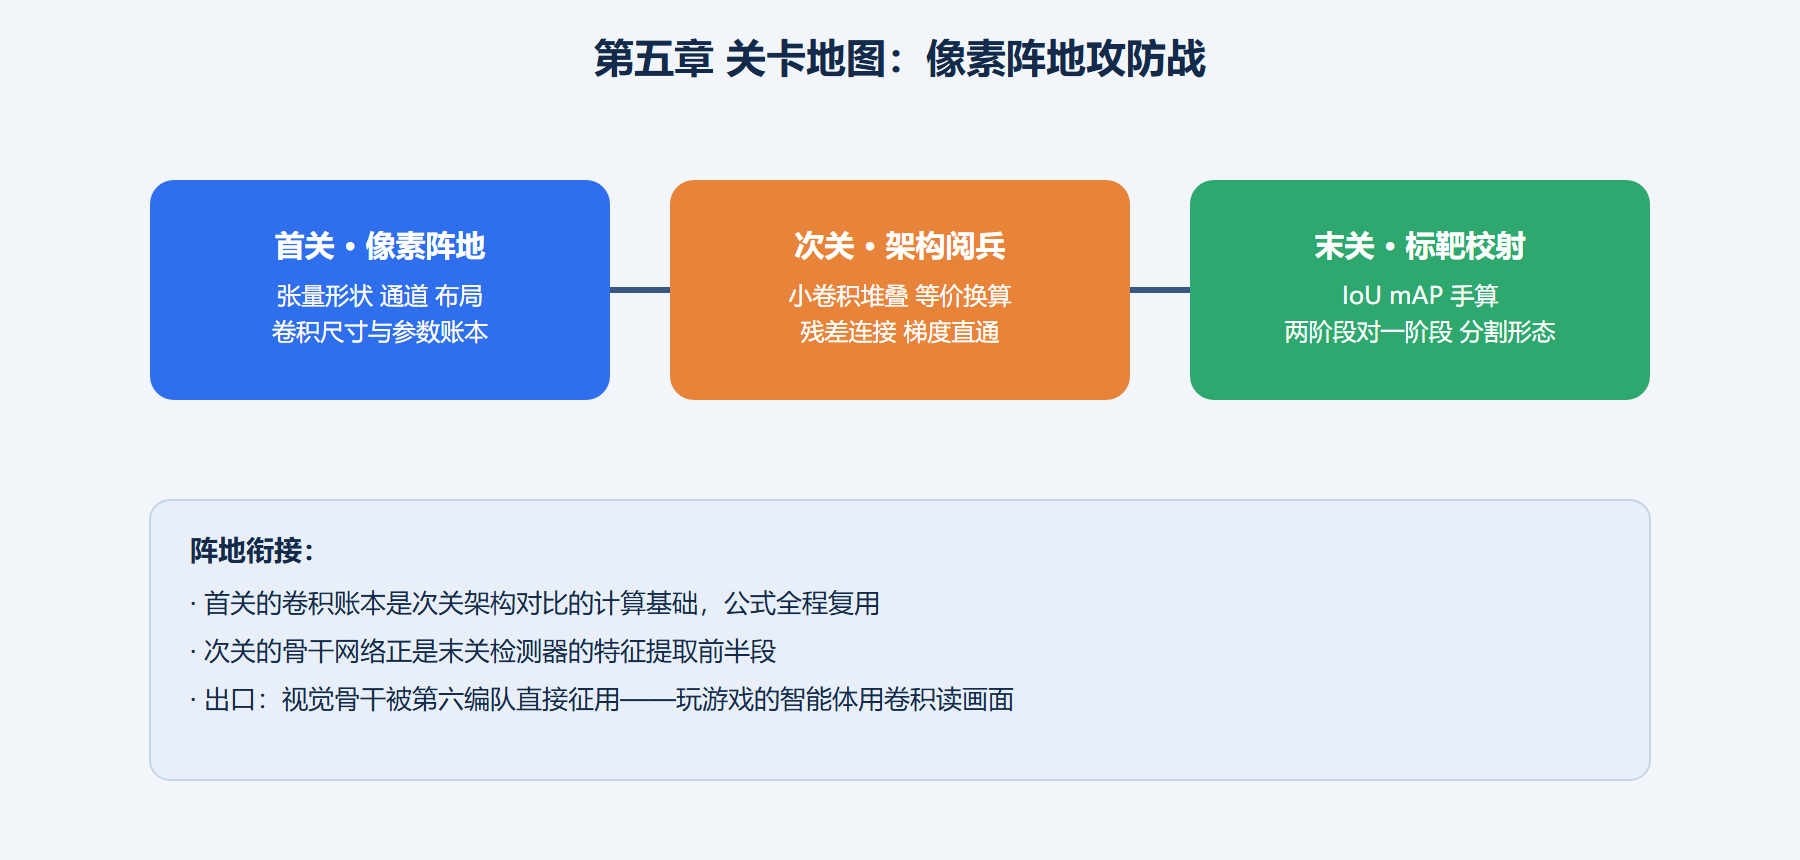
本章三关按"表示 → 架构 → 任务"推进:先解决图像到张量的翻译与单层卷积的账目,再把层与层串成经典架构的演化史,最后攻下检测与分割的任务形态与度量指标。第三章的卷积结构辨析在本编队全程参战;第四章的注意力骨干在收官处回收。
读完能解决什么
- 报出任意配置下卷积层的输出尺寸与参数量,误差为零;
- 说清经典架构的代际突破:小卷积核堆叠的等价换算、残差连接的梯度作用;
- 给出两个框坐标立刻算出 IoU,给出检出清单手工推出 AP;
- 辨析两阶段与一阶段检测的取舍逻辑,以及分割任务的输出形态;
- 理解视觉 Transformer 与卷积路线的关系,不被"注意力统一视觉"的口号绕晕。
各节怎么分工
| 节号 | 回答哪个问题 | 关键产出 |
|---|---|---|
| 第一节 图像表示与经典网络关卡 | 图像怎么变数字、单层卷积怎么算 | 张量形状账本 + 输出尺寸公式逐层推演 |
| 第二节 经典CNN架构演化关卡 | 架构凭什么代代变强 | 参数量对比表 + 残差梯度小实验 |
| 第三节 目标检测与分割指标关卡 | 定位与度量怎么算 | IoU 与 AP 手算全流程 + 路线取舍决策 |
本章关卡地图
从像素到决策的演进全景
虚线是本编队最值得记住的汇合点:视觉骨干与语言模型共用注意力这套积木,两个阵地在架构层已经打通。读题时先判断考点落在链条哪一环——表示环节考数值,架构环节考设计动机,任务环节考度量口径,答案的组织方式完全不同。
本章可考核知识点清单
| 知识点 | 达标线 | 对应关卡 |
|---|---|---|
| 图像张量形状与存储量 | 口算高宽通道三阶张量的数值个数 | 首关 |
| 卷积输出尺寸公式 | 给定步幅填充立刻报出尺寸 | 首关 |
| 参数共享与感受野 | 说清省参数的机制与视野叠加规则 | 首关 |
| 小卷积核堆叠换算 | 两层三乘三对一层五乘五的感受野与参数对比 | 次关 |
| 残差连接的作用 | 用梯度直通项解释深层退化被缓解 | 次关 |
| IoU 计算 | 两框坐标手算交并比 | 末关 |
| mAP 统计口径 | 按类算 AP 再平均,说清置信度排序的作用 | 末关 |
| 两阶段对一阶段取舍 | 精度速度权衡与候选区域机制 | 末关 |
先决条件
- 第三章的卷积结构辨析与感受野叠加(首关的尺寸公式直接复用);
- 第三章的反向传播直觉(次关的残差梯度实验需要它);
- 第四章的注意力机制(末关谈视觉 Transformer 时回收);
- 不需要任何图像处理库经验:全部验算用纯 Python 列表与整数完成。
往下走到哪
本章练出的卷积账本与度量能力是视觉阵地的通用装备:末关的检测骨干在第六编队被再次征用——深度强化学习让智能体用卷积网络直接读游戏画面做决策,视觉在这里从"判断题"变成"感知前哨"。像素阵地拿下后,全册只剩决策与前沿的最后一块地图。
评论区
(0)
U