Floyd-Warshall:全源最短路的方阵演算
Floyd-Warshall:全源最短路的方阵演算
从 Warshall 研究传递闭包时的一个观察说起:布尔矩阵自乘能算出"谁能到达谁",而把布尔与或换成加和取小,同样的三重循环就能算出"谁到谁最省"。这就是 Floyd-Warshall 算法的来路——最短路战役收官之战的部队。前两节都在解单源问题(一个起点到所有点),本节把镜头拉到全景:任意两据点之间的最短路,一次性全部算清。它直接作业在第 2 章的邻接矩阵上,稠密地形上的全源问题几乎总是它的主场。本节也是全册第一次正式动用动态规划的思想骨架,为后续章节的思维升级埋下伏笔。
战役背景:全源问题长什么样
全源最短路要求输出一整张距离表:行是起点、列是终点、格子里是最短距离。它的需求方随处可见——地图服务预计算城市间里程矩阵、交通规划评估全网可达性、社交平台批量计算用户距离、图数据库回答任意两点的关系最短链。
解法上有两条路。其一是"复用单源":对每个顶点各跑一次 Dijkstra,堆优化下总代价是"顶点数乘边数再乘一个对数因子"——稀疏图上非常划算。其二是本节的主角:三重循环直接在矩阵上推演,代价固定为顶点数的立方量级,与边数无关。边数越稠密,立方量级的相对优势越明显;顶点数不大时(数千以内),它简单、稳定、常数小,几乎是默认选择。
思路推演:允许谁当中转
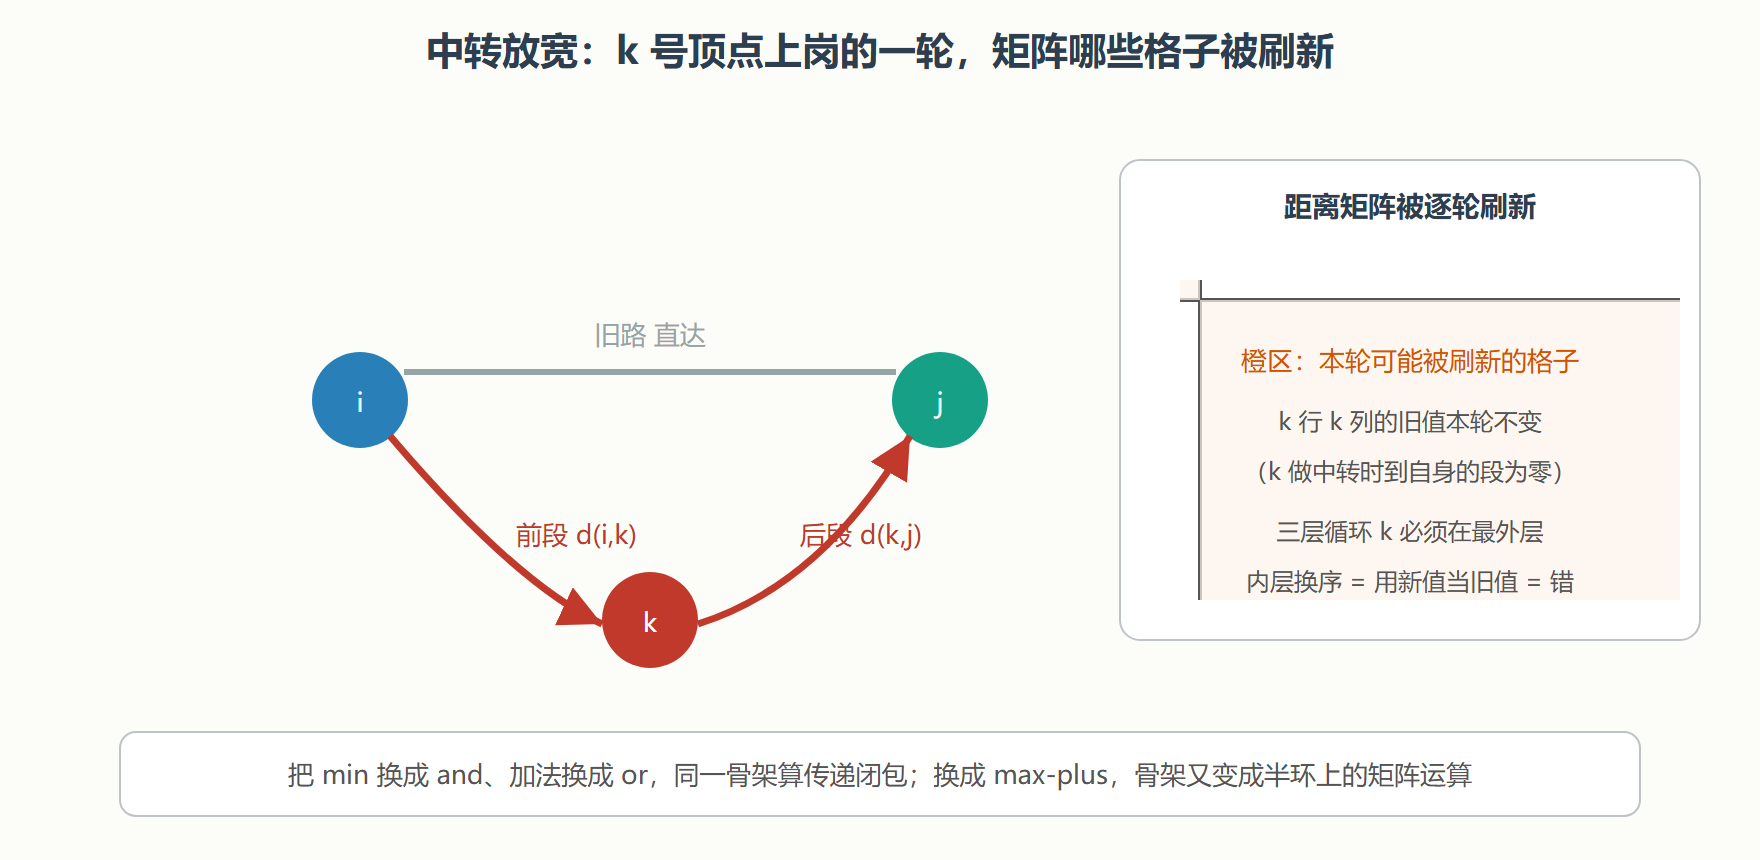
算法的灵魂是给最短路的定义加一个逐步放宽的限制:只允许经过编号不超过 k 的中转顶点。把这个限制记进状态——d(k, i, j) 表示从 i 到 j、仅允许前 k 号顶点做中转的最短距离——递推关系便自然浮现:
d(k, i, j) = min( d(k-1, i, j), d(k-1, i, k) + d(k-1, k, j) )
读成一句人话:放宽到允许 k 号中转后,i 到 j 的最短路要么根本不经过 k(沿用旧值),要么恰好经过 k 一次(两段旧值相接)。为什么"恰好一次"就够了?若经过 k 多次,路上就有以 k 为交点的环,零环去掉不亏、正环去掉更短——最短路总能取到"至多经过 k 一次"的形态。递推的起点 d(0, i, j) 就是原始邻接矩阵(无边处记无穷),而 k 放宽到顶点总数时,一切中转皆被允许,d 的极限正是真·全源距离表。
算法步骤与实现
代码短得出名——初始化矩阵,三层循环,完事。但短代码里埋着最经典的次序陷阱,实现后再展开:
import networkx as nx def floyd_warshall(G): """返回 全源距离矩阵(字典套字典)""" INF = float("inf") dist = {u: {v: (0 if u == v else INF) for v in G.nodes} for u in G.nodes} for u, v, d in G.edges(data=True): w = d["weight"] if w < dist[u][v]: # 平行边取更短 dist[u][v] = w dist[v][u] = w # 无向图对称登记 nodes = list(G.nodes) for k in nodes: # 中转点:必须最外层 dk = dist[k] for i in nodes: dik = dist[i][k] if dik == INF: # i 到 k 不通,跳过整行 continue di = dist[i] for j in nodes: nd = dik + dk[j] if nd < di[j]: di[j] = nd # 借道 k 更近则刷新 return dist grid = nx.Graph() grid.add_weighted_edges_from([("北门","校场",3),("校场","南仓",5), ("北门","东桥",7),("东桥","南仓",1), ("校场","东桥",2)]) dist = floyd_warshall(grid) for u in ["北门", "校场"]: print(u, "→", {v: dist[u][v] for v in grid.nodes}) # networkx 官方对照 ref = nx.floyd_warshall(grid) print("nx 对照 北门→南仓:", ref["北门"]["南仓"], "手算:", dist["北门"]["南仓"])
几处工程细节:预取 dist[i][k] 与 dist[k] 到局部变量,让最内层只做一次加法一次比较——Python 这类解释型语言里,这类"减少字典查找"的手法能换来数倍加速;dik == INF 的跳过避免无穷运算的噪声;对角线初始化为零而不是依赖自环,保证"到自己零距离"这条公理无条件成立。
次序为什么不能换:若把 k 放进最内层,某次刷新用的可能是"本轮已经放宽过 k 的值",状态定义被打乱——不是错在答案偶尔也对,而是正确性论证失效,构造出反例输入并不难。动态规划的代码往往以"循环次序即状态推进次序"的面目出现,这一条是本节最该带走的工程直觉。
复杂度与正确性
代价账单干净:三层循环各与顶点数同阶,总体立方量级,且与边数无关——图再稠密也是这个价。空间上,滚动掉 k 维后只需一张距离矩阵,若要还原路径再加一张"后继表"记录每格当前的中转决策,回溯时顺藤摸瓜即可展开完整路线。正确性由归纳背书:对 k 归纳,每一步放宽引入新中转点 k 时,递推式恰好枚举了"不经 k"与"恰经 k 一次"两种可能,而无环性论证保证后者两段都是旧限制下的精确值——命题层层成立,终止时限制放宽到全体顶点,得到的就是无约束的真最短路。负权边不碍事(它没有"定稿封箱"的操作),但负环依旧致命:跑完后对角线上若出现负数,就是负环的自白——全源版负环检测,白送。
应用与变体
这个三重循环的骨架比它看上去通用得多。把"取小、相加"换成"取与、取或",它计算传递闭包——第 4 章可达性判定的矩阵解法;把运算换成"取大、相加",它进入半环代数的天地,能算网络的可靠性、任务的最早完成时刻,乃至语音识别里的维特比解码同源思想。工程实践里,城市间里程预计算、图数据库的多对多距离查询、网格地图游戏的战棋寻路,都是它的直接阵地;而"边权动态变化后如何增量更新距离表"则是它活跃的研究前沿——重跑整个立方循环太奢侈,学者们为局部扰动设计了许多聪明的修补术。
⚠️ 常见坑:顶点数上千还坚持用 Floyd。立方量级的增长极其凶悍,顶点数翻倍代价翻八倍;稀疏大图请回到"逐点 Dijkstra"的路线,别让方阵的美感绑架选型。
💡 关键直觉:Floyd 的世界观是"限制逐步放宽"——先画地为牢(只准走前 k 号),再一轮轮拆墙。动态规划的很多杰作都是这个套路:把"无约束的难题"拆成"约束强度递增的一串易题"。
最短路战役至此全胜。远征队接下来转入另一场与"最省"有关的战役——不是走得最短,而是用最省的代价把所有据点连成一张网:最小生成树与行军调度。