4.1 规划问题的形式化:构型空间
4.1 规划问题的形式化:构型空间
本节摘要:规划的第一步不是挑算法,而是把"找路"翻译成数学对象:状态空间、起点终点、约束、代价。构型空间(C-space)是标准答案——把有形状的机器人缩成一个点,把膨胀的障碍留给环境。本节讲清这套翻译与它附带的账单。
定义先行:规划问题的四要素
一个路径规划问题由四件东西定义。状态空间:机器人所有可能状态的集合(移动机器人取平面位姿,机械臂取各关节角的组合);起终状态:出发与抵达;约束:哪些状态不可行(碰撞、超出关节限位)与运动学限制(转弯半径、速度上限);代价函数:什么算"好路径"——最短、最快、最省电,或加权组合。算法章节光鲜,这四要素才是决定成败的地基:代价函数写错,算法越好跑得越偏。
构型空间:把机器人缩成一个点
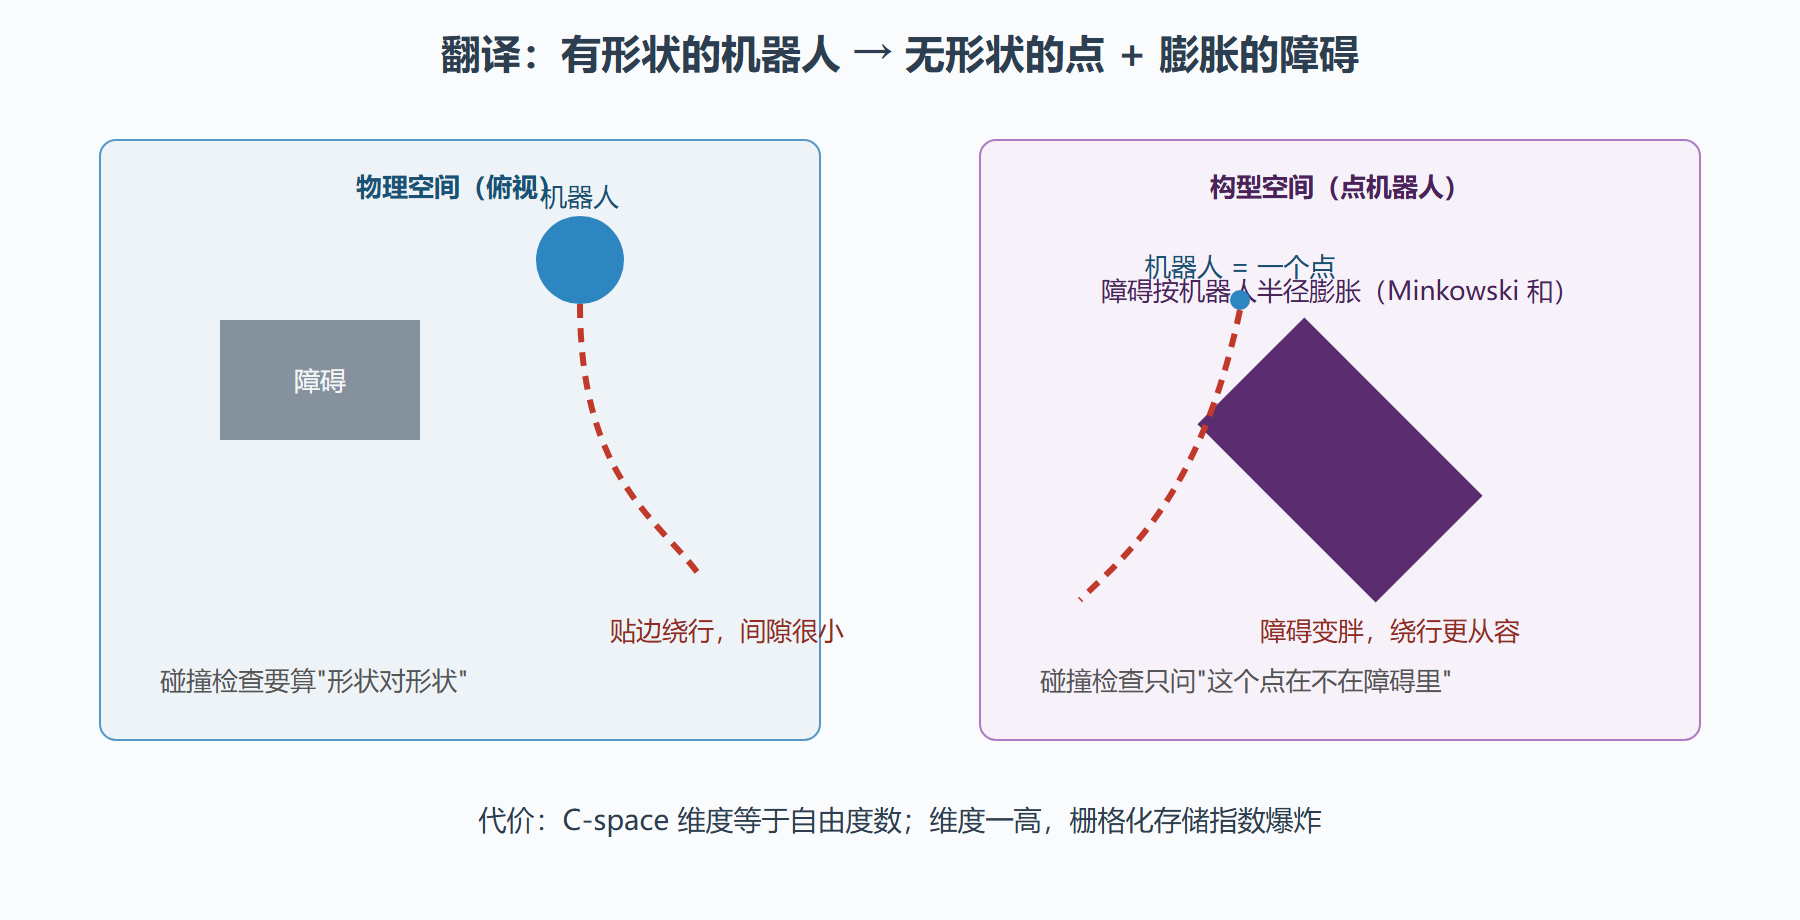
在物理空间里做碰撞检查很痛苦——机器人是有形状的,同一个"位置"配不同朝向,占据的物理区域完全不同。构型空间(Configuration Space)的思路釜底抽薪:把机器人全部自由度打包成一个点 q(平面机器人取 3 维,六轴臂取 6 维),在 C-space 里机器人没有形状;代价是障碍不再是原样,而要在 C-space 里"膨胀"出来——机器人绕行障碍物一半车宽的轨迹,等价于点机器人在膨胀障碍外绕行。
这套翻译还顺带解释了两个著名现象。其一,窄门问题:车过两墙之间的窄通道,在物理空间看"车与墙的间隙"很直观,在 C-space 里窄门比物理通道窄得多——车长车宽全部折进了障碍膨胀,缝隙稍小就是彻底无解。其二,维度灾难:平面机器人 C-space 是 3 维,六轴臂是 6 维,双臂系统 12 维——栅格化后格子数随维度指数爆炸,这正是 4.2 节网格搜索与 4.4 节采样规划的分水岭。
图:物理空间里的机器人变成 C-space 里的一个点
障碍膨胀的账单:安全裕度从哪来
工程上很少做严格的 Minkowski 和,通用做法是把栅格图按安全半径 r_inf 膨胀:所有占据格的 r_inf 邻域都标记为不可通行。r_inf 的取值是一场三方谈判:
- 定位误差:第 3 章的位姿协方差,95% 置信半径,比如 3 厘米;
- 控制误差:轨迹跟踪残差,与速度相关,比如 5 厘米;
- 传感器残影:局部栅格更新延迟期间机器人已移动的距离,速度 0.5 m/s × 0.2 s = 10 厘米。
三者平方和开根约 12 厘米,再乘 1.5 倍安全系数,r_inf ≈ 18 厘米。看清楚这个账单的结构——膨胀半径不是保守拍出来的,是上游误差决定的。感知改善,r_inf 才有资格收缩,机器人才能在窄门里通过;反过来,一个感知粗糙的系统配一个激进的 r_inf,撞墙只是时间问题。规划与感知就这样被一个数字拴在了一起。
代价函数:同一张地图,不同的路
代价函数决定"好"的定义,最常见三种口径在同一仓库里会给出不同的路:
import numpy as np def path_cost(grid_path, grid, w_len=1.0, w_near=0.0, w_head=0.0): """三种口径的代价: w_len 路径长度(米) w_near 贴近障碍惩罚:离膨胀边界越近代价越高 w_head 转向惩罚:抑制抖动与频繁换向""" cost = 0.0 for i in range(1, len(grid_path)): a, b = grid_path[i-1], grid_path[i] seg = np.hypot(b[0]-a[0], b[1]-a[1]) * grid.res cost += w_len * seg if w_near: d = grid.dist_to_obstacle(b) # 距最近障碍的距离场 if d < grid.r_inf * 2: cost += w_near * (grid.r_inf * 2 - d) * seg if w_head and i > 1: v1 = np.array(b) - np.array(a) v0 = np.array(a) - np.array(grid_path[i-2]) cosang = v1 @ v0 / (np.linalg.norm(v1) * np.linalg.norm(v0) + 1e-9) cost += w_head * (1.0 - cosang) return cost
最短路径贴着障碍钻缝;加 w_near 后路径主动离障碍远一点,长 5% 却安全得多;差速底盘再加 w_head,路径从"锯齿折线"变成"大弧大直"。没有绝对正确的口径——货架拣选 AMR 求快用 w_len 主导,医院配送机器人求稳必须 w_near 主导。先答"什么算好",再选算法。
本节要点
- 规划四要素:状态空间、起终点、约束、代价函数;代价函数错了,算法越好跑得越偏。
- C-space 把机器人缩成点、障碍按自由度膨胀,碰撞检查随之简化,窄门与维度灾难都可由此解释。
- 膨胀半径由定位误差、控制误差、传感器延迟三方合成,是感知与规划之间的合同数字。
- 代价口径(长度/贴近度/转向)按业务选择,同一张地图因此长出不同的路。
差速底盘的约束怎么进规划
圆形机器人的 C-space 是三维(x、y、朝向),但差速底盘不能横着走——瞬时速度方向必须沿车身。这条非完整约束让"C-space 里的几何路径"不等于"可行驶路径":几何上 90 度急转是允许的,差速底盘却需要原地旋转再直行。工程处理有两条路:其一,规划时把朝向维弱化(先用二维 A* 找路,再事后加朝向分配),靠局部层(DWA 天然尊重运动学)消化急转;其二,直接在 SE(2) 上用考虑最小转弯半径的曲线族(圆弧加直线段,或 Reeds-Shepp 曲线——它还允许倒车)拼接,得到的路径原生可行驶。前者实现快,后者质量高,多数商用导航栈走第一条路加强力的局部层。
代价地图:分层维护的工程形态
4.1 节的膨胀思想在成熟导航栈里落地为"分层代价地图":静态层存先验地图的膨胀结果;障碍层叠加传感器实时观测;膨胀层在两者之上按安全半径生成代价梯度;必要时再加禁区层(人工标注的禁行区,任何算法不得穿越)。分层的价值在于职责分离——静态地图更新、实时避障、安全裕度各自独立维护,任何一层出问题都能单独定位。代价数值的通行约定:致命障碍取 254(不可通行),膨胀区从 253 向外衰减到 1,自由区 0——规划器按"避开高代价但允许低代价通过"工作,比二值化的"能走或不能走"细腻得多。
问题:膨胀半径太大导致过不去门怎么办
门宽 0.8 米、机器人直径 0.4 米、膨胀半径 0.25 米——几何上必死。这不是调小膨胀的信号,而是三选一的决策题:核实感知精度后按 4.1 节账单重算膨胀(也许真实的定位误差根本不需要 0.25 米);给门区做精修(局部建图更细、标定更准,裕度有依据地收缩);或者承认物理极限,改道或改机器人尺寸。把这题当成"膨胀半径是合同数字"的活案例——想改合同,先拿出新的误差证据,而不是拍脑袋调小。