4.3 局部规划与避障:势场与 DWA
4.3 局部规划与避障:势场与 DWA
本节摘要:全局地图是几秒前的快照,动态障碍不会等它更新。局部规划在机器人周边滚动工作:人工势场用一句物理直觉给出反应式避让,DWA 在速度空间里直接采样可执行动作。本节讲清两者机制、势场的局部极小陷阱与 DWA 的代价。
凌晨三点的人形障碍
凌晨三点,配送机器人在医院走廊执行夜班任务。一位加班的护士端着器材从侧门出来,正好走在全局规划的走廊中线上。全局图上这格是空的——几秒前的快照里没有人。此刻救场的必须是局部层:在几百毫秒内,机器人要发现障碍、评估各方向可走性、减速、绕出、回线、恢复速度。局部规划的两个流派就此分野:势场法在位置空间造力场,DWA 在速度空间做采样。前者像被环境"推着走",后者像"先想清楚自己能做什么"。
人工势场:谷底吸引,山峰排斥
把目标点设成吸引谷,障碍设成排斥山,机器人像一颗小球在势面上滚:
U_att(q) = ½·k_att·|q − q_goal|² 引力势:离目标越远力越大 U_rep(q) = ½·k_rep·(1/ρ − 1/ρ0)² (ρ < ρ0) 斥力势:只在影响半径 ρ0 内生效 F(q) = −∇U_att − ∇U_rep 合力即期望运动方向
引力随距离线性增长,斥力在障碍影响半径内按倒数平方陡增。合成的力场让机器人自然"离障碍远、朝目标去"。它快——每个控制周期只需算几个梯度——但有一个教科书级的缺陷:局部极小。当引力与斥力共线反向(障碍正挡在目标与机器人之间),合力为零,机器人停住不前;凹形障碍(U 形货架、凹槽)会把机器人"吸"进去出不来。
图:势场的局部极小陷阱
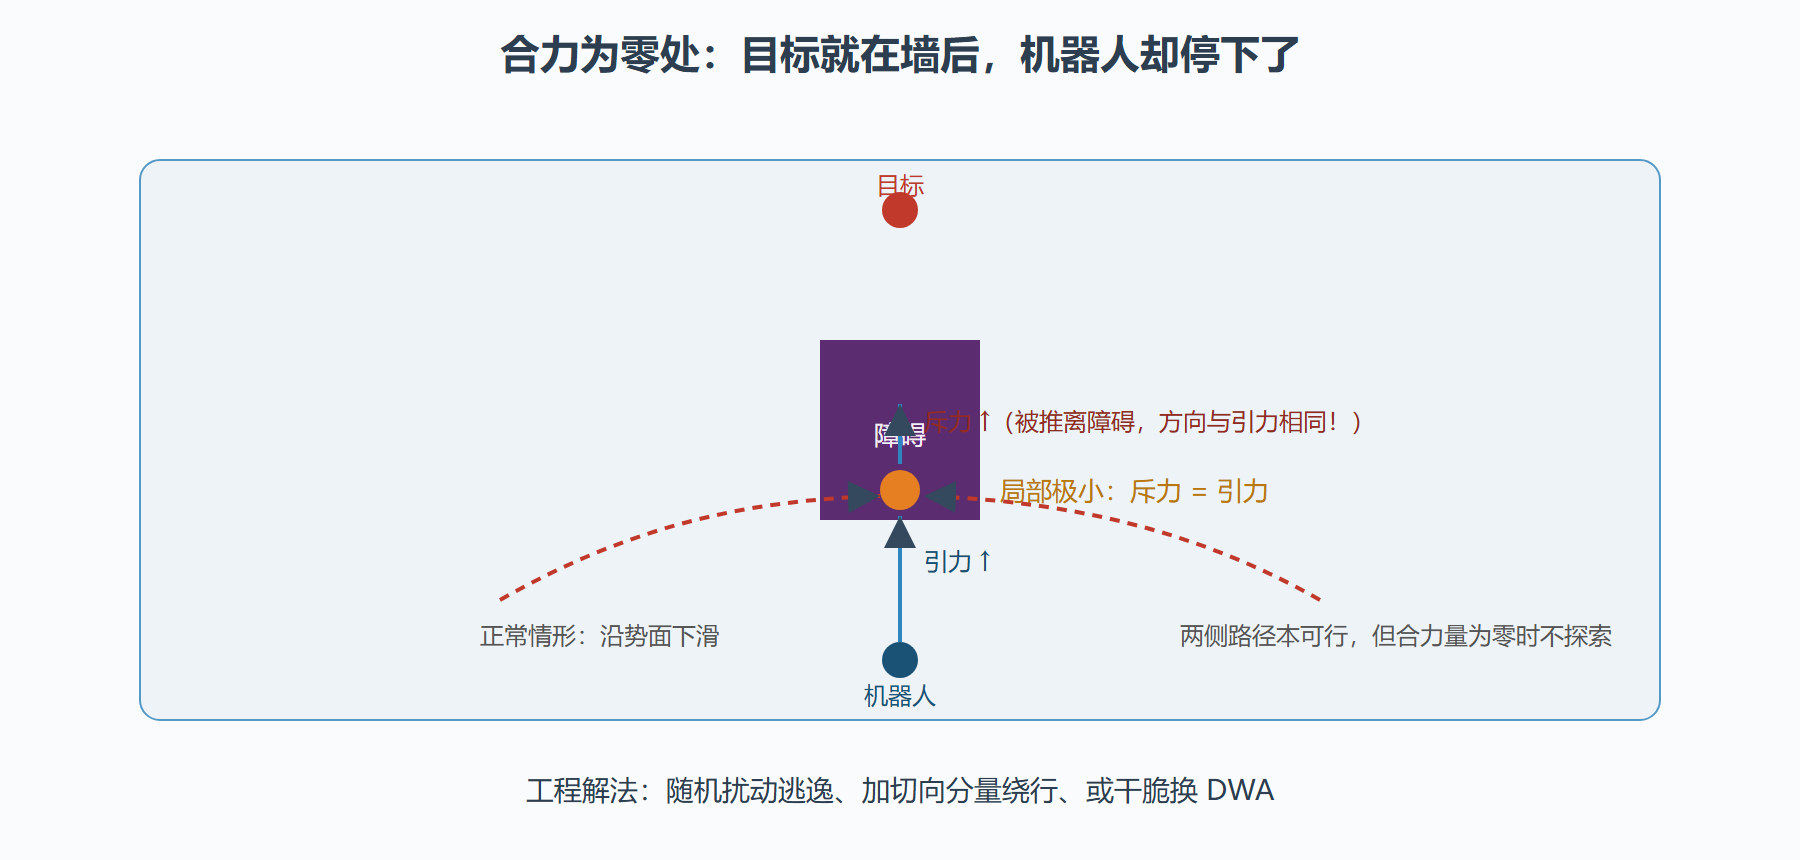
三个经典补丁:检测到速度长期为零就注入随机扰动逃逸;给斥力加垂直分量,让机器人"贴墙滑"而非正对障碍顶死;或者干脆承认势场只适合"开阔环境的小幅避让",重活交给 DWA。
DWA:在速度空间里做选择题
动态窗口法(Dynamic Window Approach)换了个问法:不问"往哪走",问"下一瞬间我可能怎么动"。步骤四条:
- 采样速度对 (v, ω):只采当前速度能在一个控制周期内达到的范围(受电机加速度限制)——这就是"动态窗口"名字的来历,保证采出来的全是物理上立刻可执行的指令;
- 前向仿真:每个速度对按运动学推演未来 1–2 秒的轨迹;
- 评分:按"朝目标靠近程度、离障碍距离、速度(快加分)"加权打分,落入障碍区直接淘汰;
- 执行最高分,下个周期重新采样。
DWA 的先天优势是物理可行性内建:采样窗口本身就受动力学限制,输出的永远是底盘做得到的动作;对动态障碍的反应也自然——前向仿真时目标若在移动,未来轨迹立即评分下降。代价是要调的参数多(仿真时长、各权重、速度上限),权重之间互相牵扯:距离权重太高机器人变得胆小黏墙,目标权重太高又贴着障碍钻。
def dwa_score(v, w, pose, goal, laser_pts, dt=0.1, T=1.5): """单个速度对的评分:目标项 + 障碍项 + 速度项""" x, y, th = pose collision = False for _ in range(int(T/dt)): x += v * np.cos(th) * dt y += v * np.sin(th) * dt th += w * dt d = np.min(np.hypot(laser_pts[:,0]-x, laser_pts[:,1]-y)) if d < ROBOT_RADIUS: # 撞上,一票否决 collision = True; break if collision: return -float('inf') d_goal = np.hypot(goal[0]-x, goal[1]-y) d_obs = np.min(np.hypot(laser_pts[:,0]-x, laser_pts[:,1]-y)) return w_goal*d_goal*-1 + w_obs*min(d_obs, 1.0) + w_speed*v
两派怎么分工
工程系统的常见架构是"全局 A* + 局部 DWA":全局层管宏观路线(走哪条通道、过哪扇门),局部层管微观执行(贴着路线走、躲开临时障碍)。势场法则退化成最轻量的反应保险丝——比如在安全停障里用斥力直接输出减速。选型的经验判据:环境动态程度低、走廊开阔,势场够用;人流密集、需要流畅避让,DWA 或更先进的 TEB(时间弹性带)值得引入。
⚠️ 常见坑:局部最优不是势场的专利,DWA 也会困在凹形障碍前——它只看未来一两秒。局部层的本职是"反应",发现反复绕不出时就该上报全局层重规划,而不是自己硬扛。这个升级逻辑要显式写进状态机。
本节要点
- 势场法一句话机制(引谷斥山)决定其快而贪,局部极小是结构缺陷,补丁治标不治本。
- DWA 在速度空间采样、前向仿真评分,物理可行性内建,代价是参数耦合需细调。
- 全局+局部的双层架构是主流:全局管路线,局部管反应;局部反复失败要升级全局重规划。
- 选型看动态程度与走廊结构:开阔简单用势场保险丝,人流密集用 DWA/TEB。
TEB 与 MPC:局部规划的进阶选项
DWA 之后,局部规划还有两级进阶。**TEB(时间弹性带)**把路径表达为带时间戳的控制点序列,同时优化几何与时间:约束显式处理(最大速度、最大角速度、最小转弯半径、与障碍的最小距离),目标函数平衡"路径长度、时间、平滑"。它输出的是带速度指令的完整轨迹而非单点指令,对差速与阿克曼底盘都有成熟适配。MPC 进局部层则把"滚动优化"用在速度空间:预测时域内优化一串控制输入,约束直接写进求解器。两者的共同代价是每个周期要解一个优化问题——TEB 典型毫秒到几十毫秒级,MPC 取决于预测时域与约束数。选择的经验线:DWA 够用就 DWA(简单、快、好调),需要更顺滑的轨迹与更强的约束处理上 TEB,需要显式动力学约束与预测时域优化再上 MPC。
局部层参数的调试台账
DWA 类算法的参数耦合让很多人栽跟头,立台账是解药。每调一个参数记录四栏:参数名、改动值、可观察的行为变化、反向案例。核心参数的典型影响:前向仿真时长加大(典型 1.5 到 2.5 秒),对远处障碍的预判变好但动态响应变钝;速度权重加大,穿越开阔区更快但转弯变"冲";障碍距离权重加大,过窄通道的能力下降。台账的价值在于暴露"参数互相拉扯"的关系——当你发现 A 参数的改善总被 B 参数的恶化抵消,就该意识到问题不在参数而在权重结构,退回到"先用全局层保证路线质量,局部层只管反应"的架构分工上。
问题:机器人明明有路却频繁急停
先分辨急停的来源:是局部规划器判"无解"(采样窗口内全部速度对都碰撞),还是安全停障直接触发(感知层面判定碰撞风险)?两者修法不同。前者看膨胀半径与通道宽度的关系(4.1 节的老问题)与仿真时长(太短看不见出路);后者看安全区判定用的是原始障碍还是膨胀障碍——安全层用膨胀图会"提前"急停,把局部层本来能解的局面掐死。分层清晰的原则在此生效:安全层用物理尺寸加小裕度,规划层用大膨胀,各管各的。