5.5 一次导航机器人联调复盘
5.5 一次导航机器人联调复盘
本节摘要:理论全对,实机照样翻车——这是集成环节的真实底色。本节复盘一台仓储导航机器人从首次通电到验收通过的两个月,列出十个真实故障、每个的表象、定位过程与修法,作为前四章理论在时序现实面前的对账单。
复盘的背景与主角
主角配置:差速底盘,2D 激光雷达(10 Hz),IMU(100 Hz),工控机跑 ROS2,软件栈按第 5.2 节四层架构搭建。任务:在 800 平方米仓库内完成拣选台到打包台的自主导航,指标——到点精度 10 厘米、单程 60 米用时不超过 90 秒、连续运行 4 小时无人工干预。仿真阶段全部通过,实机首跑当天,机器人在出发 3 米处第一次撞上立柱。
十个故障与它们的解法
按出现顺序复盘,每个都注明"表象→定位→修法":
一、首次撞柱:时间戳超龄。表象:定位无异常、路径正确、机器人却按旧轨迹走。定位:录包回放发现 cmd_vel 消息的时间戳比当前晚 0.4 秒——工控机 NTP 没配好,各节点系统时钟漂移。修法:强制所有节点用消息自带时间戳做时序判断,时钟由同一源同步。教训:时间同步是集成的第一课,不是最后一课。
二、走廊里贴墙抖动。表象:直线走廊里机器人左右小幅摆动。定位:DWA 的代价权重里障碍项过强,走廊中央离两侧膨胀区一样近,评分在左右间震荡。修法:加"路径贴合项"(对全局路径的横向偏差惩罚),权重按实验重整。
三、过门必停。表象:每次过门在门前 0.5 米减速到蠕行。定位:门框在膨胀图上把通道压到只剩一格,局部规划器判定"高代价"。修法:门区做局部地图精修(建图时单独采集),膨胀半径在门区按感知精度实况收缩。
四、雷达丢帧冤案。表象:偶发"感知抖动"告警。定位:DDS 默认尽速传输,点云大消息偶发丢弃。修法:安全相关话题改可靠传输,队列深度按最坏处理时延配置。
五、打滑后的位姿跳变。表象:地面有水渍时机器人位姿突然横移 20 厘米。定位:轮式里程计打滑虚报速度,融合滤波器没给里程计降权。修法:IMU 与里程计做一致性检验,分歧超阈值时里程计协方差临时膨胀(第 3.3 节 Q、R 调参的现实用武之地)。
六、回环后地图错位。表象:绕库一圈回来,定位置信度骤降。定位:仓库两角货架同构,回环检测误匹配。修法:回环判决加几何验证(候选回环处的扫描配准残差必须低于阈值),误报率从每周两次降到零。
七、任务下发了没反应。表象:调度系统显示"已下达",机器人无动作。定位:目标发成了话题,消息丢失无回执。修法:任务下达改动作接口(第 5.1 节的教训原样复现了一遍)。
八、4 小时内存泄漏。表象:运行 3.5 小时后系统卡顿。定位:可视化调试节点把每帧点云缓存未释放——一个"只读旁听"的调试节点在验收环境里忘了关。修法:生产配置剥离调试节点,加上进程内存水位告警。
九、过坡道后地图漂移。表象:经过装卸平台斜坡,定位纵向偏差 15 厘米。定位:2D SLAM 假设平面运动,坡道上俯仰改变了雷达扫描平面。修法:坡道区改用 3D 雷达数据投影补偿,或在地图里标注坡道区按 IMU 俯仰修正。
十、验收当天的行人。表象:打包员工推车穿过通道,机器人急停后重规划绕行过远,超时。定位:动态障碍按最大速度膨胀(保守法),推车速度低但膨胀按 1.6 m/s 算。修法:跟踪器输出的实测速度进入膨胀计算(第 3.6 节预测法的价值),绕行距离减半,任务时间回到指标内。
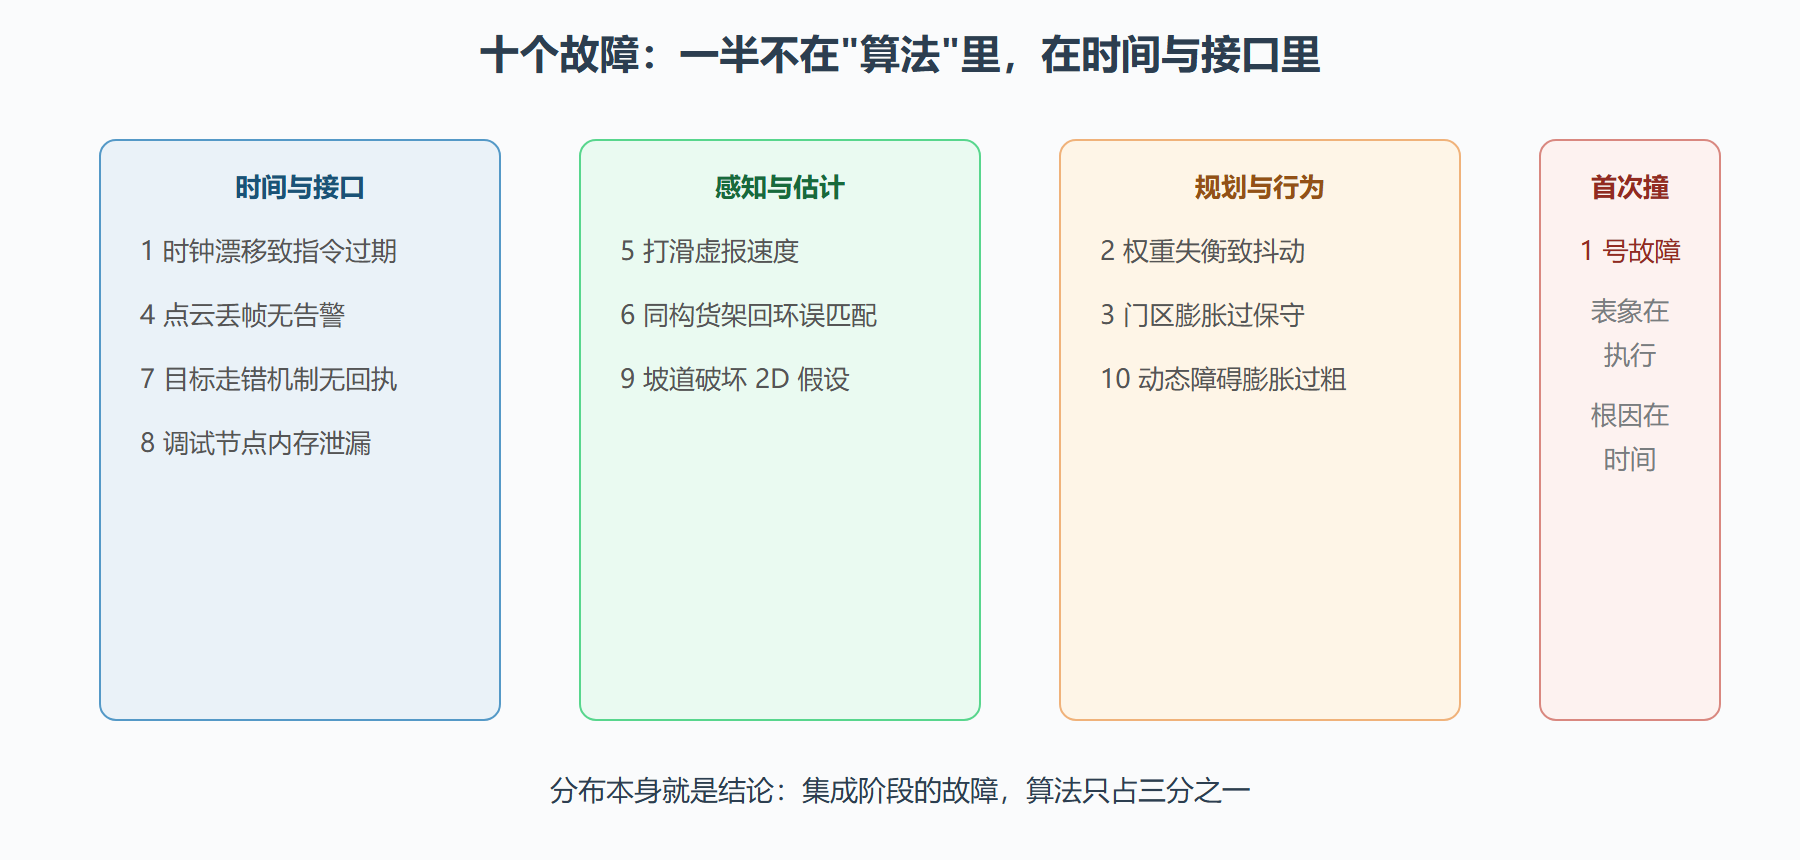
图:十个故障在模块链上的落点分布
复盘沉淀的三条流程
录包先行:任何异常先看回放不看现场——传感器的原始数据全量录制,让"过去"可以被反复检查。时序看板:各关键话题的频率与时延上墙展示,超龄消息立刻可见(故障一、四若有此板,半天内即可发现)。故障入库:每个修复写一条"表象-定位-修法-预防"四段式记录,下个项目联调前通读——这份清单的复用价值,远高于任何单点技术。
💡 关键直觉:联调期的故障分布是个稳定的经验规律——时间与接口类占一半,感知类三分之一,规划类最少。新人总在算法里找问题,老手先查时间戳。
本节要点
- 集成故障的大头是时间与接口:时钟同步、丢帧、消息机制、资源泄漏,算法反而不是主角。
- 十个故障各有通用原型:超龄指令、权重失衡、保守膨胀、误匹配、机制错用,换个项目还会再见。
- 流程沉淀三件套:录包先行、时序看板、故障入库,让联调的学费变成组织资产。
- 仿真通过只说明逻辑对,时序对不对要实机才能验证——这正是联调不可替代的原因。
十个故障背后的通则
把复盘的十个故障再抽象一层,浮现出四条通则。通则一:时间先于算法——凡跨模块的现象(指令过期、丢帧、抖动),先查时间戳与频率再怀疑算法,这能把平均排查时间砍掉一半。通则二:保守要有依据——膨胀过粗、动态膨胀按最坏速度、门区过度减速,三例同源:保守参数应当由测量数据决定,而不是由"怕出事"的情绪决定。通则三:机制即语义——目标用话题还是动作、丢帧要不要告警、超龄数据用不用,机制选择就是语义声明,选错机制的故障会以"莫名其妙"的面目出现。通则四:降级路径要走过——内存泄漏的调试节点、坡道区 2D 假设失效,都是"没在测试里走过的路径"。这四条通则可以直接抄进下一个项目的联调守则。
给下一个项目的联调检查单
从两个月复盘里提炼的开工检查单,按阶段排列。通电前:时钟同步方案确认(所有节点同源);安全停障独立于主控验证;录包系统就位。首日:逐话题核对频率与时间戳年龄;整机限速两成跑通全流程;每个模块的降级模式各触发一次确认行为。首周:异常注入脚本(雷达断流、定位丢失、通信抖动)全量跑过;门区、坡道、反光区等环境特例逐一实测;连续运行八小时无人工干预作为阶段门槛。验收前:参数与仿真配置同源核对;故障记录库通读一遍确认同类不再复发。这份检查单的价值不在项数,在于它把"记得要测"变成"照单执行"。
问题:复盘记录怎么写才有复用价值
四段式结构,缺一不可。表象:现场可观察的现象,带数据("过门必停,减速点距门 0.5 米")而不带猜测。定位:从表象到根因的路径,重点写"排除了什么"(排除法是最可复用的部分)。修法:具体改动,参数变化前后对照。预防:这条教训映射到检查单的哪一项、哪个自动化测试。反模式是只写"修法"不写"定位"——下一个遇到同表象的人最需要的恰恰是排查路径,而不是结论。复盘库按"模块、故障类型、表象关键词"三索引组织,新项目联调前按模块通读对应索引。