第1章 · 具身智能概念与理论基石
第 1 章 · 具身智能概念与理论基石
章节摘要:动手做具身智能之前,先把“它到底是什么、和纯软件 AI 有什么本质区别”讲清楚。这一章讲具身智能的核心定义——智能从感知和行动的闭环中涌现,而不是纯粹的符号计算;对比它和离身智能(如传统大模型)的差别;并引入感知-行动闭环这个贯穿全书的核心概念。读完你会明白为什么大模型再强,也直接做不了机器人。
阅读收获
阅读完本章,你应当能够:
- 用一句话讲清具身智能和纯软件 AI 的本质差别
- 解释感知-行动闭环为什么是具身智能的核心
- 复述离身智能范式(符号操作)的成就和局限
- 说清为什么现实鸿沟是具身智能的核心挑战
- 判断一个 AI 系统算不算“具身”
核心概念速览
具身智能的核心不是“有没有身体”,而是“智能是否在与环境的持续交互中产生和体现”——没有闭环,再强的计算也只是离身智能。
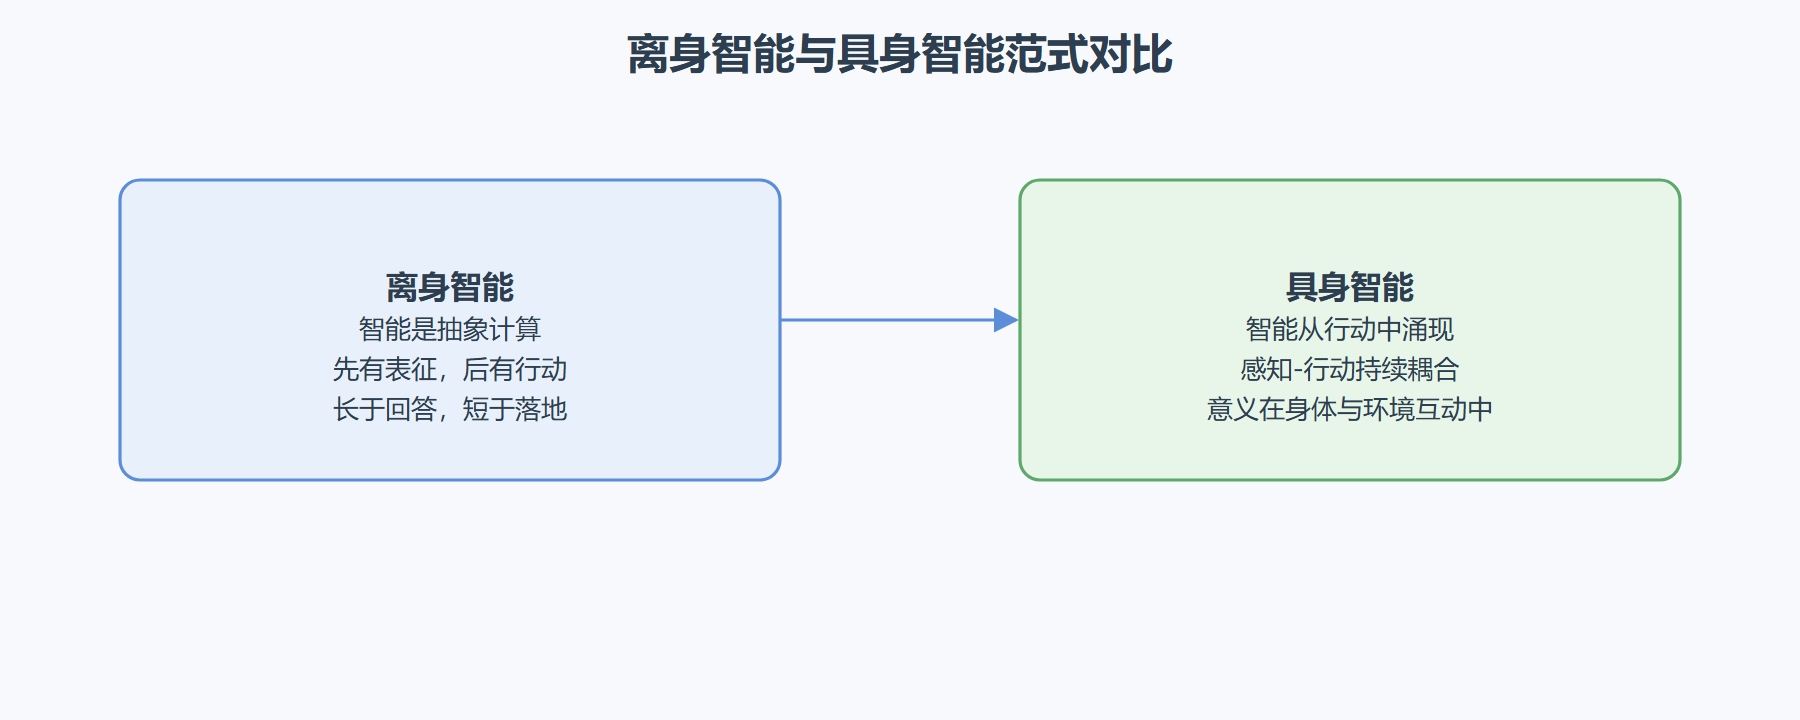
图 1-1:离身智能与具身智能范式对比
子章节导航
1.1 具身智能的本质与离身范式
讲具身智能的准确定义,破除“加个机械臂就是具身”的误解。对比离身智能(纯符号计算,如大模型)的成就和局限,说清为什么纯计算范式处理不好物理世界的任务。
1.2 感知行动闭环与具身认知
讲贯穿全书的核心概念——感知-行动闭环:智能体感知环境、做出决策、执行行动、环境变化、再感知,循环往复。智能不是预先存在大脑里,而是在这个闭环的持续交互中涌现。
子章节之间的逻辑关系
1.1 讲“是什么和不是什么”(定义和对比),1.2 讲“怎么运作”(核心机制)。前者建立认知,后者给出全书的理论主线。
1.1 定义与对比 ──► 1.2 核心机制(感知行动闭环)
前置知识与后续延伸
- 前置知识:对 AI 和机器学习有基本概念,了解一点机器人更好。
- 后续延伸:本章建立理论认知。第 2 章钻进感知,讲机器人怎么看懂环境。
评论区
(0)
U