4.2 阵列综合:从方向图倒推激励
4.2 阵列综合:从方向图倒推激励
本节摘要:上一节是"给激励算方向图"的分析题,本节做反题——给定旁瓣、波束宽度与零点位置,倒推每个单元的幅度与相位。切比雪夫法给等旁瓣的极值最优,泰勒法是工程折衷,傅里叶变换法给直接映射。三套方法对应三种设计哲学,选哪个取决于指标卡在哪。
本节要解决的问题
本节回答的是逆向问题:给定方向图指标,激励怎么倒推。读完你应当能够:
- 把方向图指标翻译成对激励复振幅的数学约束;
- 说明切比雪夫综合"等旁瓣且最窄主瓣"的极值含义与代价;
- 说明泰勒综合对切比雪夫的工程化改造及其好处;
- 用离散傅里叶对偶直接由目标方向图算出激励,并知道它的适用边界。
一、综合问题:一道带约束的逆向题
正问题与反问题的关系可以用信号处理来类比:分析是"给序列求频谱",综合是"给频谱求序列"。阵因子恰是激励分布的离散傅里叶变换(在正侧向附近近似成立),于是综合的数学骨架就是傅里叶对偶。麻烦在于工程指标从不给你完整的方向图函数,只给几条硬杠:旁瓣不超过负三十分贝、主瓣宽度不超过某值、某方向要放零点陷掉干扰。综合的艺术在于把这些零散硬杠翻译成一套可解的激励,而不同翻译路线就是本节的三套方法。
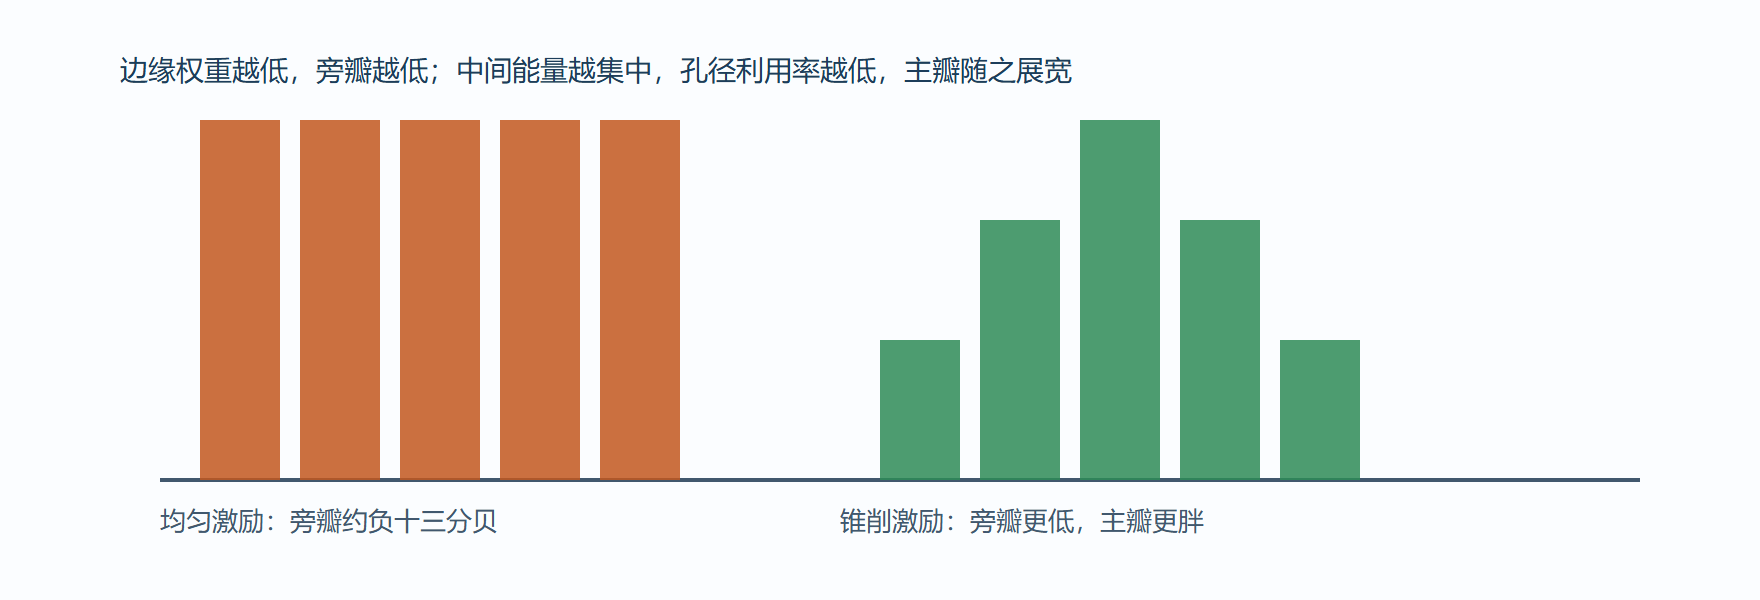
图 4-2 幅度锥削:压旁瓣的代价可视化
二、切比雪夫:旁瓣指标的极值答案
切比雪夫综合回答的问题很锋利:给定旁瓣电平上限,能不能让主瓣最窄?答案是能,而且代价结构清晰——所有旁瓣等高(等纹波),主瓣是同样旁瓣约束下的极窄解。数学上把阵因子映射为切比雪夫多项式,旁瓣全被"削平"在指定电平。它的两笔账要知道:一是边缘单元的激励比例随阵列变大、旁瓣指标变严而急剧下降,首尾单元贡献的功率极小,孔径利用率受损;二是等旁瓣意味着远区旁瓣也不衰减,对远角干扰敏感的系统未必合用。
三、泰勒:工程愿意签字的折衷
泰勒综合看准了切比雪夫的软肋——远区等旁瓣既浪费孔径又不实用,真实系统只关心主瓣附近几十度内的旁瓣。泰勒把"等纹波"改造成"主瓣附近按设计电平缓降、远区按距离倒数滚降",主瓣只比切比雪夫宽百分之几,边缘激励却温和得多。工程惯例:雷达与通信阵列的规格书若只写"旁瓣低于负三十五分贝",泰勒参数就是默认答案。下面用离散近似演示泰勒式锥削的激励轮廓与方向图效果:
import numpy as np n = 16 # 十六元线阵 i = np.arange(n) - (n - 1) / 2 a = 0.3 # 平台参数:边缘权重降到峰值的 0.3 w = a + (1 - a) * np.cos(np.pi * i / n) # 余弦平台轮廓,泰勒锥削的工程速算近似 print("归一化激励(余弦平台近似):") print(np.round(w / w.max(), 3)) th = np.linspace(-90, 90, 1441) af = np.abs(np.sum(w[:, None] * np.exp(1j * np.pi * np.outer(i, np.sin(np.deg2rad(th)))), axis=0)) af_db = 20 * np.log10(af / af.max()) first_sll = af_db[(af_db < -5) & (np.abs(th) > 3)].max() print("首旁瓣电平约", round(first_sll, 1), "dB,均匀激励时为约 -13 dB")
数值不必背,要点是看到轮廓:边缘权重降到峰值的零点三倍后,首旁瓣从负十三分贝被压到负二十多分贝——查泰勒正式系数表还能压得更低,主瓣也只多展宽百分之几。
四、傅里叶法:直接映射与它的边界
若目标方向图本身能给全(比如要求在视场内逼近一个指定形状),最直接的路是把目标方向图采样后做逆变换得到激励,这就是傅里叶综合。它快、直观,且零点位置可以精确指定——抗干扰系统常用来在干扰方向挖零陷。边界也明白:它给出的旁瓣行为不受控(吉布斯纹波挂在突变的方向图边缘),指标含旁瓣上限时仍要回头找切比雪夫或泰勒。三法合看,选择逻辑一句话:卡旁瓣选泰勒、卡主瓣极限选切比雪夫、要指定方向图选傅里叶。
工程现场:机载雷达的旁瓣攻坚战。背景:某机载预警雷达阵面初版均匀激励,地杂波从旁瓣涌入,远距离小目标被淹没。操作:按负四十分贝旁瓣重做泰勒锥削,同时复核边缘单元激励——最低降到峰值的百分之六,对应通道噪声权重上升。结果:杂波残余下降约十二分贝,小目标检测距离恢复;代价是主瓣宽了约百分之八,测角精度轻微让步。解读:旁瓣压制的收益与孔径效率的损失是一笔双向账,泰勒参数的选择本质是在杂波环境与主瓣指标之间做系统级仲裁。变式:当环境时变(干扰方位漂移),固定锥削不够用,权重需要实时算——这条线索通往 6.2 的自适应波束形成。
五、补两刀:零陷与赋形
锥削之外还有两类常见综合任务。零陷控制:在已知干扰方向精确置零——把期望方向图与干扰方向的导向向量做正交化约束再求最小范数解,代价是零陷以邻近旁瓣抬升为代价向两侧“挤压”。雷达对抗与卫通抗干扰常用它。波束赋形:不追最窄主瓣,而是把覆盖区塑形成目标形状——广播的余割平方方向图是经典例子:让方向图函数随仰角按距离平方关系补偿,等高平台对地面的照射电平才能均匀。赋形综合没有闭式解,工程用最小二乘迭代或优化工具求近似解,指标以“区域波纹”表达而非主瓣宽度。
两类任务共享一个心法:综合指标要写成“可算的目标函数”——旁瓣上限、区域波纹、零陷深度分别对应不同的数学结构;先把指标翻译对,再挑算法,顺序不能反。
本节要点回顾
- 综合即逆向翻译:把旁瓣、波束、零点三条硬杠翻成激励复振幅,傅里叶对偶是数学骨架。
- 切比雪夫是极值解:等旁瓣下主瓣最窄,代价是边缘激励过浅与远区旁瓣不滚降。
- 泰勒是工程默认:近区旁瓣达标、远区自然滚降、边缘温和,雷达通信规格书的常客。
- 傅里叶法管指定形状:零点可精确放置,旁瓣不受控是它的边界。
激励会算了,还差最后一步:让相位随时间动起来,波束才能"扫"。相控阵的引擎下一节点火。