6.1 惯性传感器
6.1 惯性传感器
本节摘要:惯性传感器测的是最基础的运动量——直线加速度与旋转角速度,也是 MEMS 商业化最成功的品类。本节拆解加速度计如何借折叠梁与差分电容实现各向异性刚度、如何用静电力闭环换取线性度与带宽,陀螺仪如何把皮米量级的科里奥利位移放大到可测范围,以及 IMU 多轴融合中的对准、同步与滤波问题。
本节导读
阅读完本节,你应当能够:
- 推导单自由度振动系统的加速度—位移关系,说明灵敏度与带宽为何互相牵制。
- 讲清折叠梁如何做到"敏感方向软、其余方向硬"。
- 分析闭环力平衡方案为何能把非线性误差压低两个数量级以上。
- 描述陀螺驱动/检测模态匹配的机理及其温度敏感性。
- 讨论 IMU 中卡尔曼滤波的能力边界。
一、问题与直觉
翻个手腕手机屏幕就跟着转、雨夜里车身稳定系统毫秒间修正侧滑、卫星在无人干预下保持对地定向——这些日常奇迹的幕后,是一枚比指甲还小、厚度以微米计的硅芯片,每秒钟几万次地报告自己的运动状态。
要理解它的精妙,先要破除一个误解:MEMS 惯性器件并非把传统机械陀螺或加速度计缩小装进芯片,而是在微尺度上重新发明了测量方式。在这里,牛顿第二定律表现为检测质量上一纳秒也不停顿的微观位移,可以被电容极板"读"出来;科里奥利效应也不再只是地球物理课本里的名词,而是实实在在推动梳齿电极的微小惯性力。
这类器件最与众不同的设计思想可以概括为"以静制动":利用反馈控制把检测质量死死按在平衡位置,让它的实际运动不超过纳米级。质量几乎不动,热噪声激励、结构非线性、冲击损伤反而都被压制,带宽和量程却上去了。用控制环路换取物理性能,是整个品类的技术灵魂。
二、核心原理
2.1 加速度计:折叠梁驯服惯性质量的"倔强"
加速度计的任务说起来简单:把外界加速度变成位移,再把位移变成电信号。用二阶系统描述,惯性力由惯性、阻尼与弹性三项平衡;当结构工作频率远低于其固有频率时,静态位移近似等于质量与加速度之积除以刚度。公式虽短,却立刻暴露一对冤家:想要位移大(灵敏度高),要么加大质量、要么放软梁;可质量上去带宽就下来,梁太软热噪声引起的随机抖动又盖住信号。
折叠梁是对这对矛盾的经典解法。它把若干段弹性梁以柔性环节首尾相接、往复折返,使敏感轴方向表现柔软,而垂直方向和扭转方向表现得近乎刚性——手感类似一摞扑克牌:贴着牌面推很容易,想压弯或拧转整摞则非常费劲。把这种"方向选择性"做进硅结构,设计者就能独立调节各自由度的刚度比。
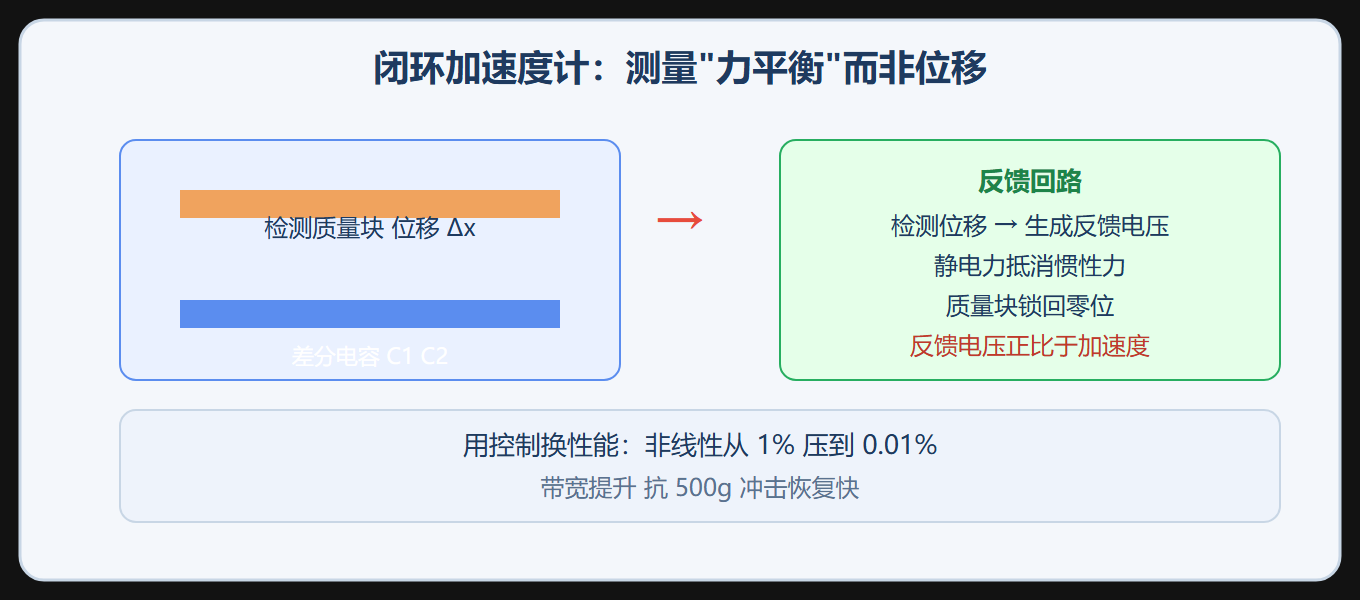
高性能产品的标准架构是差分电容检测加静电负反馈。质量块夹在两组对称固定电极之间,构成两只此消彼长的可变电容;位移信息经电荷放大与模数转换进入数字域后,控制回路并没有就此输出,而是反过来在质量块上施加静电力,恰好抵消惯性力、把质量块拉回原点。此时用来产生这股静电力的电压,就成了加速度的线性度量——传感器从"测位移"升级为"测力平衡"。
闭环带来的收益是全方位的:非线性误差由开环的 1% 以上降到 0.01% 以下,带宽扩展到数百赫兹,耐冲击能力也大幅改善——同样吃一个 500g 的瞬态脉冲,开环结构可能发生永久变形,闭环系统只会短暂越限然后归位。正因如此,车规高性能加速度计里闭环架构已占约 87%,零偏稳定性做到 0.005°/h 量级。
2.2 陀螺仪:在硅基微腔中唤醒科里奥利力
加速度计直接兑现牛顿定律,陀螺仪玩得更迂回——它请科里奥利力当"中间人"。麻烦在于这位中间人非常弱:科里奥利效应不对外做功,只改变质点运动方向,且幅值正比于驱动速度与角速度之积。驱动振幅只有 1 微米时,典型工况下质量块沿检测方向的偏移不过 9 皮米上下——比单个硅原子的直径还小。要从一片振动的噪声海洋里捞出这 9 皮米,是微传感领域最苛刻的题目之一。
答案是让谐振当放大器,也就是模态匹配。经典音叉构型用两只质量块沿驱动轴反相振动;一旦载体旋转,科里奥利力便让两块质量沿正交的检测轴同相摆动。只要把检测模态的固有频率调到与驱动频率几乎重合,检测方向就处于谐振状态,位移增益约等于检测模态的品质因数——硅微结构 Q 值做到 10000 以上并不稀奇,9 皮米的输入于是被放大成近百纳米的输出,落入电容检测的舒适区。
但谐振放大是把双刃剑:硅杨氏模量的温度系数约 -60 ppm/℃,芯片上哪怕只有轻微温度不均,两模态频率就会错开,增益随之塌方。因此一流产品都带模态跟踪电路——用直流偏压微调等效刚度,让两模态在全温区始终"咬合"。意法半导体 ASM300 在 -40 至 +85 ℃ 范围内把模态频率差控制在 ±0.1 Hz 以内,是这一技术的代表作。
另一类顽固问题是驱动与检测之间不请自来的耦合。工艺偏差、残余应力、封装不对称都会让两个理论上正交的模态产生串扰,表现为零角速度时也有输出,即零偏。工程上常用的三招:四质量块全对称构型,让一阶耦合项在结构层面自我抵消;电学解耦网络,主动注入反相信号压制串扰;以及借助机器学习在线辨识耦合参数并做数字补偿。
2.3 IMU 集成:从离散器件到时空感知中枢
无论加速度计还是陀螺,单轴器件只提供运动拼图的一块。惯性测量单元(IMU)把三轴加速度与三轴角速度集成进一个封装(六轴),需要绝对航向时再加三轴磁力计(九轴),从而给出完整的空间运动描述。
集成远非"几个die拼在一起"那么容易,难点依次是:其一,轴向对准。光刻套刻误差、键合偏移与封装变形可累积出 0.1–0.5° 的轴间夹角误差,载体高速旋转时,这个角度会把角速度错误地投影到加速度通道,形成难以剥离的交叉干扰。高端器件依靠晶圆级激光修调,能将对准误差收敛到 0.02° 以内。其二,误差的时变与相关。零偏和标度因子随温度、应力和老化持续游走;更棘手的是共模干扰——同一基板上的温度梯度会同时推动两类传感器的零点朝同一方向跑,不建模仿真的话融合算法会被"集体撒谎"骗过。因此现代 IMU 内部布有温度传感阵列,配合多阶多项式做实时补偿。其三,时间同步,各通道采样时刻若不对齐,动态场景下融合结果会出现伪影。
融合层的主角是滤波算法。以无人机航姿解算为例:陀螺积分给出高频姿态但会漂移,加速度计中长期指向重力但会被机体运动污染,磁力计提供地北参考却怕铁磁环境。扩展卡尔曼滤波把这三种观测纳入统一的非线性状态方程,交替执行预测与更新,输出统计最优的姿态序列。
不过要保持清醒:滤波不能无中生有。假如陀螺的角度随机游走为 0.1°/√h,则短短 10 秒内姿态误差就可能超过 1°;而 0.001°/√h 以下的军用级产品可以撑住分钟级的纯惯性航向。融合算法的天花板,永远由模拟前端的物理指标决定。
加速度计闭环力平衡示意
三、工程实践要点
3.1 关键指标解读
| 指标 | 含义 | 好坏判断 |
|---|---|---|
| 零偏不稳定性 | 长时间静置的漂移下限 | 越小越好,战术级 0.005 度/小时 |
| 角度随机游走 | 白噪声积分漂移 | 越小越好,军用级低于 0.001 |
| 噪声谱密度 | 单位带宽噪声 | 加速度计看微 g 每根号赫兹 |
| 带宽 | 可响应的频率范围 | 按应用选,惯性一般 100–1000 赫兹 |
| 非线性度 | 输出偏离理想直线的程度 | 闭环方案低于 0.01% |
3.2 选型与误区
消费类产品用廉价开环器件即可;导航应用认准闭环高 Q 结构;宽温场景重点核查模态失配补偿指标;长周期漂移敏感的场合,优先选片上带温度补偿网络的型号。
⚠️ 常见坑:只盯零偏不稳定性、不看角度随机游走。前者反映慢漂,后者反映噪声,二者共同决定可用精度。
💡 关键直觉:惯性测量是唯一不依赖任何外部信标的感知手段——卫星会丢星、相机怕黑、雷达怕雨,而质量块与弹簧自带坐标系。这既是它可靠性的来源,也是它漂移宿命的根源。
3.3 未来三个突破方向
- 材料革新:单晶钻石薄膜替代硅,杨氏模量 1050 GPa、热导率超 2000 瓦每米开,理论上可把热噪声降一个数量级。
- 量子增强:基于冷原子干涉的芯片级量子陀螺仪已在实验室实现 0.0001 度每小时稳定性。
- 存算一体:把 EKF 直接以模拟电路形式嵌入传感器前端,消除 ADC 量化噪声与数字延迟,实现纳秒级闭环响应。
重点提炼
- 折叠梁把方向选择性做进硅结构,解开了灵敏度与带宽的死结。
- 闭环力平衡用反馈电压读出加速度,非线性改善两个数量级。
- 科里奥利位移仅皮米级,靠模态匹配加 Q 值放大救回。
- 温度漂移是模态匹配的头号威胁,须用静电调谐在线锁频。
- IMU 靠 EKF 融合多源观测,但精度上限由器件物理决定。
- 轴间对准靠激光修调,从 0.5° 收敛到 0.02°。
下一节转向压力与声学传感器。一个测静态力、一个测动态声压,两者的性能瓶颈都藏在封装里。
工程速查与实例核算
加速度计与陀螺的分辨率预算可以从噪声密度反推带宽与积分时间。
# 加速度计噪声与分辨率预算 import math nd = 120e-6 * 9.81 / 1e6 # 120 ug/sqrt(Hz) 换算为 m/s^2/sqrt(Hz) for bw in (50, 100, 500): rms = nd * math.sqrt(bw) print(f"带宽 {bw:4d} Hz: 噪声 RMS = {rms/9.81*1e6:.0f} ug")
消费级与车规级 IMU 关键指标(典型值) ------------------------------------ 陀螺零偏不稳定性 : 消费 10-50 deg/h,车规 < 1 deg/h(带标定) 加速度噪声 : 消费 100-300 ug/rtHz,工业 < 25 ug/rtHz 量程 : 手机 ±8g,安全气囊 ≥100g 自检 : 上电静电力拉动结构,确认换能链路存活