5.2 多传感器数据融合
5.2 多传感器数据融合
本节摘要:单个传感器各有盲区,融合的精髓是让不同传感器在各自擅长的时段说标准话。本节先给滤波器选型四分法(滑动平均、中值、一阶低通、卡尔曼各管什么噪声),再以姿态解算为完整案例讲透互补滤波——为什么加速度计信得过低频、陀螺仪信得过高频,以及卡尔曼滤波如何把这个"分段信任"变成连续的自动调节。
5.1 节保证了单路信号采得准;但准的单路信号依然有盲区——加速度计静止时可信、运动时被惯性加速度污染;陀螺仪积分姿态短期极稳、长期漂移。融合不是"多买几个传感器求平均",而是按噪声的频段与场景分配信任。这一节放在链路中段:它吃 5.1 的干净单源数据,产出 5.3 决策需要的可信估计。
滤波器选型四分法
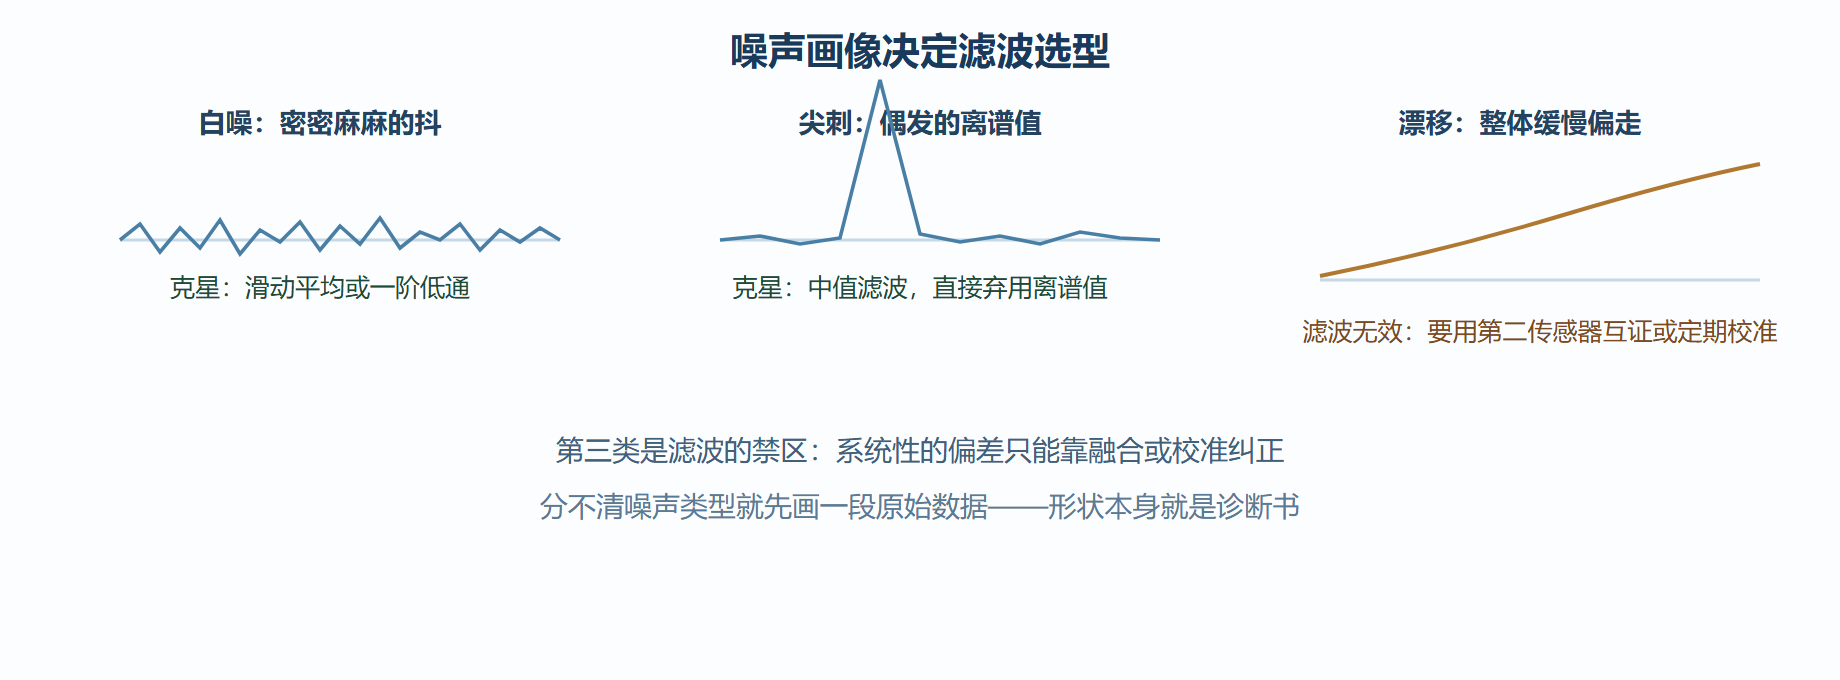
滤波不是玄学,先给噪声画像再选工具。四种最常用的数字滤波各管一类噪声:
| 滤波器 | 管什么 | 不管什么 | 代价 |
|---|---|---|---|
| 滑动平均 | 随机白噪 | 突发尖刺(被平均进去) | 有延迟,窗口越大越迟钝 |
| 中值滤波 | 孤立尖刺、脉冲干扰 | 密集白噪(排序无能为力) | 几乎无延迟,排序开销 |
| 一阶低通 | 高频抖动 | 突变信号(被抹平) | 一行代码,一个系数 |
| 卡尔曼 | 时变系统的最优估计 | 粗暴建模误差 | 算力与建模心思 |
选型口诀:毛刺用中值,抖动用低通,两样都有先中值后低通——这个组合几乎覆盖 80% 的场景,卡尔曼留给"系统有明确运动模型、且噪声统计特性已知"的场合,别把它是万金油。
图:三种典型噪声与各自的克星
互补滤波:把两个缺陷拼成一个优点
姿态估计是融合的教科书案例。加速度计测重力方向:静止时给出准确的倾角,但设备一动,运动加速度混进来,读数瞬间失真——它擅长低频(静态),害怕高频(动态)。陀螺仪测角速度,积分得角度:运动再剧烈也不受惯性加速度影响,但零偏经积分持续累积,几分钟后漂出量程——它擅长高频(动态),害怕低频(长期)。
两者的缺陷恰好互补,互补滤波用一行公式完成拼接:
// 一阶互补滤波:融合加速度计与陀螺仪的俯仰角 float pitch = 0.0f; void fuse(float gyroRateDeg, float accelAngleDeg, float dt) { const float alpha = 0.98f; // 高通给陀螺仪的权重 pitch = alpha * (pitch + gyroRateDeg * dt) // 高频段:信陀螺仪 + (1.0f - alpha) * accelAngleDeg; // 低频段:信加速度计 }
alpha 取 0.98 的含义是:这一帧的角度 98% 来自陀螺仪积分(管动态)、2% 来自加速度计校正(管漂移)。加速度计的"慢而准"不断把陀螺仪的漂移往回拉,陀螺仪的"快而稳"不断替加速度计挡住运动噪声。系数怎么定?看应用对哪个失真更敏感:姿态显示取 0.95 到 0.98,自平衡车取 0.99 以上——倒了的代价远大于漂移。
卡尔曼滤波:把"分段信任"变成"自动调节"
互补滤波的 alpha 是拍脑袋定的常数;卡尔曼滤波做的是同一件事,但 alpha 不再是常数——它按每一帧的噪声实测自动调节:加速度计这帧抖得厉害就多信陀螺仪,陀螺仪这帧漂得多就多信加速度计。这是一维卡尔曼的直觉版:预测(陀螺仪积分)、观测(加速度计)、按双方方差加权,五个公式完成一次信任分配。
微控制器上不必敬畏它。一维标量的卡尔曼就是十几行代码加几个需整定的参数(过程噪声、观测噪声),整定的思路也朴素:滤波结果追得太紧就加大观测噪声,太迟钝就减小。真正该警惕的是多维状态加协方差矩阵的完整版——矩阵运算在无浮点的 AVR 上可能占掉整个算力预算,此时互补滤波的性价比碾压一切。
案例:云台稳像的滤波链实战
背景:相机云台要输出平滑的俯仰角驱动电机,原始数据是 1kHz 陀螺仪加 100Hz 加速度计。需求:稳像延迟低于 20 毫秒,长时间不漂。
操作:第一步分频段处理——陀螺仪 1kHz 全速积分,保证动态响应;加速度计 100Hz 低通后参与校正。第二步互补滤波融合,alpha 取 0.992(云台怕抖不怕漂)。第三步对融合输出再串一个轻微的一阶低通压残余高频,截止频率取 30 赫兹——低于电机谐振点。第四步加"零速校正":检测到连续 2 秒无运动时,把加速度计均值直接写入角度(静止时它最准),漂移被周期性归零。
结果:静止漂移从每小时 4 度降到 0.2 度,动态延迟实测 8 毫秒,稳像画面无"果冻感"。
解读:这条链路的每个环节都对应本节一个知识点:分频段是信任分配,互补是融合骨架,末级低通是给执行器留余量,零速校正是利用"静止时加速度计王座"的场景知识。融合设计的实质是把应用约束翻译成滤波结构——没有万能参数,只有贴着需求的组合。
变式:三轴姿态(加偏航角)时互补滤波不够用——偏航没有重力可参照,需要磁力计加入构成航向参考,矩阵化的姿态估计(马哈尼滤波或四元数卡尔曼)登场。那是另一层复杂度,方法论的根还是本节的"按时段分配信任"。
⚠️ 常见坑:融合前不做时间对齐。1kHz 的陀螺仪与 100Hz 的加速度计数据错开一帧融合,动态下姿态误差可达数度——每个传感器打上自己的采样时刻戳,融合时按最近时刻配对,是融合代码的第一行纪律。
💡 关键直觉:每个传感器都有"它说这话时最有底气的场合"。融合不是平均,是排班表——把每个传感器排进它最有底气的那个时段。
滤波参数的整定套路
选型定了,参数怎么定?三个常用套路。滑动平均窗口:窗口长度除以采样率等于等效延迟,按"应用能容忍多少延迟"倒推——人机界面容忍 100 毫秒,控制环只容忍一两个周期。一阶低通系数:alpha 约等于采样间隔除以时间常数,想要"抑制抖动但跟得上 1 秒级变化",时间常数取 0.3 到 0.5 秒起步,再按实测响应微调。互补滤波权重:先看陀螺仪漂移速率——每小时漂 2 度的器件,校正强度要保证漂移在两次校正间不累积出可见误差;再看加速度计受扰程度——运动越剧烈,alpha 越往 1 推。
整定的通用心法:一次只动一个参数,动完立刻看阶跃响应——给系统一个已知的真实变化(比如把设备从桌面拿起),观察输出追得是否及时、稳得是否干净。参数整定没有玄学,只有"改一个、看一次"的笨功夫;把每次改动的参数与响应记录下来,两三轮之后你对该平台的参数直觉就有了。
本节要点回顾
- 先画像再选型:白噪用平均低通、尖刺用中值、漂移靠融合校准,滤波管不了系统性偏差;
- 互补滤波一行公式:高频信陀螺仪、低信加速度计,系数按应用敏感点定;
- 卡尔曼是自动调 alpha 的互补滤波,一维版平易近人,多维版先算算力账;
- 时间对齐是融合第一纪律,错帧融合的误差比不融合还大;
- 融合设计就是把应用约束翻译成滤波结构,没有万能参数。