3.1 宽相检测:别让每对都去测
3.1 宽相检测:别让每对都去测
本节摘要:宽相用包围盒把不可能相交的物体对丢掉,把候选数量从平方级压到近似线性。均匀网格适合尺寸接近、分布均匀的动态体;扫描修剪适合沿某一轴稀疏的场景;BVH 适合静态大世界。宽相可以误报,不能漏报。漏报就是穿模,误报只是多跑几次窄相。
本节导读
阅读完本节,你应当能够:
- 写出 AABB 重叠的六次比较,并给旋转物体算紧 AABB
- 实现均匀网格插入与邻格查询
- 说明扫描修剪为何对“沿轴排序几乎有序”很快
- 用层掩码和静态/动态分表减少无意义对
一、先承认平方测完是自杀
N 个动态物体两两测试是 N(N-1)/2 次。一千个箱子就是约五十万次,即使每次只做 AABB,预算也难看;再乘窄相就没了。货仓里不会让每个托盘和其余所有托盘量一次尺寸,而是先问:你们是不是在同一巷道、同一货架段。宽相就是巷道索引。
包围盒必须包住形状。球的 AABB 是中心加减半径。OBB 盒子旋转后,世界 AABB 取八个顶点的分量最小最大,或用 |R| * halfExtents 公式:每轴半径是旋转矩阵绝对值乘局部半长。算小了会漏检,算大了只是多几个候选。永远偏向算大。高速物体还要把本步扫过的体积并进 AABB(扫掠盒),否则薄板会被穿过且宽相根本看不到重叠。
function aabbOverlap(a, b): return a.minX <= b.maxX and b.minX <= a.maxX and a.minY <= b.maxY and b.minY <= a.maxY and a.minZ <= b.maxZ and b.minZ <= a.maxZ
二维去掉 z。这是宽相的原子操作,必须无分支友好,数据从 1.3 节的 AABB 列顺序读。
| 宽相 | 构建 | 查询 | 动态更新 | 适合 |
|---|---|---|---|---|
| 暴力 AABB | 无 | 平方 | 无 | N 小于 50 的测试 |
| 均匀网格 | 按尺寸选格 | 邻格 | 移出插入 | 粒子、相近尺寸刚体 |
| 扫描修剪 | 轴排序 | 扫描重叠区间 | 插入排序几乎线性 | 动态刚体、2D |
| BVH | 树构建 | 树对树 | 增量或重建 | 静态网格加少量动态 |
| 层次网格 | 多层格 | 跨层 | 按尺寸入层 | 尺寸差几个数量级 |
不要一上来写 BVH。堆箱子演示用网格或 SAP 就够。BVH 的坑在更新:物体一动就变树,处理不好比暴力还慢。
二、均匀网格:把空间变成字典
选格边长大约等于平均物体直径的 1.5 到 2 倍。太小,一个物体占很多格,插入贵;太大,一格里东西太多,退回平方。物体覆盖的所有格都登记它的 id。查询时,只和同格及为避免重复而对的“半邻域”配对,例如只和 id 更大的物体生成对。
哈希网格不分配三维数组,用 hash(ix,iy,iz) 进桶。适合稀疏空间。注意哈希碰撞:桶内仍是链表或小数组,重叠测试还是 AABB。单元格坐标用 floor(pos / cell),负数要向负无穷取整,向零取整会把 -0.1 和 0.1 丢进同一错误格。
for each body: minC = cellOf(aabb.min) maxC = cellOf(aabb.max) for ix in minC.x .. maxC.x: for iy ... insert id into bucket[ix,iy,iz] for each bucket: emit unique pairs among ids plus pairs with neighbor buckets using an ordering rule
静态几何单独一张网格或一张大 BVH,动态只对静态查询,动态之间再走动态网格。关卡里一万块静态石头不该每帧重新插入动态网格。
扫描修剪(Sweep and Prune):每个 AABB 在 x 轴上是区间,把所有端点排序,扫描时维护活动集合,集合内物体在 x 上重叠,再检查 y/z。物体小幅移动时排序几乎有序,插入排序接近线性。爆炸、传送会打乱顺序,退化为 n log n。2D 平台游戏很爱 SAP;3D 开放世界更常见网格或 BVH。
💡 关键直觉:宽相卖的是召回率 100% 的粗筛。你可以用更肥的盒子换更简单的更新,只要窄相吃得消候选数量。
层掩码:玩家、子弹、碎片、触发器。子弹不打触发器,碎片不打碎片,用 64 位掩码 maskA & layerB。这比空间索引更能砍对数。实现放在出对之后、窄相之前,便宜。
休眠体可以不插入动态宽相,但要让“醒着的邻居”仍能找到它们——否则箱子砸到睡着的堆会穿透。常见做法:睡着的仍留在网格,但睡着-睡着不对,睡着-醒着要对。岛睡眠第 6 章会和这套标记汇合。
三、 sap、网格、BVH 怎么选,以及更新策略
场景里物体尺寸差两个数量级(战舰和螺栓)时,单层均匀网格会崩溃:格太小螺栓还行战舰占半个地图,格太大螺栓全挤一格。用层次网格:每层格边长加倍,物体按自身 AABB 最长边入层,查询时向更大层探。实现比单层烦一倍,但比过早上 BVH 可控。
BVH 对静态三角形网格几乎是必选项:关卡烘焙一棵树,动态物体拿 AABB 去树里查。动态对动态若也用 BVH,可用每帧从叶子重建(如 Sweep 重建)或增量旋转叶子。重建在几千物体时往往比增量更可预测。可预测对实时很重要。
图 三种宽相适用区
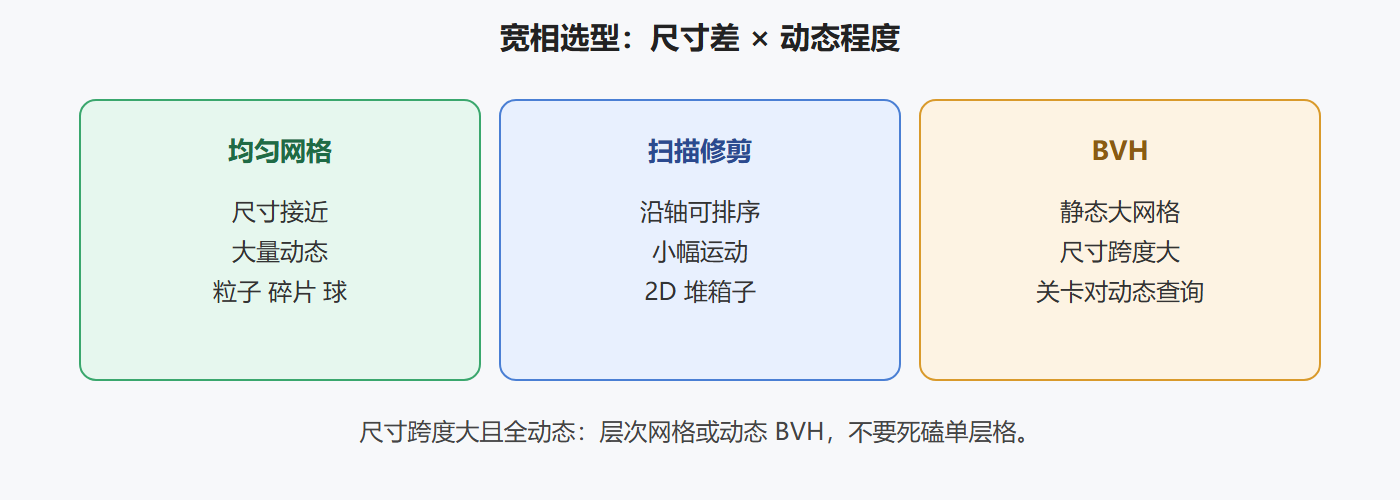
宽相输出应去重。网格邻域规则写错会生成 (i,j) 和 (j,i) 两次,窄相跑两遍,求解器接到反向重复接触,堆叠会抖。用 i < j 规范化,或哈希集合。调试时统计“候选对数 / 物体数”,健康值随场景而变,但突然翻十倍说明格太大或掩码失效。
⚠️ 常见坑:物体传送后只更新位置不更新网格占用,宽相仍在旧巷道找它,新位置幽灵穿模。传送必须先从旧格摘掉再插入,并刷新扫掠盒。
连续运动:AABB 取本步起点终点的并。更严的 CCD 在窄相做时间 of impact。宽相若不用扫掠盒,CCD 根本没有候选,等于没做。先把扫掠盒做对,再考虑 TOI。
测试集建议:两个缓慢靠近的球必须出对;两个远距球不能出对;一个高速球穿过薄 AABB 墙,有扫掠盒时必须出对。第三项很多人漏写,上线后子弹穿墙。
层掩码与材质是两件事。掩码决定测不测;材质决定摩擦恢复。不要用“摩擦=0”冒充“不碰撞”,传感器/触发器应走独立标志:生成接触但不进求解器,只进事件队列。否则零摩擦触发器仍会挡住物体。
宽相可以每两帧跑一次吗?动态激烈时不行。静态为主的场景可以对静态对动态的查询结果做脏标记。过早的“隔帧宽相”会漏高速物体。先保证正确,再在分析器证明宽相占 40% 以上时才做脏更新。
把弹跳球世界扩成 200 个球,先暴力 AABB 再换网格,对比候选对数和耗时。这是宽相这一节的毕业条件。数字比感觉可靠。格边长扫一遍参数,画出“候选数 vs 格边长”的 U 形曲线,谷底就是你的场景甜点。把这张曲线留下来,换场景时再扫一次,不要把某一关的格边长写死成引擎常量。
哈希桶容量也要盯。某个桶长度突然到几百,通常是所有物体挤在原点——常见于未初始化位置或 NaN。宽相是 NaN 检测器:AABB 出现 inf 时直接断言,比让求解器吃到 NaN 接触更早暴露。
四、层掩码设计与统计面板
层不要按“敌人、玩家、子弹”无限加。按“谁和谁需要物理响应”分组:静态地形、动态可推、角色控制器、传感器、碎片。碎片之间常常关掉,能省大量对。子弹只对地形和角色。掩码表做成数据,策划可改,不要写死在宽相核心。
统计面板每帧打印:插入格子数、平均桶长、最大桶长、候选对数、被掩码杀掉的对数。最大桶长突然上千,检查原点 NaN 或格边长。被掩码杀掉的比例很高说明层设计有效;低到几乎为零说明所有层都在互撞,掩码没干活。
动态物体传送必须提供 teleportBody 接口,内部摘格、写位置、清扫掠、插值取消。脚本直接改位置列是漏洞。宽相是空间的真理来源,位置更新必须走它的门。
与静态 BVH 的配合:动态网格只含动态,每对动态先网格,再拿动态 AABB 去静态 BVH 查。两套结构,两套候选,合并去重。不要把静态每帧插入动态网格“图省事”,那是用内存和插入时间换自己的懒。
实践问答
格边长甜点怎么找?
扫边长,画候选数曲线,取谷底。换关卡再扫。不要当引擎常量写死。平均物体直径的 1.5 到 2 倍是起点不是终点。
负数坐标为什么向负无穷取整?
向零取整会把 -0.1 和 0.1 丢进错误的同一格或跳格。格子必须覆盖空间剖分,floor 才对。写单元测试覆盖负象限。
SAP 爆炸尖峰怎么缓解?
爆炸时排序逆序多。可以爆炸期间改用网格,或接受那一帧尖峰并钳制 maxSteps。不要在 SAP 里为爆炸写一堆特例,除非分析器说这是主因。
触发器为什么不能靠零摩擦?
零摩擦仍进求解器,仍能挡住。传感器走独立标志,生成事件不生成求解接触。两套列表,别省。
参数扫描笔记:宽相参数
扫描 1:格边长等于平均直径
物体占多格,插入贵。1.5 到 2 倍作起点再扫谷底。
扫描 2:所有物体挤原点
最大桶长上千。宽相当 NaN 检测器。
扫描 3:传送只改位置不摘格
幽灵穿模。必须 teleport 接口。
扫描 4:睡着-睡着仍出对
浪费。睡着-醒着必须出对否则砸穿。
扫描 5:层掩码全开
掩码没干活。看被杀掉的比例。
扫描 6:屏幕空间格子
摄像机一转配对全变。必须世界系。
扫描 7:CCD 集合也上复杂树
物体少,线性表够。
扫描 8:候选不去重
反向重复接触,堆叠抖。i 小于 j 规范化。
扫描 9:静态每帧插入动态网格
用插入时间换懒。分开。
工程备忘录
备忘 1
调「01-宽相检测别穷举」时一次只改一个量,写下场景名、旧值、新值、醒岛数或能量变化。没有笔记的调参会在一周后变成传说。传说不能回归,不能交给同事,也不能在换库时当合同。 本条对应「01-宽相检测别穷举」第 1 号备忘,和相邻条目不要合并成一句空话,分开验收。
备忘 2
「01-宽相检测别穷举」的单元测试尽量不依赖图形窗口。能在无头模式跑的断言,才会每次提交都跑。只靠进游戏看一看,等于没有测试。把金字塔睡眠、速度交换、自由落体距离这类金标准写成断言。 本条对应「01-宽相检测别穷举」第 2 号备忘,和相邻条目不要合并成一句空话,分开验收。
一节小结
- 宽相可误报不可漏报;包围盒含旋转与扫掠体积。
- N 很小用暴力,动态相近尺寸用网格,2D 小幅运动用 SAP,静态大世界用 BVH。
- 负数格坐标必须向负无穷取整;成对输出要去重。
- 静态分表、层掩码、休眠规则比更炫的树更能砍成本。
- 传送要摘格再入格;触发器用标志,不用零摩擦冒充。
- 用候选对数和三则单元测试卡住实现。
- 格边长用曲线扫,不要拍脑袋当全局常量。
下一节对候选对做窄相:从布尔变成法向、深度和接触点。