3.2 窄相检测:SAT 与 GJK
3.2 窄相检测:SAT 与 GJK
本节摘要:窄相吃宽相候选,吐出分离或接触。球对球、球对平面用闭式公式;凸多边形和盒子用分离轴定理 SAT;一般凸体用 GJK 测距离,穿透时用 EPA 找回法向和深度。窄相的产品是一致的接触法向与深度,布尔值只留给触发器。
本节导航
阅读完本节,你应当能够:
- 写出球对球、球对 AABB 的接触法向和深度
- 用 SAT 判断两个凸多边形是否分离,并取最小穿透轴
- 说明 GJK 在做什么:在闵可夫斯基差里找原点
- 在 SAT 与 GJK 之间按形状类型选型,而不是只追一个算法名字
一、先把能闭式写的形状写完
球对球:中心距 d,半径和 R。d>=R 分离;否则法向沿中心连线,深度 R-d。d 接近 0 时连线不稳定,用上一帧法向或任意稳定轴。球对平面:深度 = 半径 - 有符号距离,法向即平面法向。球对 AABB:把球心钳到盒子内得最近点,再当球对点。这些是引擎的快路径,占游戏碰撞的很大比例,不要全部丢给 GJK。
function sphereSphere(a, b): d = b.x - a.x dist2 = lengthSq(d) r = a.r + b.r if dist2 > r*r: return 空 dist = sqrt(dist2) n = dist > eps ? d/dist : 上次法向 return Contact(n, r - dist, 点在中点)
胶囊是线段扫过的球,最近点在两条线段之间,再当球对球。角色控制器爱胶囊,值得单独写,比凸包稳。圆柱、圆台可以当凸包,也可以特化。特化快路径的原则:该形状在场景里出现频繁,且数值比 GJK 稳。
| 形状对 | 推荐 | 原因 |
|---|---|---|
| 球-球、球-平面 | 闭式 | 稳、快、无轴选择 |
| 胶囊-胶囊 | 线段最近点 | 角色、栏杆 |
| AABB-AABB 无旋转 | 分轴最小重叠 | 2D、体素 |
| OBB-OBB、凸多边形 | SAT | 轴明确,接触点好裁 |
| 一般凸网格 | GJK+EPA | 轴太多 SAT 爆 |
| 凹网格 | 凸分解或网格 vs 凸 | 不要对凹体直接 GJK |
凹体 GJK 会给出错误的“凸包碰撞”,角色卡在门洞外侧。门洞必须凸分解或用网格查询。
二、SAT:沿轴投影,有一条缝就分开
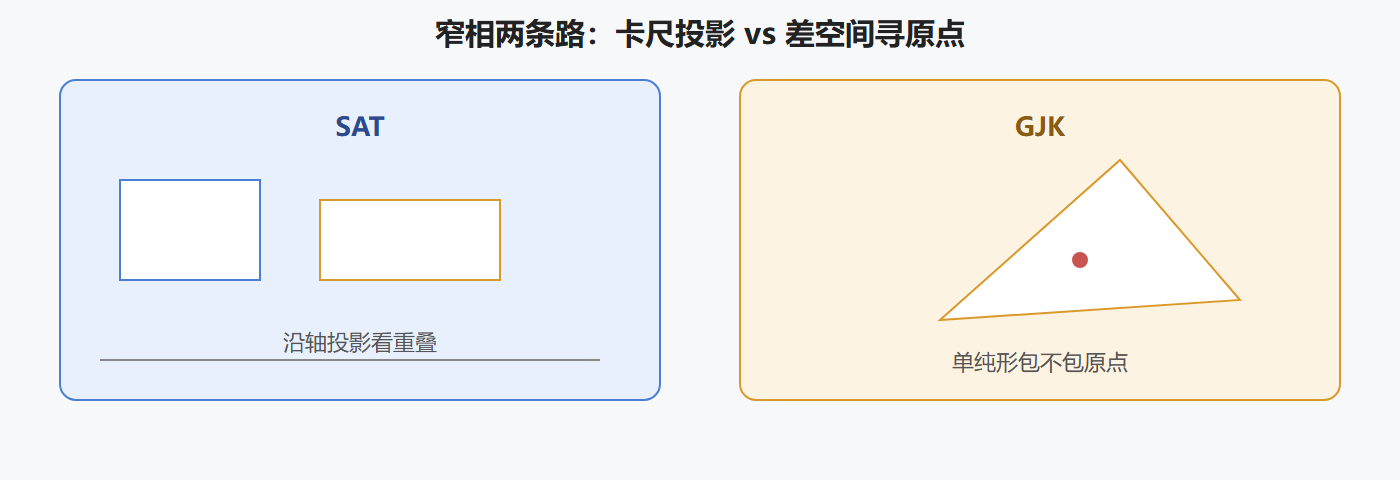
分离轴定理:两个凸体,若存在一条轴,它们的投影区间不重叠,则不相交。二维凸多边形的候选轴是两边的法向。三维盒子还要加边叉积轴。投影重叠最小的那条轴,当作接触法向,重叠量当深度。法向方向要指向“把 A 推离 B”的一侧,用中心差的点积校正符号。
轴必须单位化。未单位化时重叠量没有可比性,会选错最小穿透轴,盒子沿对角线弹开。边退化(长度近 0)跳过。三维边叉积轴在两盒平行时长度近 0,必须跳过,否则 NaN。
minPen = inf axisBest = 0 for axis in candidateAxes: pa = project(A, axis) pb = project(B, axis) if 区间分离: return 不相交 overlap = 重叠长度 if overlap < minPen: minPen = overlap axisBest = axis 带符号 return Contact(axisBest, minPen)
SAT 相交只给轴和深度,接触点要靠裁剪:用参考面和入射面切出多边形,再夹到参考面,最多留 4 个点。那是 3.3 的事。窄相这一层先保证轴对。
GJK 回答“凸体间最近距离或是否相交”。它在 A-B 的闵可夫斯基差上维护一个单纯形,迭代寻找原点。分离时能给出最近点和法向,适合连续检测和容差分离。一旦原点在差集内部(穿透),GJK 本身不给深度,要 EPA 扩展多面体。GJK 对几乎相切很稳,对深深穿透可能迭代多次,需要迭代上限和失败回退(比如用上一帧法向把物体分开)。
💡 关键直觉:SAT 像用卡尺从各个方向量两堆货有没有缝;GJK 像在差空间里摸黑找原点。轴少而明确时 SAT 简单;顶点多、轴组合爆炸时 GJK 更合适。
不要对每个三角形网格跑 GJK。先凸分解或用三角形 vs 凸的专用测试。三角形 vs 凸可用 SAT(轴:三角法向、凸体面法向、边叉积)。数量大时靠 BVH 把三角形候选砍掉。
三、数值、容差与连续检测
接触容差:AABB 可以略膨胀,窄相允许“距离小于 skinRadius 也当接触”。皮肤半径 1 到 5 厘米量级(按世界单位),让接触提前生成,求解器有时间在真正穿透前把速度刹住。皮肤太大,物体看起来悬浮;太小,又回到穿透再弹。
图 SAT 卡尺与 GJK 差空间
连续碰撞检测 CCD:对高速子弹做射线或扫掠凸体,求第一次撞击时刻,把这一步积分截断到该时刻再生成接触。全场景 CCD 极贵。做法是:只对“速度 × dt 超过自身最小半宽”的物体开 CCD,其余靠扫掠 AABB + 离散窄相。角色落地不要靠 CCD,靠胶囊和台阶处理。
⚠️ 常见坑:最小穿透轴选成了边叉积轴,两个盒子沿接触面滑动时法向突然跳到几乎相切的怪方向,接触力把物体弹飞。要对轴做偏好:优先面法向,边轴只有在面轴都分不开且重叠明显更小时才用,并加滞后。
GJK 实现细节:支持函数 support(dir) 返回凸体在该方向最远点。盒子的 support 是半长按 dir 符号取顶点。球的 support 是中心加 radius*normalize(dir)。两个凸体差的 support 是 supportA(dir) - supportB(-dir)。迭代上限 20 到 40,超限当分离或回退,不要死循环。用距离包络避免浮点来回翻转。
测试:重叠的两个单位盒子,法向应是分量最大的轴,深度应是重叠量。一个盒子完全包住另一个,SAT 仍应给出最小平移分离向量,而不是随便一个轴。完全包含是 SAT 的压力测试。GJK 在包含时必须走 EPA,只跑 GJK 会误报分离或迭代耗尽。
窄相失败要有日志:形状类型、下标、迭代次数。上线后“偶发弹飞”往往是某一对 EPA 失败后用了零法向。零法向进求解器等于往随机方向加冲量。检测到长度小于 epsilon 的法向就丢弃该接触,宁可漏一帧,不要 NaN。
把快路径和慢路径的接触结构做成同一个 Contact,求解器不关心来源。布尔触发器可以在窄相早退,不填深度。物理接触必须填。这一契约在 3.2 结束时就要定死,3.3 只负责点的个数和缓存。
凹包、缩放、镜像:非均匀缩放会把球变成椭球,闭式球公式失效,要么禁止非均匀缩放碰撞体,要么当凸包。镜像(负行列式)会翻转法向,SAT 轴方向错。资源导入时把缩放烘焙进顶点,运行时碰撞体只刚体变换。这比运行时支持任意仿射省心。
四、失败回退与形状分桶
GJK 超限或 EPA 失败时:用上一帧流形法向把物体沿该方向分开一个皮肤半径,并打日志。不要输出零法向。连续失败则把这对标成“本帧忽略”,防止每帧刷屏。失败率进统计,高于千分之一就要查退化形状。
形状分桶:宽相候选先按类型对排序,球-球连续、盒-盒连续、杂项在后。球-球用闭式,不要进 GJK。你若发现球-球走了 GJK,是类型表没写对。胶囊当“线段加半径”快路径,角色会感谢你。
非均匀缩放:导入时烘焙。运行时只允许均匀缩放碰撞体,且半径、局部顶点一起乘。负缩放当镜像,翻转三角形绕序。运行时检测负行列式就断言,比静默吸地好。
SAT 三维边轴:两盒 15 条轴。实现时用一张小表,退化轴用叉积长度阈值跳过。优先面轴的滞后:上一帧若是面轴且本帧面轴重叠仍很小,即使边轴更小也沿用面轴。这能消灭“滑动时法向跳到边”的弹飞。
实践问答
完全包含时 SAT 还有效吗?
有效,给出最小平移分离。这是压力测试。GJK 在包含时必须 EPA,只跑 GJK 会误报。写一个盒套盒测试。
边叉积轴弹飞怎么抑制?
面轴优先加滞后。上一帧面轴且本帧仍几乎分离得开,就沿用面轴。边轴只在明显更小时启用。滑动接触尤其需要。
皮肤半径怎么取?
厘米到几厘米量级,按世界单位。太大悬浮,太小来不及刹速度。和角色胶囊皮肤分开调,不要一个全局皮肤打天下。
凹门洞为什么不能当一个凸包?
凸包会封住洞,角色卡在门外。凸分解或网格查询。导入时检查亏格和洞,自动凸包要有警告。
参数扫描笔记:窄相失败
扫描 1:轴未单位化
最小重叠不可比,对角线弹开。
扫描 2:退化边当轴
NaN。长度近 0 跳过。
扫描 3:GJK 超限当相交乱填零法向
随机方向冲量。丢弃接触。
扫描 4:球-球走 GJK
类型分桶没写对。闭式快路径必须命中。
扫描 5:非均匀缩放碰撞体
球变椭球公式失效。导入烘焙。
扫描 6:完全包含不测
SAT 压力测试漏了。盒套盒要写。
扫描 7:CCD 对所有物体开
极贵。只对位移超过半宽的开。
扫描 8:凹体直接 GJK
得到凸包碰撞。门洞失败。
工程备忘录
备忘 1
「02-窄相SAT与GJK」的预分配策略:按关卡上限留容量,超出打日志并降级,不要在 step 中途默默扩容。扩容是卡顿尖峰,也是回放时分配顺序不同导致的潜在分叉源。 本条对应「02-窄相SAT与GJK」第 1 号备忘,和相邻条目不要合并成一句空话,分开验收。
备忘 2
把「02-窄相SAT与GJK」相关的失败做成最小复现:关掉渲染特效、关掉音频、只留固定 dt 的 step 和一份输入日志。能在十秒内重放出来的 bug 才叫被抓住。不能重放就先补录制,再谈修。很多人在这一步省时间,后面用几天陪着偶发抖动。 本条对应「02-窄相SAT与GJK」第 2 号备忘,和相邻条目不要合并成一句空话,分开验收。
备忘 3
在「02-窄相SAT与GJK」路径上加计数器要进 step 末尾快照,不要在热循环里格式化字符串。计数器本身若分配内存,你会优化一个被测量污染的世界。发布版可用宏剥掉绘制,但计数器的定义要保留,方便线上开一个极轻的统计开关。 本条对应「02-窄相SAT与GJK」第 3 号备忘,和相邻条目不要合并成一句空话,分开验收。
备忘 4
「02-窄相SAT与GJK」一旦和随机数沾边,随机必须绑在 tick 上。墙钟、哈希表遍历、线程完成顺序都是隐藏输入。隐藏输入会让哈希校验在某一帧突然红,而你却以为是公式写错。先排除隐藏输入,再怀疑有效质量。 本条对应「02-窄相SAT与GJK」第 4 号备忘,和相邻条目不要合并成一句空话,分开验收。
备忘 5
调「02-窄相SAT与GJK」时一次只改一个量,写下场景名、旧值、新值、醒岛数或能量变化。没有笔记的调参会在一周后变成传说。传说不能回归,不能交给同事,也不能在换库时当合同。 本条对应「02-窄相SAT与GJK」第 5 号备忘,和相邻条目不要合并成一句空话,分开验收。
核心回顾
- 球、胶囊、AABB 走闭式快路径;一般凸才 GJK。
- SAT 用法向轴投影,最小重叠轴当接触法向,轴要单位化,退化轴跳过。
- GJK 测距离与相交,穿透靠 EPA;超限必须回退。
- 凹形状先分解;门洞不要当一个凸包。
- 皮肤半径让接触提前出现;CCD 只给真正高速的物体。
- 零法向丢弃;面轴优先于边叉积轴。
- 碰撞体不要带非均匀缩放,导入时烘焙。
下一节把“一个法向”变成稳定的一组接触点,并让下一帧还认得它们。