2.4 机械臂建模实战复盘:从XML到稳定运行
2.4 机械臂建模实战复盘:从 XML 到稳定运行
本节摘要:前三节的知识点是散装的珠子,本节用一条真实产线把它们串起来:一台六轴桌面机械臂,从 CAD 数据整理、MJCF 骨架搭建、惯量与执行器配置,到第一次仿真自检、问题定位与修复,全程复盘。看别人的完整过程,比自己摸索十次都值——本节的每个翻车点都来自真实项目,每条修复都有可复用的结论。
前一度我们把 MJCF 的结构、树、执行器分别讲完,本节不再引入新概念,而是做一次全程实战:目标是一台能抓取桌上物块的六轴机械臂,交付标准是「加载零警告、悬停不漂移、抓取不穿透」。如果你正要建自己的第一台机器,把本节当模板抄;如果暂时不动手,把它当前三节的综合例题。
从一份报错日志开始
实战的起点不是白纸,而是一次失败的加载。某同事拿到 CAD 组的机械臂数据,兴冲冲写完两百行 MJCF,加载得到一串报错。我们把这串报错当目录用,倒推整个建模流程该怎么做才对——每一条报错背后,都是本节要讲的一个步骤。
XML Error: mesh 'link3_vis' not found line: 47 column: 9 XML Error: body 'wrist' must have mass or inertia line: 88 column: 5 XML Error: actuator 'joint5_motor' ctrlrange must be positive line: 132 column: 11
三行报错分别指向资源路径、惯性缺失、执行器范围三类问题,正好覆盖实战的三个主战场。下面按正确顺序重走一遍,走到哪一步、当初的报错就不会出现,顺手交代清楚。
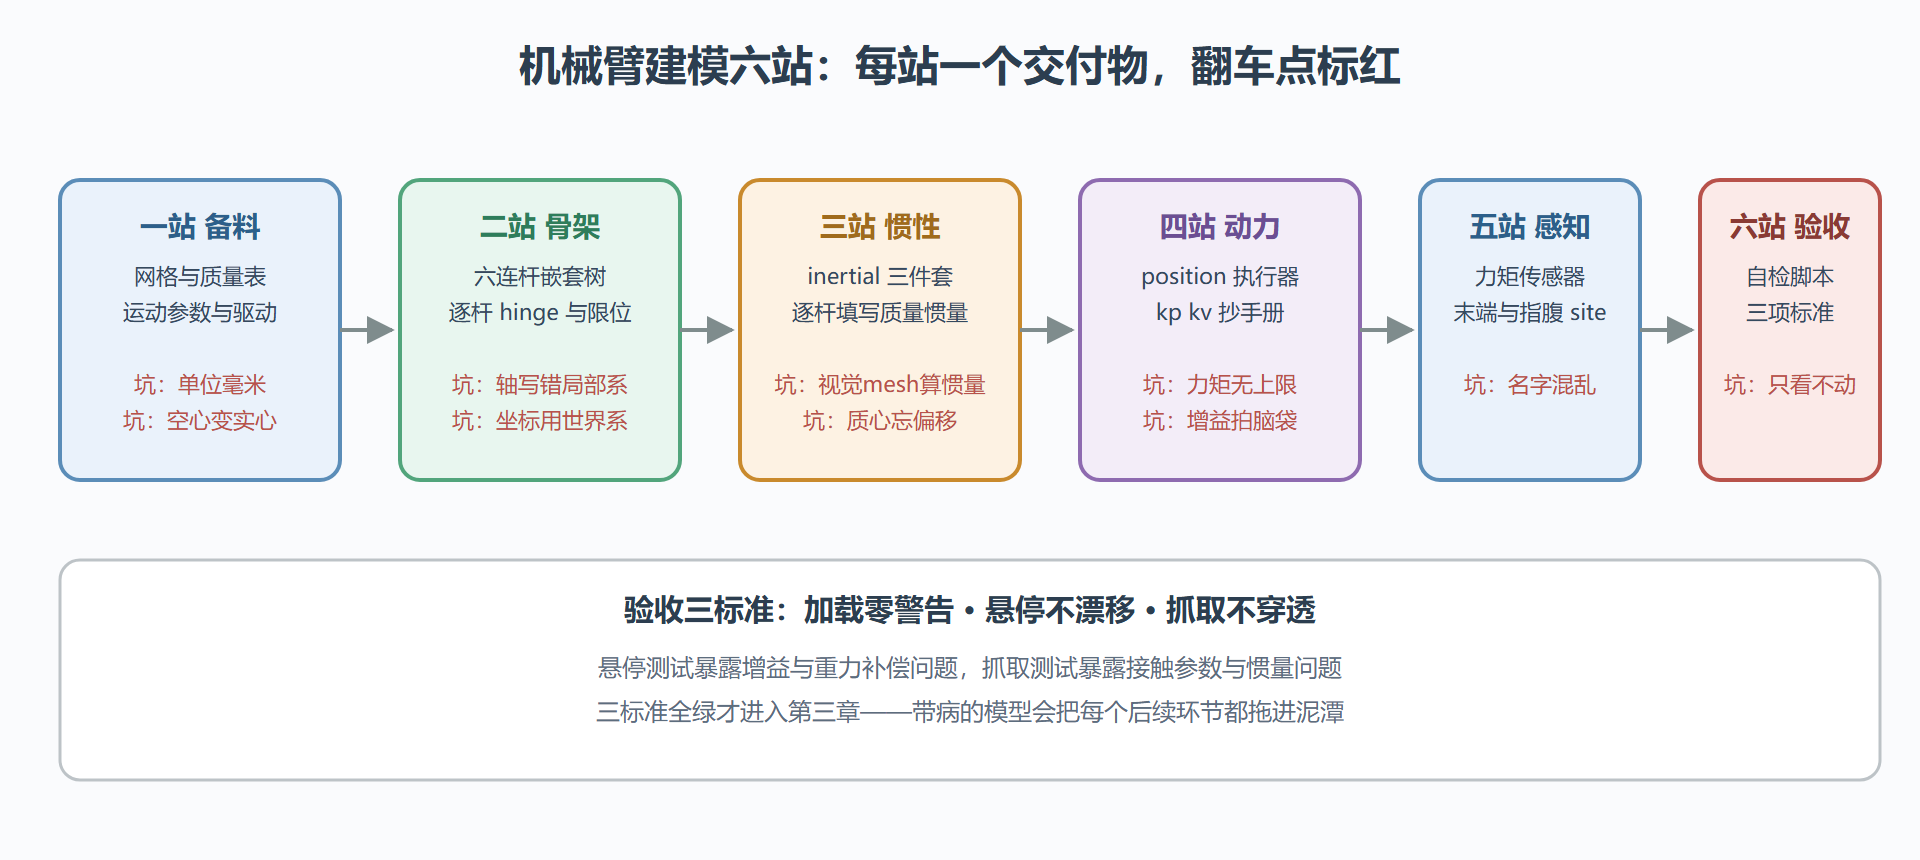
一、备料:CAD 数据的「翻译」环节
建模的第一个动作不在 XML 里,在 CAD 导出面板上。四件料必须备齐:几何(每个连杆一个网格文件,单位统一成米)、质量表(每个连杆的质量、质心、惯量张量,向结构组要「含内部走线」的真实值)、运动参数表(各关节类型、轴、限位、额定力矩)、驱动方式(这台臂是位置伺服还是力控,决定执行器选型)。
备料的头号坑是单位。某次导出的网格按毫米解析,引擎惯性校验直接拦截——CAD 里那根连杆按米看细得像牙签,惯量算出来小到离谱。修复是在 mesh 标签统一加千分之一的缩放。第二号坑是「视觉与碰撞分离」:CAD 给的网格只做视觉件,碰撞件另用 primitive 手工包一层,圆柱用 capsule、壳体用 box,贴着视觉件外形走。两条纪律守住,后面的路平一半。
图 2-3 六轴机械臂建模复盘:从数据到验收的六站
二、搭骨架:六连杆加夹爪的树
骨架从「最小可运行」生长:先写世界体加地面,加载;加基座(不带关节的焊接体),加载;然后逐节加连杆——每节一个 body、一个 hinge、一个 capsule 碰撞件。逐节加载听起来笨,实际是省时间的聪明办法:报错永远属于刚加的那一节,定位零成本。
各节的 hinge 轴方向按机构图纸填,且要清醒:axis 写在当前 body 的局部系里。这台臂的肩关节绕局部 Y 轴、肘关节也绕局部 Y 轴、腕关节绕局部 X 轴——填错轴的症状很典型:动某个关节时连杆朝不该弯的方向弯。range 从限位表抄,负正顺序不能颠倒,引擎会拒绝倒置区间。夹爪部分用两个 slide 关节对面布置,共用一个 position 执行器经 tendon 耦合——腱把「一根驱动」变成「对称开合」,这正是上一节滑动腱的用武之地。
关键连杆的 inertial 逐杆手填:mass 抄质量表,ipos 填质心偏移,diaginertia 填主惯量。第三行报错的 wrist 正是漏了这一步——纯视觉 body 没有惯性,引擎拒绝让一个「幽灵」参与动力学。
三、接动力与感知:伺服、传感器到位
驱动方式确认是位置伺服,所以六个关节各配一个 position 执行器,kp、kv 从驱动手册抄,forcerange 取额定力矩的八成留安全余量,ctrlrange 与关节 range 对齐。第一版曾把 kp 提到十倍「让跟踪更硬」,悬停测试立刻露馅:末端高频振颤,功率谱里一根刺眼的峰。回调到手册值后振颤消失——伺服增益是物理参数,不是训练超参,这个教训值一回复盘。
感知按任务配:末端法兰贴 site 挂 force 与 torque 传感器,夹爪指腹各贴一个 touch,关节位置速度默认可读。给所有 body、joint、site、sensor 统一命名规范(段号加功能),后面写控制器与日志分析时,按名索引一路畅通。
四、验收:一个自检脚本和三个测试
模型写完不等于建模完成。跑一遍自检脚本,把「数值上可信」变成可断言的事实:
import mujoco import numpy as np model = mujoco.MjModel.from_xml_path("arm6.xml") data = mujoco.MjData(model) # 测试一:悬停。给中立姿态,看末端漂移 mujoco.mj_resetDataKeyframe(model, data, 0) for i in range(2000): # 四秒 mujoco.mj_step(model, data) drift = np.linalg.norm(data.site("tool").xpos - data.key_xpos[0][:3]) print("悬停漂移:", round(drift, 4), "米") # 测试二:抓取。合拢夹爪压住物块,看法向力与穿透 for i in range(1000): data.ctrl[:] = [0, 0, 0, 0, 0, 0, 1.0] # 夹爪指令 mujoco.mj_step(model, data) forces = [data.contact[i].dist for i in range(data.ncon)] print("接触对数:", data.ncon, "最小间距:", round(min(forces), 5))
三项判据对应三类隐患:悬停漂移超标,查增益与重力补偿、怀疑惯量或质心填错;抓取穿透超标,查接触参数与夹爪刚度;接触对数异常(为零或爆多),查碰撞件的 contype 配置。修到三项全绿,这台机械臂才算在试车场拿到了入场券。
变式:换成移动底盘怎么办?骨架站多一个 free 关节的躯干,执行器换成轮子的 velocity,验收标准加一条「直线行驶横向漂移」;换成带平行四连杆的臂?骨架站在相应位置用 equality 的 connect 拼闭环,并接受约束求解的额外开销。流程不变,变的只是各站的具体零件。
本节要点回顾
- 备料定成败:单位制、质量表、驱动方式在动笔前核实,视觉与碰撞几何从一开始就分离;
- 逐节生长:骨架一节一节加、每加必加载,报错定位成本趋近于零;
- 增益是物理量:伺服 kp、kv 抄手册,为训练效果调增益等于给真机埋雷;
- 验收脚本化:悬停、抓取、接触配对三测试写进脚本,模型「稳定运行」要有可断言的标准;
- 流程可迁移:六站流程对底盘、夹爪、闭环机构通用,换的只是零件。
一台通过了验收的样机已经停在试车场门口。它为什么这样动、参数背后引擎在算什么——下一章掀开机盖看动力学。