6.2 火控解算与弹道修正回路
6.2 火控解算与弹道修正回路
本节摘要:地面闭环分发射前后两段:发射前,火控计算机把目标参数、气象数据、弹道表与初速修正折算成射角与方位;发射后,通过观测弹着偏差反推修正量(偏差法),或由弹道修正组件在飞行中执行有限次修正。本节给出火控解算的输入输出清单、一个可运行的射角迭代求解示例,并讲清修正组件如何把"百发才中"的炮弹改成"数发够用"。
位置感:6.1 节的弹上闭环昂贵而强大,本节的地面闭环便宜而必要——所有弹药都享受它的服务,普通弹药更是完全依赖它。学完本节,第 4 章的弹道方程、第 7 章的环境修正、第 8 章的测量数据会在这里第一次"合体营业"。
火控计算机的半秒钟
从目标数据齐备到火炮抬臂,现代火控系统的解算在半秒量级完成。它的输入清单是一张"误差源全表":
| 输入项 | 内容 | 典型精度 | 修正的是什么 |
|---|---|---|---|
| 目标参数 | 距离、方位、高差 | 激光测距 ±5 m 量级 | 瞄准基准 |
| 气象数据 | 气压、气温、风速风向(分层) | 场地探空或便携气象站 | 空气密度与风偏 |
| 弹道表/数字弹道 | 该弹种的距离-射角关系 | 射表拟合误差 0.1% 级 | 弹道形状 |
| 初速修正 | 药温、批号、身管磨损折算 | 初速雷达实测更佳 | 发射一致性 |
| 姿态数据 | 火炮平台纵横摇、车体倾斜 | 惯性测量 | 发射方向基准 |
输出只有三个数:射角、方位、(对时间引信)引信装定时间。三个数背后的运算是:给定落点,反解发射条件——本质是弹道方程的逆问题。数字弹道模型让逆问题可以迭代求解,下面这个示例用二分法反解射角,思路与真实火控一致,只是阻力模型更简:
import math def range_of(v0, theta_deg, Cd=0.30, d=0.155, m=45.0): """带常数阻力的射程函数(点质量,地表均匀大气)""" g, rho = 9.8, 1.225 A = math.pi * (d/2) ** 2 th = math.radians(theta_deg) x, y = 0.0, 0.0 vx, vy = v0*math.cos(th), v0*math.sin(th) dt = 0.005 while y >= 0: v = math.hypot(vx, vy) Fd = 0.5*rho*v*v*Cd*A vx += (-Fd/m*vx/v) * dt vy += (-Fd/m*vy/v - g) * dt x += vx*dt; y += vy*dt return x def solve_elevation(target_range, v0=827.0, lo=1.0, hi=75.0): """二分法反解射角:火控解算的核心动作""" for _ in range(60): mid = (lo + hi) / 2 if range_of(v0, mid) < target_range: lo = mid else: hi = mid return (lo + hi) / 2 theta = solve_elevation(target_range=20000.0) print(f"命中 20 km 需要射角约 {theta:.1f} 度(v0=827 m/s)") # 再打一发测得初速偏低 5 m/s?重解一次,射角自动抬高零点几度—— # 这就是"初速修正"栏的全部含义
发射后的闭环:偏差法与它的弹上化身
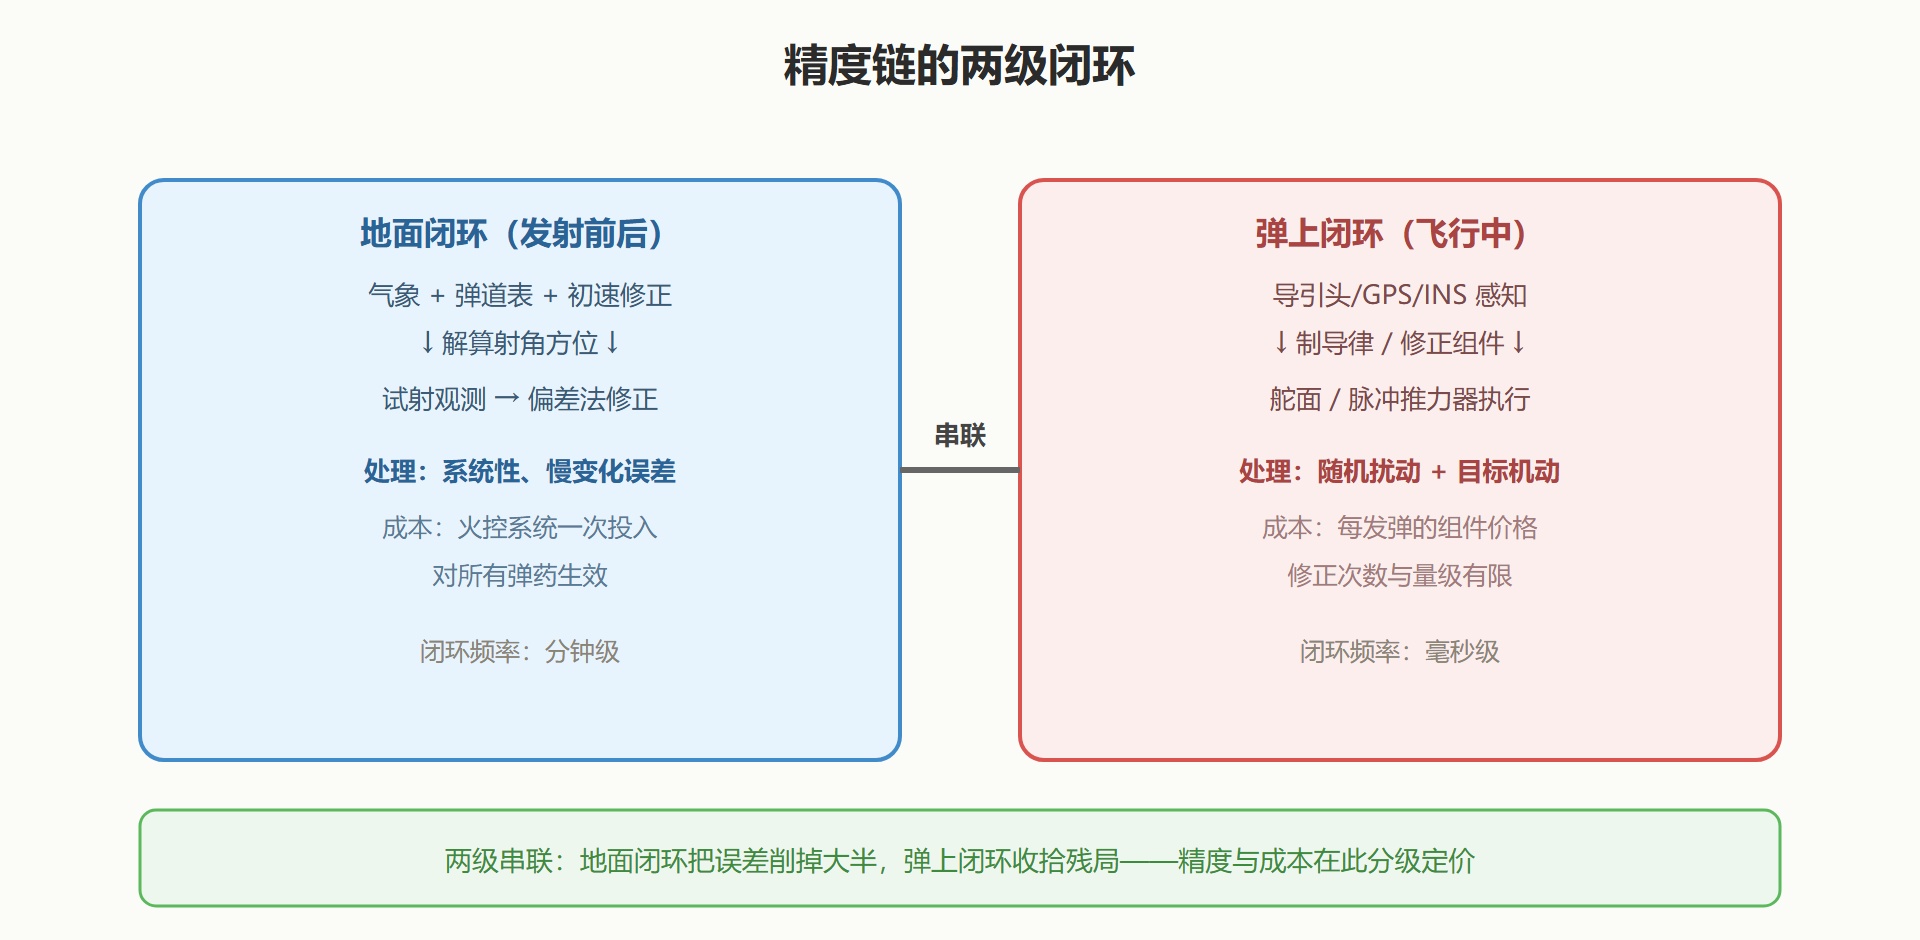
炮兵消灭散布的老办法是偏差法:试射观测弹着偏差(远了还是近了、偏左还是偏右),换算成修正量,效力射。这套动作的数学就是"测量-比较-修正",6.1 节的制导回路是它的毫秒版——思想同源,工具不同。
弹道修正组件(course correction fuze / 修正引信)把偏差法搬上了弹体,但做了减法:它不跟踪目标,只在飞行中段与末段用 GPS(或雷达指令)核对自己的弹道预报,发现"预报落点偏了 X 米"就点几发脉冲推力器掰回来。修正次数有限(几次到十几次)、修正量有限(数十米量级),因此它只对冲系统性偏差与大幅扰动——价格只有全程制导弹药的零头,却能把 CEP 从百米级压到几十米。这是一条重要的工程分界线:全程制导解决"对机动目标、对不确定目标",弹道修正解决"对固定目标、把弹药打省"——需求不同,掏钱的意愿就不同。
图:地面与弹上的双闭环分工
校靶、归零与"每炮一表"
火控闭环还有一个更基层的环节:单炮校正。同一批火炮的身管加工差异、炮架状态差异,会让每门炮的弹道与标准表差出千分之几——部队会按实弹校验结果为每门炮维护一套"炮况修正量"。数字化火控把它做成数据库条目,老式部队则贴在炮架上的手写卡片上。形式差了百年,本质一样:把系统性偏差逐级消掉,让随机误差孤立暴露——这是整个精度链的方法论。
💡 关键直觉:精度工程的花钱次序是反直觉的——先把免费的(气象、初速、单炮校正)用足,再买修正组件,最后才上全程制导。跳过前两级直接买顶级弹药,等于用米级弹药去打百米级的瞄准误差。
常见坑
把射表当成万能表。射表按标准气象与标准弹编制,实战环境每换一个就多一栏修正;现代火控内置数字弹道模型,看似"免查表",实则把查表变成了模型调用——模型若没喂准输入(尤其气象),错得比查表更自信。
把解算器跑起来看修正量
上一节的二分法解算器可以直接用来回答一个实战问题:初速低了多少,射角该抬多少?接着示例继续算:
基准解:20 km 需射角约 45.0°(v0 = 827 m/s 的示例模型) 情况一:初速实测偏低 5 m/s(-0.6%) 重解 → 射角约 45.6°,抬高约 0.6° ——射角对初速的敏感度约"每 1% 初速换 1° 射角"(本工况) 情况二:目标抬高 200 m(山地射击) 弹道顶点须再爬 200 m,重解 → 射角再增零点几度 同时飞行时间变长 → 风与科氏修正量同步增大 ——地形高差从来不是"目测抬一点",它牵动整条修正链
这两个小情形合起来说明了火控为什么必须是计算机活儿:每一项输入变动都要重解整条逆问题,而且各项修正相互耦合(射角变了、飞行时间变了、风偏就变了)。人工查表时代靠"修正量叠加表"近似处理这些耦合,误差在临界工况上暴露;数字解算把耦合纳入每次迭代,这正是 6.2 节开头"半秒钟"的价值所在。
本节要点回顾
- 火控输入五件套:目标参数、气象、弹道表、初速修正、平台姿态,输出只有射角/方位/引信时间三个数;
- 逆问题求解:给定落点反解发射条件,二分或牛顿迭代,数字弹道让这件事半秒内完成;
- 偏差法的传承:试射-修偏的射手动作是所有闭环的祖宗,制导只是它的毫秒版;
- 修正组件的定位:有限次修正对冲系统偏差,CEP 百米级到几十米,价格是全程制导的零头;
- 单炮校正:每炮一表的笨办法至今有效——先消系统误差,再谈随机误差;
- 花钱次序:气象与初速用足 → 修正组件 → 全程制导,跳级买精度等于浪费。
闭环把"打不准"的问题管住了,但所有修正的前提是知道误差从哪来。下一章把误差清单摊开——大气、弹药、地球自转,逐项过堂。