- 文集信息
- 目录大纲
- 最新文档
- 知识宇宙
文集详情
文集导读
教程导读
一句话定位:AUTOSAR 是汽车电子软件的坐标系——先认清 ASW、RTE、BSW 三层怎么把功能和硬件拆开,再谈 Classic 与 Adaptive 的分工。本教程按这个顺序把架构讲透,给工程师一张能对号入座的地图。
这个教程解决什么问题
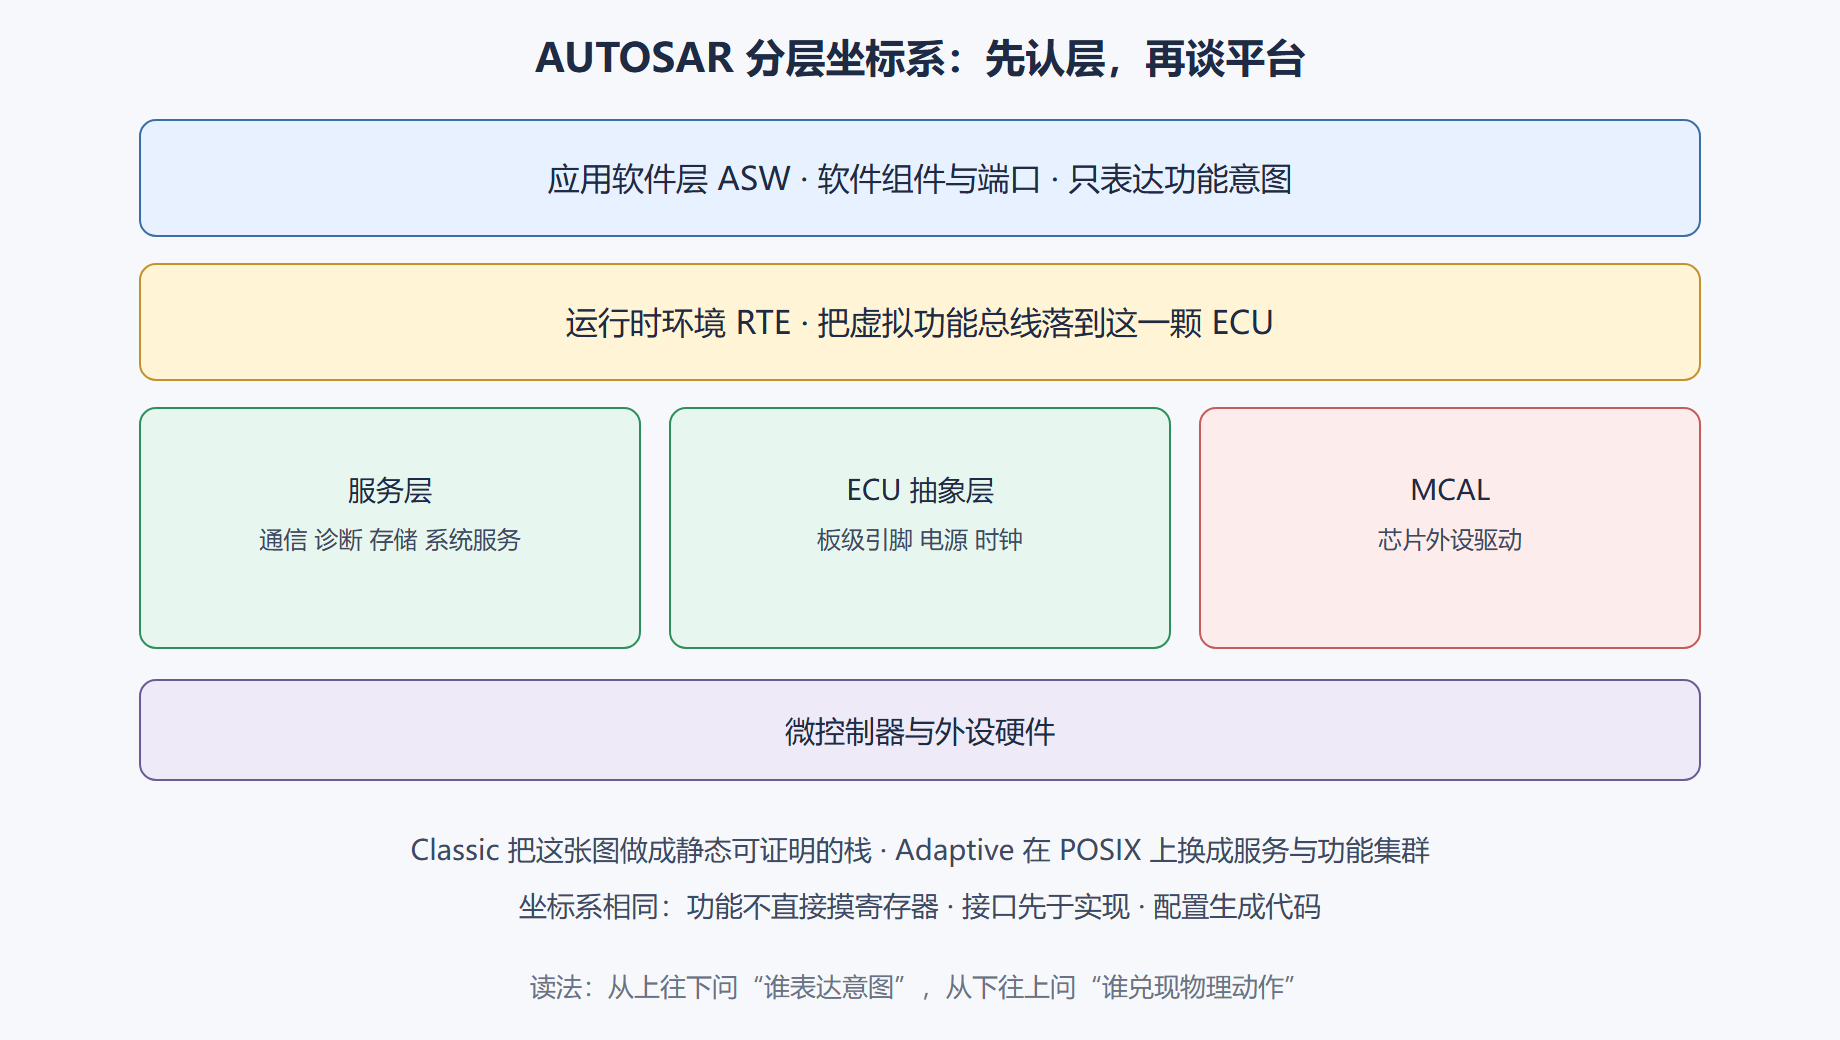
很多人第一次接触 AUTOSAR,会被两件事同时砸中:一堆缩写(SWC、RTE、BSW、MCAL、ARA、ARXML),以及一句听起来正确却没法落地的话——“软硬件解耦”。解耦不是口号。它对应一套分层:应用写功能、RTE 当翻译、BSW 管通信诊断存储和操作系统、MCAL 贴着芯片。坐标系没立住,后面 Classic 和 Adaptive 的对比就会变成两张宣传海报对打。
本教程要解决的卡点很具体。第一,为什么汽车软件不能继续“对着寄存器写控制逻辑”——Vector 在 2022 年对 23 家主机厂的调研里,同一集团内基础软件复用率平均只有百分之三点七,应用层也不过百分之十二点四。第二,分层之后每一层到底承诺什么、禁止什么,RTE 为什么必须静态生成而不是运行时找路径。第三,Classic 守住确定性,Adaptive 承接服务化和动态部署,二者如何在同一辆车上通过网关对话,而不是互相替代。
麦肯锡 2023 年汽车软件报告给过一组对照:2010 年新车功能增量里软件只占约百分之十二,2022 年这个数字到了百分之七十八。代码量从“一个控制器几万行”涨到整车数亿行。没有公共坐标系,协作会先于技术崩溃。
适合谁读
- 刚转入汽车电子、需要建立分层心智模型的嵌入式或软件工程师。
- 做功能开发、却总被 RTE 配置和 BSW 模块卡住的应用工程师。
- 要和主机厂、一级供应商、芯片厂对齐接口责任的系统工程师、项目经理。
- 关心功能安全与信息安全如何长在架构里、而不只是贴在流程文档上的安全工程师。
读过 C 语言和实时操作系统常识会更顺。没碰过 OSEK 也不妨碍:第 3 章会把调度对象讲清楚。本教程不带你点开某家商业工具的菜单,而是把工具链背后的契约讲明白。
学完你能做什么
- 用分层坐标系解释一个信号从应用端口走到 CAN 引脚经过哪些层,每一层改了什么、没改什么。
- 说清软件组件、端口、运行实体、RTE 生成代码之间的关系,判断一段逻辑该不该直接调驱动。
- 对照通信栈、诊断栈、存储栈、操作系统四条功能栈,知道排错该从哪一层下手。
- 区分 Classic 与 Adaptive 的时间契约、通信模型和部署方式,能说明为什么制动闭环很少放到 Adaptive 里硬扛。
- 看懂 ARXML 作为单一真相源的角色,以及方法论如何从系统描述漏斗到 ECU 配置。
- 把 ISO 26262 的功能安全与 ISO/SAE 21434 的信息安全放到同一张架构图上,避免把两者混成“都叫安全”。
各章速览
| 章节 | 先立住什么 | 读完后能掌握 |
|---|---|---|
| 第 1 章 坐标系 | 为什么需要公共分层、哲学是什么 | 起源、接口先行、五层地图 |
| 第 2 章 三层深挖 | ASW、RTE、BSW 各自的契约 | 组件、生成式 RTE、BSW 分层 |
| 第 3 章 Classic 功能栈 | 坐标系上长出来的四条能力 | 通信、诊断、存储、OS |
| 第 4 章 Classic 与 Adaptive | 坐标系立住之后才做平台对比 | CP/AP、ARA、服务通信、功能集群 |
| 第 5 章 方法论 | 描述如何变成可烧录软件 | 流程、ARXML、工具链 |
| 第 6 章 安全 | 安全如何长在层里而不是贴在外 | 功能安全、信息安全 |
| 第 7 章 落地 | 两套平台如何共处、SDV 怎么压过来 | 混合架构、挑战、实践 |
学习路线
图:AUTOSAR 坐标系全景
⚠️ 学习提示:第 1、2 章是地基。跳过分层直接去看 Adaptive 服务发现,后面会反复迷路。
💡 记住一句:AUTOSAR 不规定你写什么功能,它规定功能不许直接摸硬件。
怎么用这个教程
按章节顺序读第一遍。第 1 章把“为什么需要坐标系”和五层地图讲完;第 2 章把 ASW、RTE、BSW 拆开;第 3 章才进入通信诊断存储和操作系统——那些模块是坐标系上的能力,不是另一套世界观。第 4 章才做 Classic 与 Adaptive 对比,顺序不要颠倒。
每章首页给全景,节各自独立。节末“要点回顾”用来自测:不看正文能复述三条,才算过关。交叉引用用“详见第 N 章”,正文里不放网址、不放本地文件路径。
不需要先装工具。若你手头有项目,读第 2、3 章时对照自己 ECU 的分层是否被绕开——应用里直接调 CAN 驱动,就是坐标系塌了。
读第二遍时带一张白纸。第 1.3 节要求你能默画五层;第 2 章要求你能指出越层调用;第 4 章要求你能说出某个功能为什么不能换平台。默不出这三条,就还在记缩写,不在学坐标系。文中引用的复用率、集成占比、平台年代,用来建立量级直觉,不代替你项目里的占用报告和安全案例。
要点速记
- 坐标系优先:先认 ASW、RTE、BSW,再谈平台品牌。
- 解耦是契约:端口和生成代码,而不是口头约定。
- Classic 守时间:静态配置、可证明的最坏执行时间。
- Adaptive 守演化:服务发现、进程、OTA。
- 安全长在层里:功能安全管“出错怎么收”,信息安全管“谁有权让它动”。
- ARXML 是真相源:工具链围着描述转,而不是围着手写驱动转。
目录大纲
最新文档
知识宇宙
正在加载知识图谱...