2.2 驱动机制
2.2 驱动机制
本节摘要:驱动机制回答"电信号怎样变成可靠的机械动作"。本节从微尺度的尺度悖论入手——解释为什么"小"绝不等于"简单";随后逐个审视静电、热、电磁、智能材料四条驱动路线,重点拆解静电梳齿驱动与吸合失稳;最后给出按应用场景选型的决策框架。
先说结论
阅读完本节,你应当能够:
- 说明宏观电机方案为何到了微米尺度就失灵。
- 写出静电驱动的基本公式,解释吸合现象及其临界条件。
- 阐明梳齿驱动为何能绕开平行板的吸合困境并输出大行程。
- 从能量密度、速度、鲁棒性三个维度比较四类驱动并按场景选型。
- 把"驱动选型"理解成一场多物理场约束下的谈判。
一、问题与直觉
驱动一条机械臂,宏观世界的答案现成:电动机,几百匝铜线通电流,安培力做功。现在试着把这台电机搬上硅片——线圈电阻随尺寸缩小而反比飙升,焦耳热密度以 1/L 的量级爆炸,结构还没动起来就先把自己烧了。这便是驱动领域的"尺度诅咒"。
更棘手的是表面力的崛起。两片洁净硅片距离 100 纳米时,范德华吸引可达 1e5 Pa 量级,而典型 MEMS 执行器的驱动应力不过 1–10 MPa——数量级虽未反超,但一个设计不当的微结构完全可能在通电之前就被"粘连"废掉。
因此 MEMS 驱动设计的思路从来不是"把旧方案缩小",而是"在物理约束的缝隙里重新找解"。由此长出四条主线:静电、热、电磁、智能材料。它们不是并列的菜单项,而是面向不同应用场景的物理适配策略。
二、核心原理
2.1 静电驱动:在电场中编织力的经纬
静电驱动是 MEMS 的开山功臣,至今仍是主力。它的魅力清单很长:不用引入额外材料、与标准 IC 工艺天然合拍、响应进入亚微秒级、理想静态功耗趋近于零。
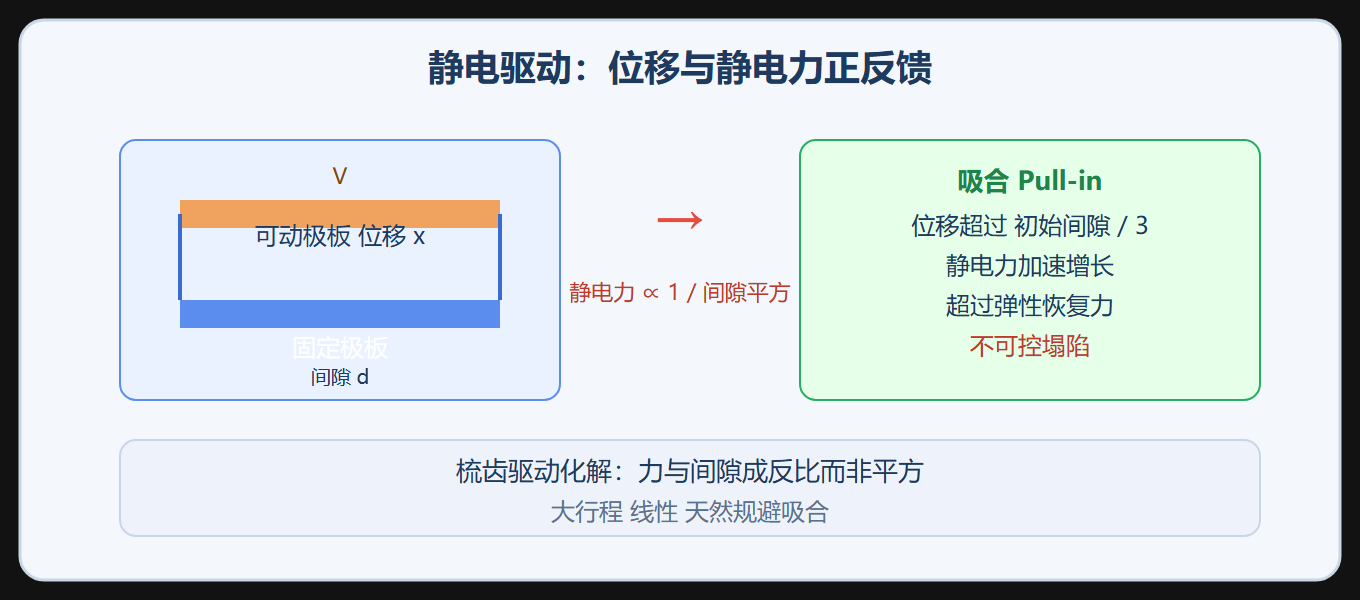
原理直接来自平行板电容的能量账本。给间距 d、正对面积 A 的两块导板加电压 V,储能为二分之一电容乘电压平方;按虚功原理,可动极板受力等于储能对位移的负梯度:
一行公式同时写出了它的"甜蜜点"与"死穴":力正比于电压平方、反比于间隙平方——想要力大,就得高压加小间隙。可间隙太小容易击穿(空气约 3 MV/m),电压太高又给电路集成和安全裕度出难题。
吸合(Pull-in):一旦位移超过初始间隙的三分之一,静电力的增长速度开始甩开弹性恢复力,可动极板随即失控般砸向下极板。临界电压正比于刚度、随间隙三次方变化。要强调的是,吸合不是器件缺陷,而是尺度物理的必然声明,设计上只能预留裕度去规避。
2.2 梳齿驱动:对平行板模型的优雅突围
梳齿驱动器(Comb Drive)换了一种电场组织方式:不把电场集中在单一方向,而是摊开成大量沿梳齿长度方向排布的横向电场。结果,驱动力变为正比于电压平方与齿高、反比于固定间隙——注意,只是一次方,不是平行板那样的平方反比。
这一改动带来三重收益:同样的击穿风险下力可高一个量级;行程可以做到几十微米的线性运动;力的方向与位移方向正交(力垂直于齿侧壁,运动沿齿长),吸合不稳定从结构上被排除。
梳齿的角色也早已不只是"执行器",而更像一套微尺度的力编程语言:光通信波长选择开关里,几十组梳齿协同把微镜以亚弧秒精度指向各光纤端口;捷联惯导里,它承担闭环反馈力、实时顶掉科里奥利力,把陀螺零偏稳定性撑到 0.001°/h 量级。
2.3 热驱动:以温度为笔书写形变
如果说静电驱动像电场里的闪电,热驱动更像温度的潮汐——不比拼瞬时爆发,而在毫秒到秒的尺度上稳稳交出可控的大行程。
经典构型是双材料悬臂(Bimorph):热膨胀系数悬殊的两层膜(比如铝约 23e-6/K 与二氧化硅约 0.5e-6/K)键在一起,受热后两层伸长不一致,界面剪应力化作弯矩,梁应声卷曲。
工程里更常见的是热膨胀式执行器:硅梁里嵌电阻,通电焦耳热升温,轴向热胀直接输出位移。它的长处是出力可达毫牛级、行程宽裕、不在乎真空、不要高压。账单同样清晰:
- 热-机械时间常数:硅热扩散率约 8.5e-5 m²/s,一根 100 μm 长的梁热响应约 1 ms——干不了高速扫描的活,却正好配微流控阀切换、微透镜调焦这类"慢而准"的差事。
- 热串扰与功耗:高密度集成时,一台热执行器的余热会烤到隔壁的温度敏感器件。布局阶段必须把执行器当作"热源网络",做全芯片热仿真再排兵布阵。
2.4 电磁与智能材料驱动:突破硅基边界
当任务要求更大的出力、更高的能量密度或更复杂的运动模式时,就要请出后两类选手。
- 电磁驱动:物理基础是洛伦兹力,麻烦在磁场从哪来——硅工艺做不出像样的片上永磁体,外挂磁体又破坏单片集成。现实的成功案例多为混合路线:机械结构与线圈用硅微加工完成,高性能磁体靠精密贴装或倒装焊事后合体。微线圈尺寸一缩电阻上升、Q 值变差、效率垮塌,是绕不开的硬伤。
- 形状记忆合金(SMA):镍钛合金在低温马氏体相被塑性变形后,加热越过奥氏体相变点即恢复原形,同时放出高达 500 MPa 量级的恢复应力。能量密度远胜普通热膨胀,加上生物相容,是微创手术器械与仿生微抓手的心头好;短板是疲劳寿命、相变滞后与散热迟缓。
- 气动驱动:干脆不在芯片上造压强,而是把微加工的流道、阀与腔室当作微液压网络的末端,压力由外部气源供给。出力线性度好、不发热、多自由度易编排,软体机器人与触觉界面是它的主场。
静电驱动与吸合失稳示意
三、工程实践要点
3.1 驱动机制选型对照表
| 场景 | 首选 | 关键原因 | 主要代价 |
|---|---|---|---|
| RF 开关、微镜阵列 | 静电 | 纳秒级速度、CMOS 兼容、静态零功耗 | 力弱、需高压或真空 |
| 微流控阀、微透镜调焦 | 热 | 大行程、大出力、环境鲁棒 | 毫秒级速度、发热串扰 |
| 微创手术、生物接口 | SMA | 超高能量密度、生物相容 | 疲劳、滞后、散热慢 |
| 软体机器人、触觉界面 | 气动 | 线性好、多自由度 | 需外部气源、有延迟 |
| 大口径微镜、磁执行器 | 电磁 | 出力大、行程大 | 磁体集成难、效率低 |
3.2 驱动机制决策图谱
面对一个新需求,构建决策图谱:从能量输入形式(电/热/光/化学)→ 所需输出特性(力/位移/速度/精度/带宽)→ 环境约束(真空/大气/液体/生物介质)→ 映射到可实现的物理原理与工艺路径。
⚠️ 常见坑:静电驱动"零功耗"常被误解为"总功耗为零"。维持位移确实无需持续电流,但充放电、驱动电路、电荷泵都有真实功耗。射频开关里静电驱动占优是因为开关频率本身低。
💡 关键直觉:驱动机制选择的终极判据不是"能不能动",而是"动得其所"——与目标应用的物理本质达成最深共鸣的机制,才是正确答案。
补充讨论:静电驱动的"编程语言"属性
把梳齿驱动器只当"会推东西的零件"看,会低估它的地位——它实际上是一门微尺度力的编程语言。光通信波长选择开关(WSS)里,几十组梳齿编队推动微镜,以亚弧秒精度对准不同光纤端口:一端口对应一波长,镜子偏一丝,光就窜进隔壁信道。惯导系统里,它又化身闭环反馈力,逐拍抵消科里奥利力,把陀螺零偏稳定性推入 0.001°/h 俱乐部。
理解静电驱动还有一个常被漏掉的视角:它的功耗账本与宏观电机根本不同。电机靠持续电流扛转矩,静电执行器保持位置只需要保住电压——理想电容稳态下没有电流。这正是 MEMS 微镜能"免费"悬停在任意角度、射频开关在低频切换时倾向静电方案的缘由。当然,"保持不耗电"不等于"全程零开销":电荷泵、驱动级、充放电损耗一分不少,切换频率一高,这些成本立刻显形。
选型时另一个容易被轻视的维度是力-位移曲线的非线性。间隙平方反比意味着同一器件在大、小位移处的力密度天差地别。设计者要么把工作区间圈死在线性段,要么干脆把非线性当资源用——DMD 微镜只要两个稳态,吸合特性反倒成了天然的"逻辑门"。同一种物理,放进连续调谐场景是坑,放进开关场景就是宝。所以说,驱动选型本质上是一场物理约束、工艺现实与应用愿景三方参与的精密谈判。
本章回顾
- 尺度悖论:电机方案在微米尺度失灵,表面力开始压过体积力。
- 静电驱动:力正比电压平方、反比间隙平方,附送吸合失稳。
- 梳齿突围:力只反比间隙一次方,大行程、线性、天生避吸合。
- 热驱动:大出力大行程,代价是毫秒级速度与热串扰。
- 电磁与智能材料:电磁靠混合集成落地,SMA 胜在能量密度。
- 选型本质:物理约束、工艺现实与应用愿景之间的三方谈判。
下一章我们把目光从"机制"转向"材料"——毕竟换能机制说得再好,也得有材料能在硅片上长出来、扛得住工艺。MEMS 材料科学,讲的就是这个。
工程速查与实例核算
静电驱动的 pull-in 电压是执行器设计第一个要核对的数,推导与验算如下。
# 平行板静电执行器 pull-in 电压 import math eps0 = 8.854e-12 A = 200e-12 # 极板面积 m^2 d0 = 2e-6 # 初始间隙 m k = 5.0 # 弹簧刚度 N/m V_pi = math.sqrt(8 * k * d0**3 / (27 * eps0 * A)) print(f"pull-in 电压 = {V_pi:.2f} V") print(f"线性工作区位移上限 = {d0/3*1e6:.2f} um(1/3 间隙准则)")
热驱动双膜片估算(Al/Si 双层) ----------------------------- 线膨胀系数:Al 23e-6/K,Si 2.6e-6/K,差 20.4e-6/K 温差 100 K -> 应变差 2.04e-3 等厚近似曲率半径 R = t/(2*d_eps),t=1 um 时 R 约 245 um 优点:驱动力大、电压低(<5 V);缺点:热时间常数限制响应(ms 级)、功耗高