第2章 物理机制与换能原理
第 2 章 · 物理机制与换能原理
章节摘要:本章解决 MEMS 的"心脏"问题:微米尺度下,力如何被感知、能量如何被转化。我们围绕两条主线展开——传感机制(物理量 → 电信号)与驱动机制(电信号 → 机械动作)。你会看到压阻、电容、压电、热/共振四类传感各有擅长也各有软肋,静电、热、电磁、智能材料四类驱动各有适用场景。读完本章,你将具备为具体应用做换能机制选型的能力。
核心问题
阅读完本章,你应当能够:
- 用一句话概括每种传感机制的本质,并说出它的主要缺点。
- 解释压电式传感为什么天然适配冲击检测,压阻式为什么难做静态高精度。
- 说清静电驱动的"吸合"现象是怎么回事,梳齿驱动如何规避它。
- 按应用场景为器件选择合理的传感与驱动机制组合。
- 理解 Q 值、热噪声等概念如何决定传感器的性能天花板。
核心概念速览
金句:没有"最好的机制",只有"最适合这个场景的机制"——选型是一场物理约束、工艺现实与应用愿景之间的精密谈判。
⚠️ 阅读提示:本章公式多,但大部分只需定性理解。真正要记住的是两条"物理红线"——热机械噪声极限和吸合失稳,它们会在第 5、6、7 章反复出现。
💡 自测方法:读完 2.1 后,为"测静态高精度压力"和"测瞬时冲击"各选一种机制并说出理由,能答对说明选型思路建立了。
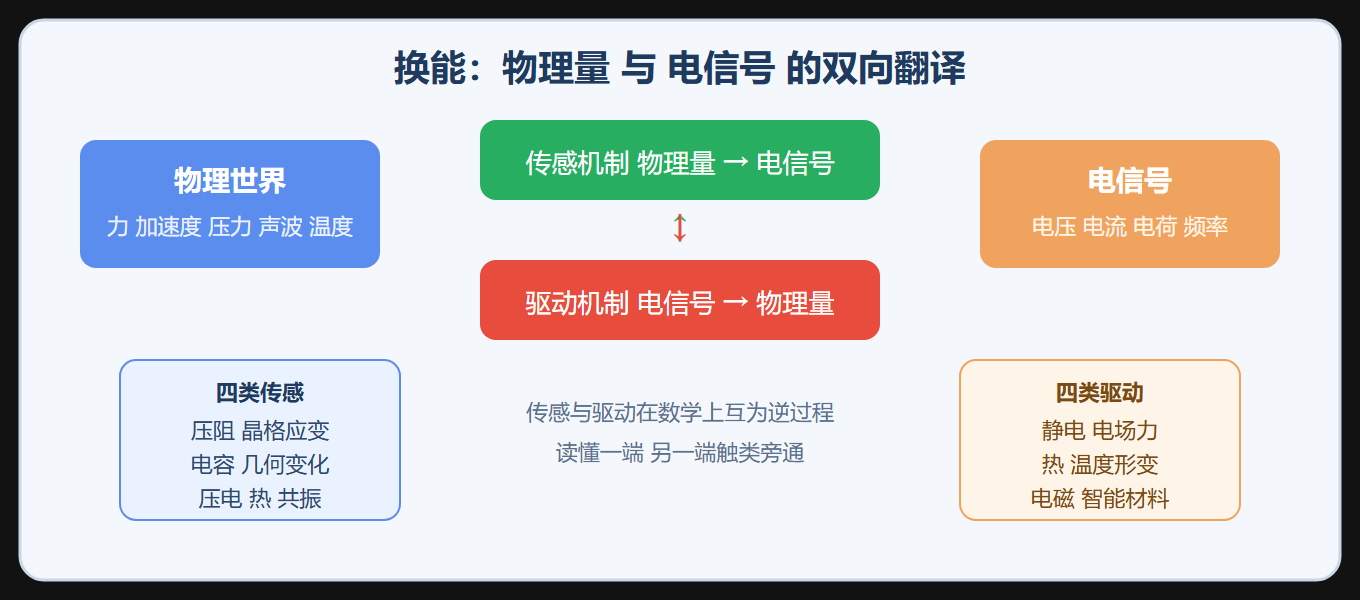
传感与驱动的双向换能映射
子章节导航
2.1 传感机制
从"传感的本质是一场跨尺度的能量语义学转换"切入,详解压阻、电容、压电、热/共振四类机制的物理内核、优势与软肋,并介绍多机制融合的协同感知趋势。
2.2 驱动机制
先讲"为什么小不等于简单"的尺度悖论,再逐一剖析静电、热、电磁、智能材料四类驱动,重点讲清静电梳齿驱动的原理与吸合问题,最后给出一张驱动机制决策思路。
子章节之间的逻辑关系
传感机制(读世界) ──► 理解物理量如何变电信号 驱动机制(动世界) ──► 理解电信号如何变机械动作 │ └── 共同基础:尺度效应下的能量转换
传感和驱动在数学上是"互为逆过程"的两端——一个把力学量编码成电学量,一个把电学量解码成力学量。理解任何一端,另一端的很多概念就能触类旁通。这也是为什么把它们放在同一章。
章节脉络解读
这一章是全书"物理密度"最高的一章,也是很多读者第一次感到吃力、甚至想跳过公式的地方。这里给出两个应对策略。
第一,公式可以跳,物理图像不能跳。2.1 和 2.2 里出现的公式,绝大多数是"定性理解"级别的——你不需要会推导静电力公式,但需要知道"静电力与间隙的平方成反比"意味着什么:间隙缩小一点,力就猛烈增加,这正是吸合失稳的根源。阅读时把注意力放在"这个机制靠什么物理量、在什么条件下占优、代价是什么"上,公式只是辅助记忆的浓缩符号。
第二,用"类比库"建立迁移能力。传感和驱动本质上是同一类问题:把一种能量形式翻译成另一种。压阻式是把力学量翻译成电阻变化,电容式是把位移翻译成电容变化,压电式是把应力翻译成电荷——这三条翻译路径各有各的"信噪比"和"带宽"。当你面对一个新器件,先问"它用哪条翻译路径",再问"这条路径在这个场景下有什么软肋",分析就顺了。
这两节还埋了一个伏笔:传感机制的"热机械噪声极限"和驱动机制的"吸合失稳",会在第 5 章建模、第 6 章器件、第 7 章可靠性里反复出现。它们是 MEMS 设计的两条"物理红线",理解了这两条红线,后面很多工程选择(比如为什么要真空封装、为什么要闭环反馈)都会变得顺理成章。
与全书的连接
这一章的两条主线——传感与驱动——在后面的章节里几乎无处不在。第 6 章的每个器件都可以用"传感机制或驱动机制 + 结构实现"的框架去拆解:麦克风是电容式传感,陀螺仪是电容式传感加静电驱动,压电微泵是压电驱动。第 7 章讨论的粘附失效,根源正是本章讲的表面力在微尺度的主导地位。第 8 章讲的前沿方向,本质上也还是在寻找新的换能机制——量子传感、能量收集、神经形态传感,都是在"能量怎么翻译"这个母题上做文章。读本章时建立的"换能视角",会是你后续理解一切 MEMS 器件的通用框架。
本章要点速查
| 节 | 一句话核心 | 关键概念 |
|---|---|---|
| 2.1 传感机制 | 物理量翻译成电信号有四条路 | 压阻、电容、压电、热/共振 |
| 2.2 驱动机制 | 电信号翻译成机械动作有四条路 | 静电、热、电磁、智能材料 |
前置知识与后续延伸
- 前置知识:第 1 章的尺度效应是本章的理论地基;高中物理的电容、压电概念即可起步。
- 后续延伸:本章讲的换能机制在第 6 章器件部分会反复出现(加速度计用电容、麦克风用电容、超声换能器用压电);本章的 Q 值与热噪声概念在第 7 章封装测试中直接决定真空封装需求。